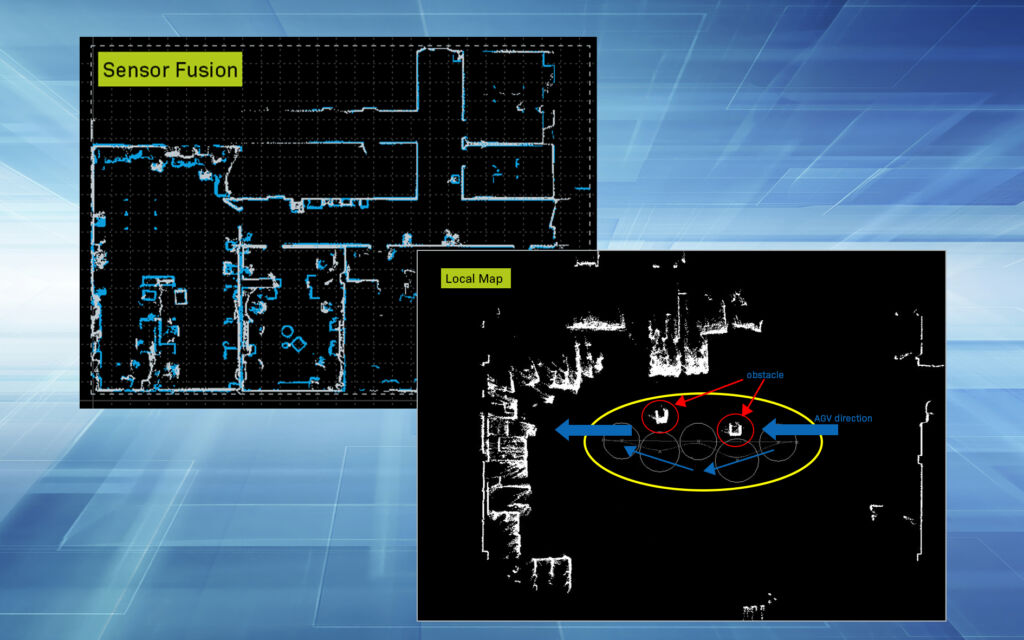
SlamLoc von Sigmatek ist eine offene Echtzeit-Verortungssoftware, die mit neuen Features im Bereich SLAM die Genauigkeit und Zuverlässigkeit der Navigation von FTS und AMR erhöhen soll. Zusätzlich steht nun eine lokale Karte (MiniMap) auf Abruf zur Verfügung. Diese erfasst in Echtzeit die aktuelle Situation rund um das Fahrzeug, inklusive tatsächlich vorhandener Hindernisse. Auf Basis dieser Daten kann das System unmittelbar eine optimierte Umgehungsroute berechnen, was eine besonders flexible Navigation ermöglicht und Stillstände reduziert, etwa wenn kurzfristig Hindernisse auf der Strecke auftauchen. Mit der Option zur detaillierten Fehlerbehebung können verschiedene Situationen auch ohne physisch verfügbares Fahrzeug analysiert werden. Dabei lassen sich typische Fragestellungen schnell klären, wie z.B.: Warum hat das AGV angehalten? Warum wurde die geplante Route verlassen? Welche Situation hat zu einer Navigationsunterbrechung geführt? Diese transparente Diagnose spart Zeit bei der Inbetriebnahme, beschleunigt Serviceprozesse und erleichtert die kontinuierliche Verbesserung von FTS-Anwendungen. Neben den erweiterten SLAM-Funktionen bietet die Softwarelösung AGV Automation Visionary 3D eine dreidimensionale Überwachung der Fahrroute. In Kombination mit einer oder zwei Visionary-T-Mini-Kameras von Sick wird die Umgebung des Fahrzeugs zusätzlich in 3D erfasst, womit auch Hindernisse erkannt werden, die für klassische 2D-Laserscanner schwer zu detektieren sind, z.B. sehr kleine Hindernisse auf der Fahrstrecke, Treppen oder Abstufungen, leere Aufzugsschächte oder die Gabeln von Gabelstaplern.