In welchem Umfang kommen Verfahren der künstlichen Intelligenz und des Machine Learning zur dynamischen Routenplanung, Flottensteuerung und Kollisionsvermeidung in Ihren FTS- und AMR-Lösungen zum Einsatz und wie sind diese funktional und systemarchitektonisch implementiert?
Jonas Witt, Cartken: Die Cartken-AMR nutzen seit Beginn KI. Sie verstehen den Unterschied zwischen Menschen, Fahrzeugen und statischer Umgebung und können entsprechend handeln. Sie identifizieren Verkehrskegel sowie Absperrband und bauen ein vollständiges semantisches Weltmodell aus 3D-Daten auf, das es ihnen erlaubt, Abgründe ebenso zu erkennen wie überhängende Objekte, die ein Lidar übersehen bzw. nicht wahrnehmen könnte. Während die meisten KI/ML-Algorithmen zur Reduzierung der Latenz auf dem Roboter lokal laufen müssen, kann die Routenoptimierung der Roboterflotte zentral in der Cloud berechnet werden. Durch die Speicherung von besonderen Situationen können die Roboter kontinuierlich dazu lernen. Gerade die seltenen Sonderfälle sind wertvolle Trainingsdaten.
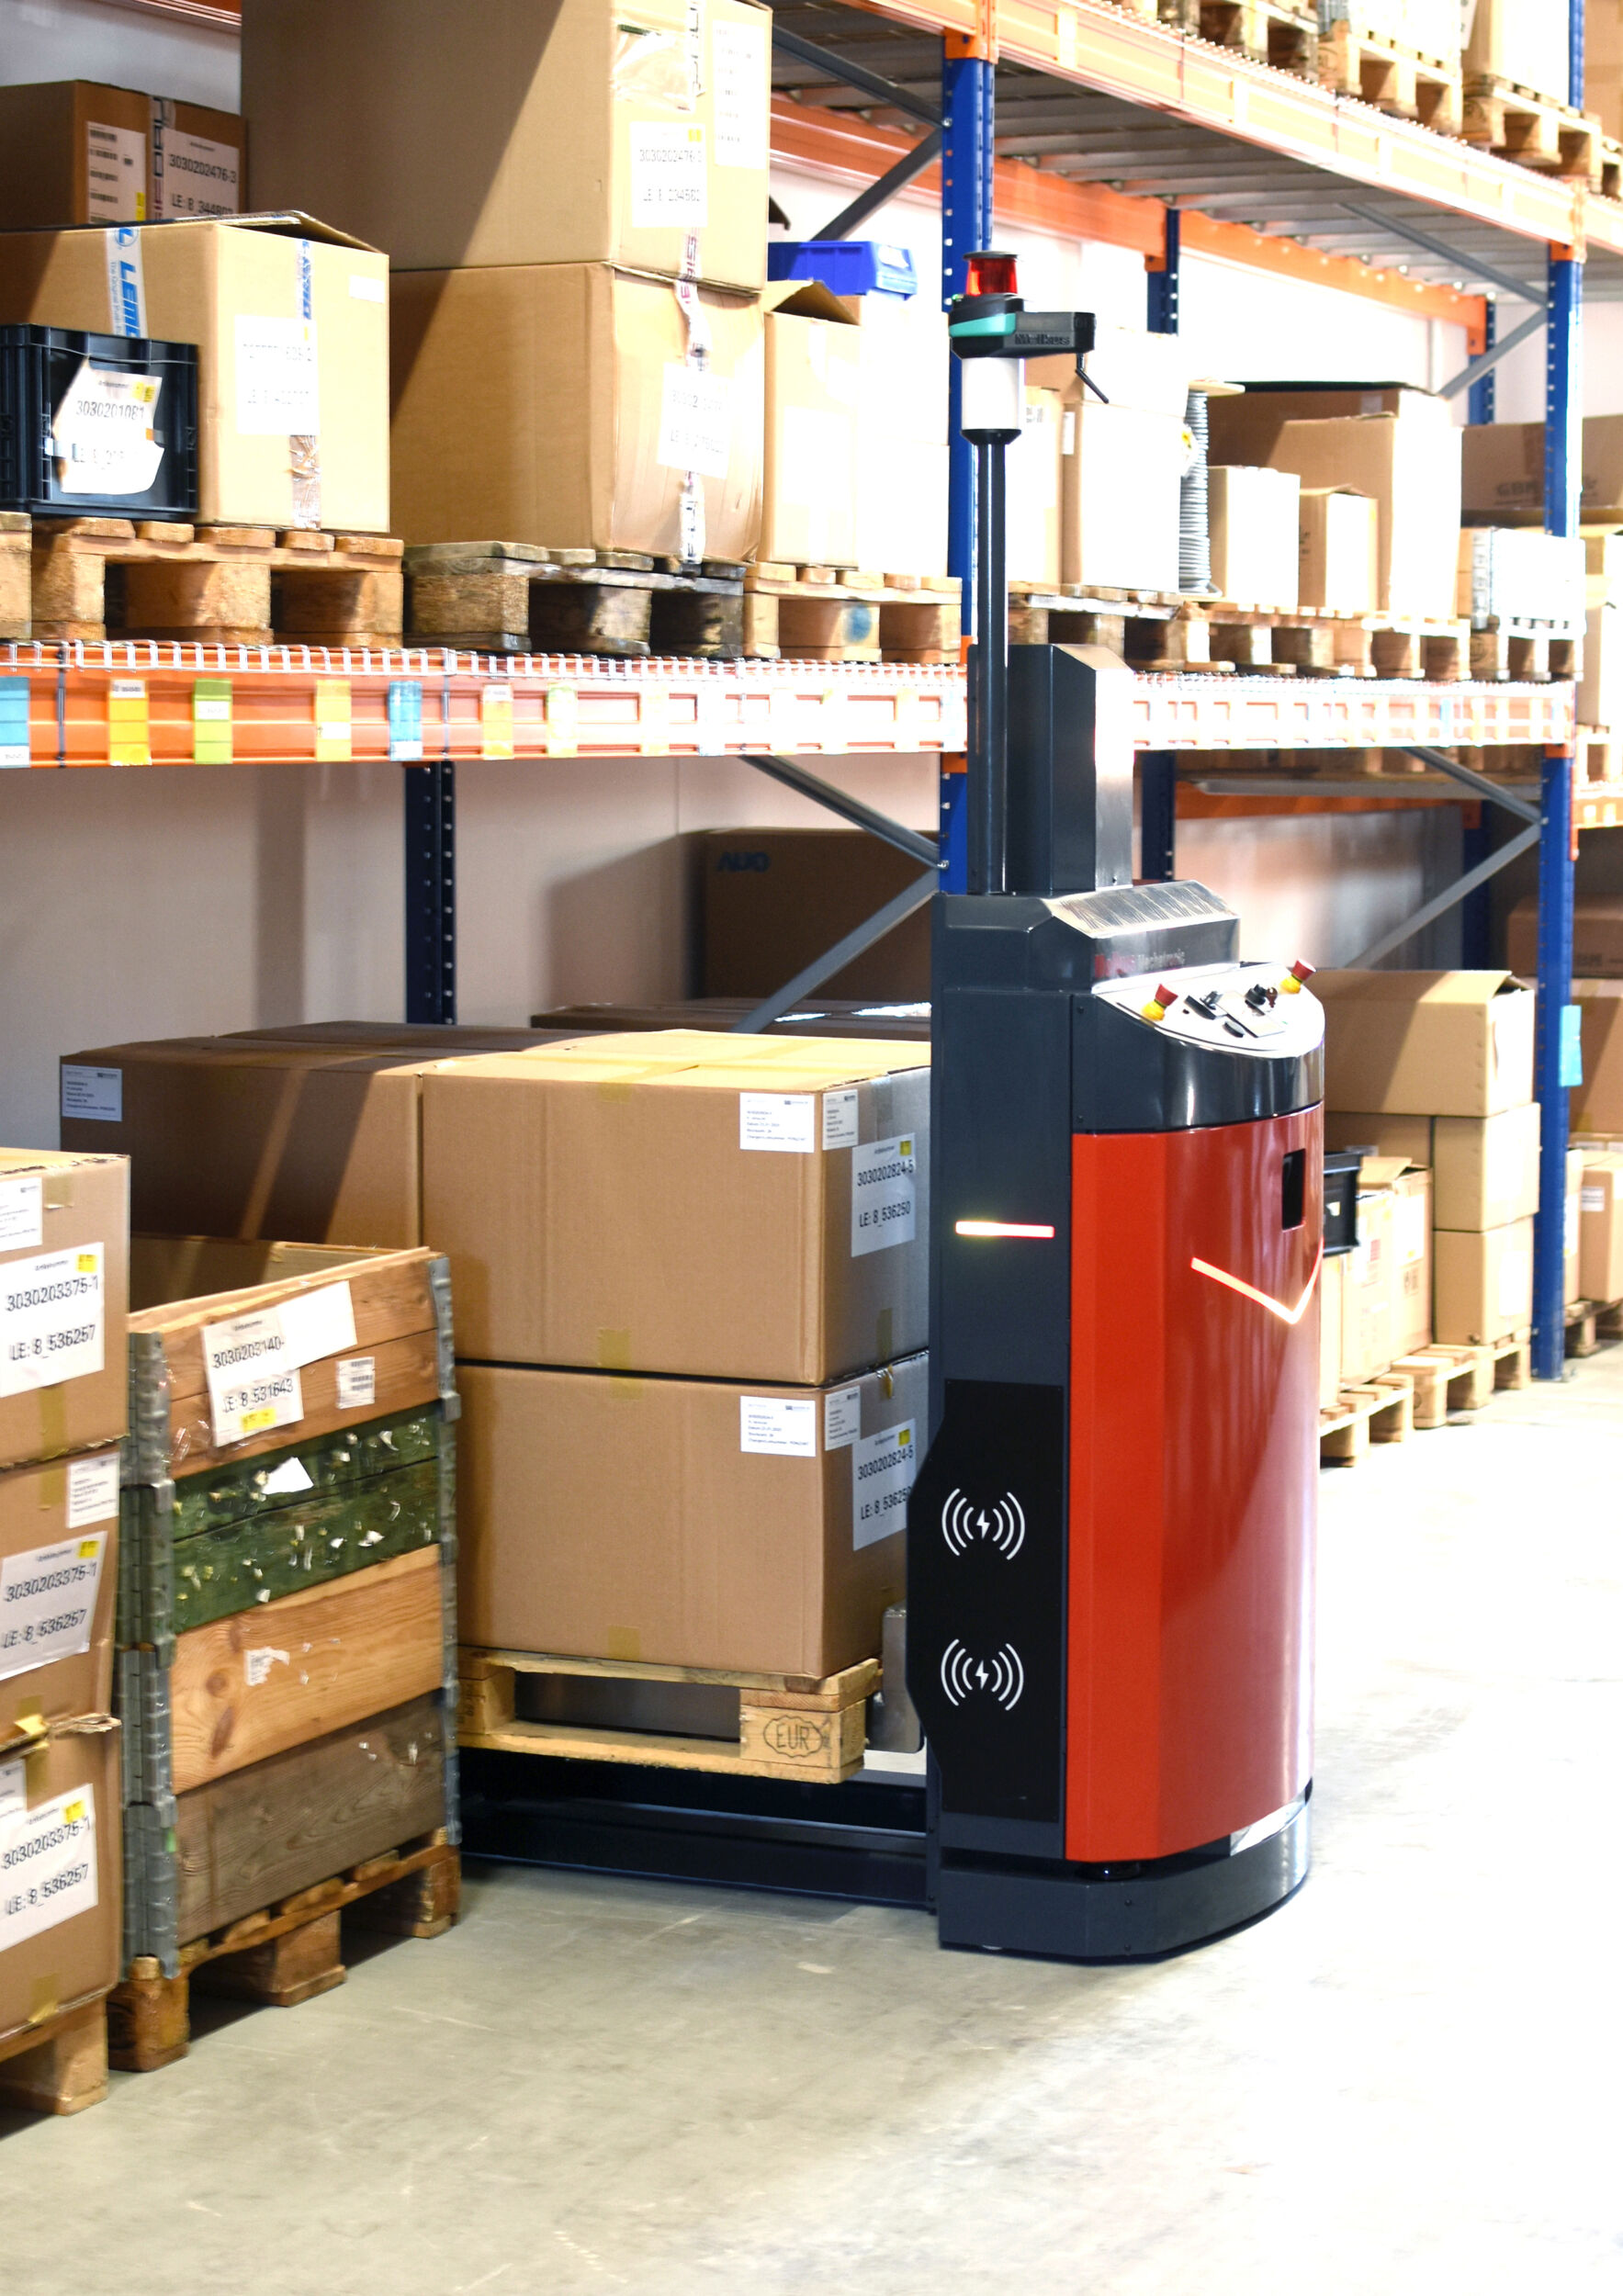
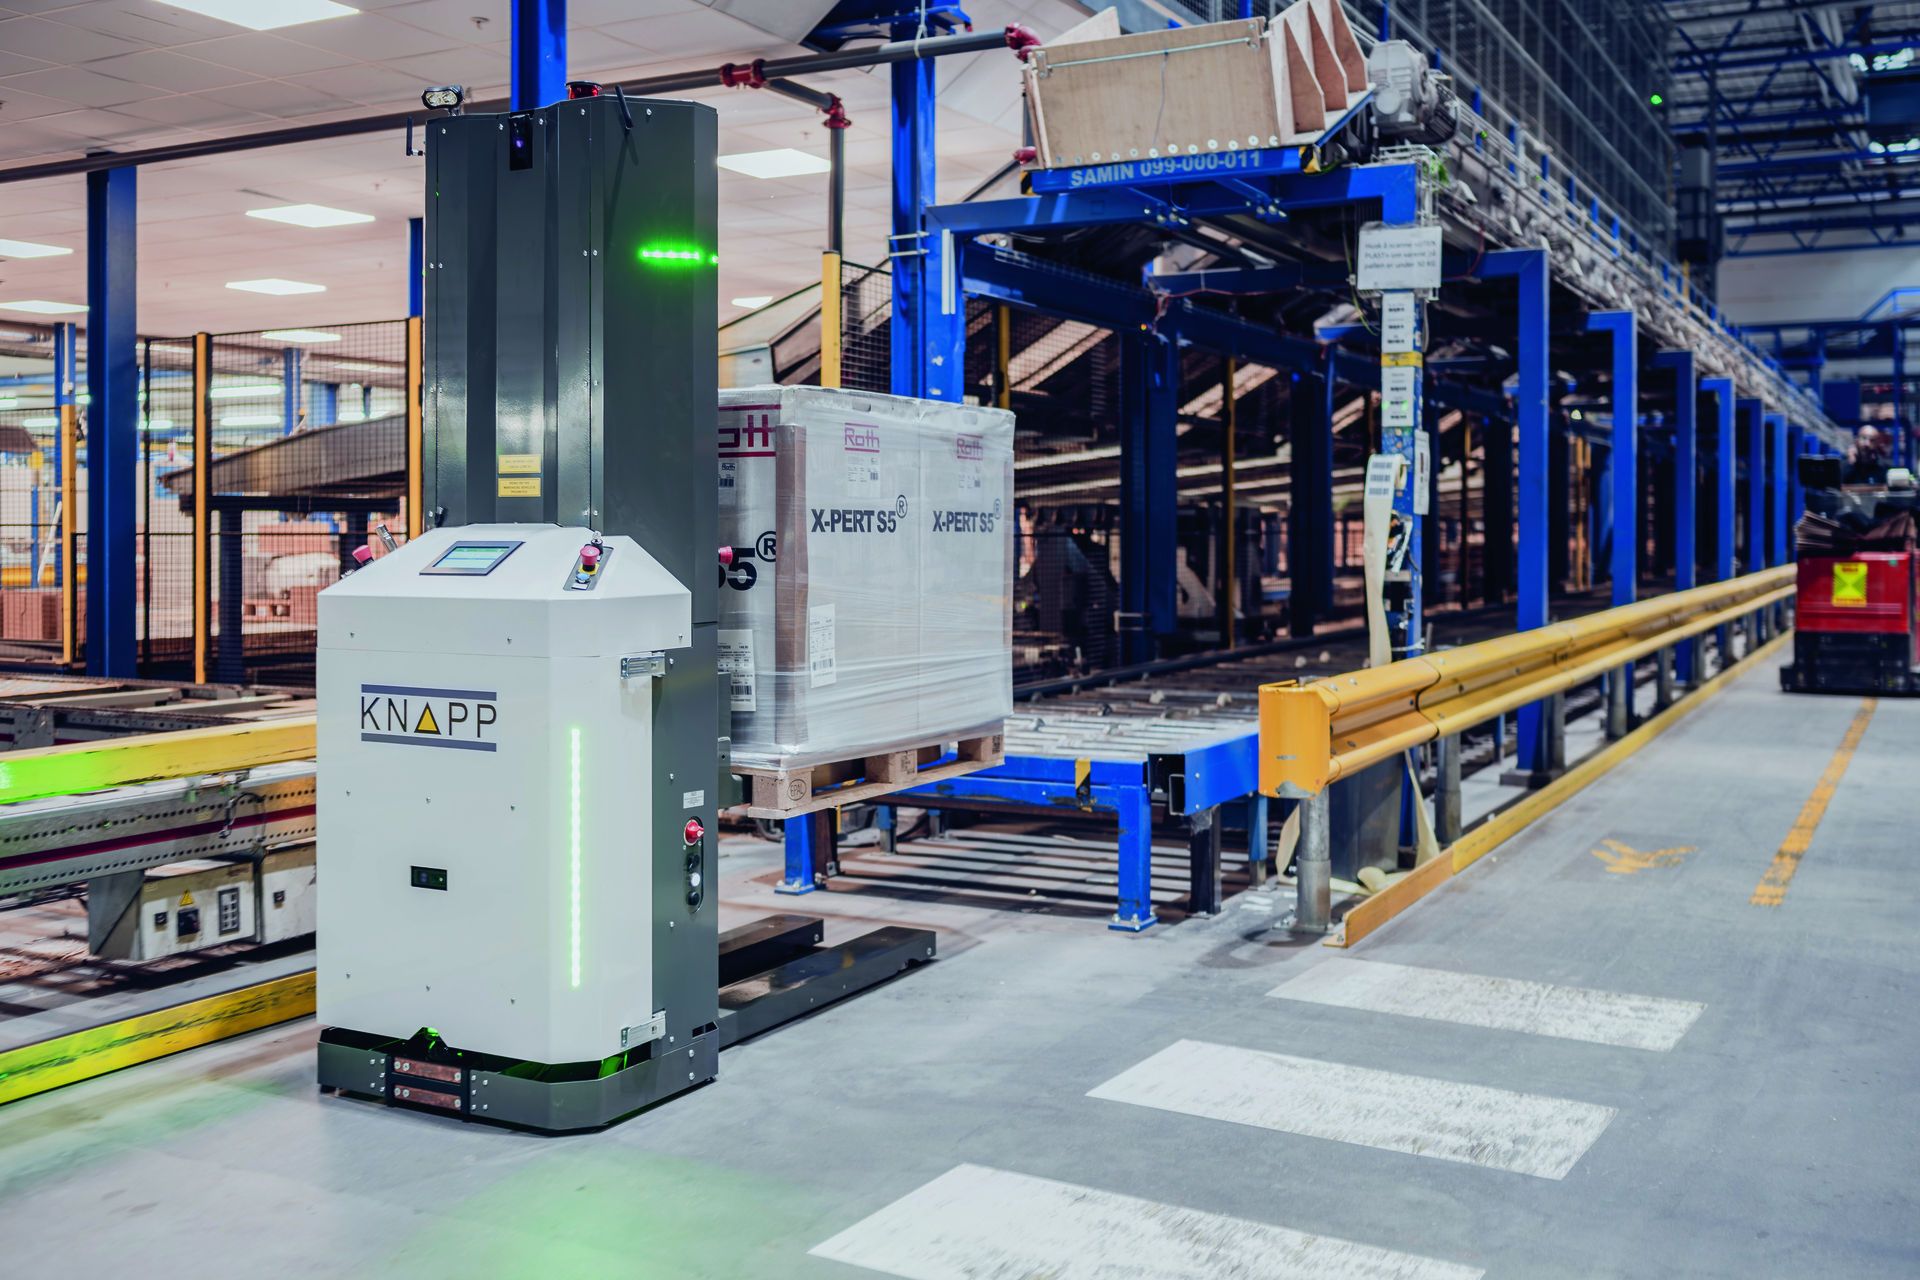
Stefan Kalter, Knapp: In unseren AMR-Lösungen kommt funktional eine zentrale KI als digitaler Dirigent für die gesamte Fahrzeugflotte zum Einsatz. Sie übernimmt die dynamische Routenplanung und Flottensteuerung in Echtzeit und analysiert kontinuierlich alle Transportaufträge und die Positionen sämtlicher Fahrzeuge, um die jeweils optimalen Wege zu berechnen. Auf der Ebene der einzelnen Fahrzeuge sorgt eine lokale Intelligenz für die Kollisionsvermeidung. Jedes Fahrzeug nutzt Sensorik, um die Umgebung permanent wahrzunehmen. Tauchen unvorhergesehene Hindernisse auf, reagiert es vollständig autonom. Die Palettenerkennung basiert ebenfalls auf trainierten KI-Modellen. Systemarchitektonisch setzen wir auf das Zusammenspiel einer zentralen KI im Flottenmanager und einer dezentralen Intelligenz auf jedem Fahrzeug für taktische, sekundenschnelle Reaktionen.
Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Denis Niezgoda, Locus Robotics: KI und Machine Learning sind ein integraler Bestandteil der Systemarchitektur von Locus Robotics und tief in Locus One verankert. Die Plattform fungiert als AI-getriebene Orchestrierungsschicht. KI-basierte Verfahren werden für dynamische Routen- und Missionsplanung, intelligente Flottensteuerung sowie kollaborative Kollisionsvermeidung eingesetzt. Dabei kombiniert Locus Robotics lokale Autonomie auf Roboterebene mit einer übergeordneten, lagerweiten Optimierung. Reale Betriebsdaten aus über zehn Jahren produktiver Einsätze bilden die Grundlage für lernende Modelle, die Engpässe erkennen, Verkehrsflüsse antizipieren und Prioritäten in Echtzeit anpassen. Zum Einsatz kommen zudem KI-gestützte Simulationen, Predictive-Analytics-Verfahren, Machine-Vision-Funktionen sowie zunehmend Reinforcement-Learning-Ansätze. Die KI ist dabei bewusst physisch, erklärbar und zielorientiert ausgelegt und optimiert direkt auf operative KPIs wie Durchsatz, Servicelevel und Produktivität.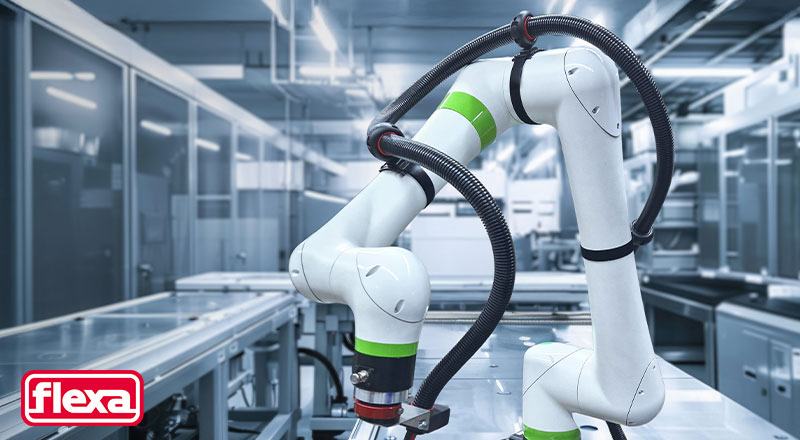
Flexibler Kabelschutz für Cobots
Mathias Behounek, Safelog: KI und Machine Learning sind aktuell stark präsente Schlagworte. Aus unserer Sicht ist jedoch klar zwischen tatsächlichem funktionalem Mehrwert und reinem Selbstzweck zu unterscheiden. Bei Safelog erfolgt die dynamische Routenplanung und Flottensteuerung bewusst ohne Machine-Learning-Ansätze. Stattdessen kommen agentenbasierte Software-Mechanismen zum Einsatz: Die Fahrzeuge organisieren sich dezentral im Schwarm und stimmen sich eigenständig hinsichtlich Verfügbarkeit, Routen und Aufträgen ab. Gleichzeitig bleibt das System über die VDA5050 offen für die Integration in übergeordnete Leitstände sowie für den Betrieb in heterogenen Flotten. Die Entscheidungslogik basiert auf nachvollziehbaren, deterministischen und skalierbaren Verfahren in Kombination mit der Safelog-Schwarmintelligenz. Auch bei Kollisionsvermeidung und Personensicherheit wird bewusst auf Machine Learning verzichtet. Stattdessen setzt Safelog auf einen sicherheitstechnisch fundierten mechatronischen und softwareseitigen Ansatz mit Sicherheitslaserscannern und dynamisch geschalteten Schutzfeldern.
Welche funktionalenSicherheitsanforderungen sowie Cybersecurity-Risiken ergeben sich aus der zunehmenden Vernetzung und Autonomie von FTS- und AMR-Systemen in der Intralogistik? Wie wird zudem die Sicherheit bei der Mensch/Roboter-Kollaboration umgesetzt?
Kalter, Knapp: Unsere Systeme sind von Beginn an nach einem ganzheitlichen Safety- und Security-Konzept ausgelegt. Die gesamte Kommunikation zwischen Fahrzeugen, Flottenmanager und angebundenen IT-Systemen ist durchgängig verschlüsselt. Alle Anfragen von externen Systemen durchlaufen einen Authentifizierungsprozess und werden mittels Tokens verifiziert. Dadurch stellen wir sicher, dass ausschließlich berechtigte Systeme Zugriff erhalten. Knapp ist auch ISO27001-zertifiziert. Im Bereich Safety setzt die Open-Shuttle-Technik auf Sensorik eines Partnerunternehmens. Planare Sicherheitssensoren überwachen permanent die Umgebung und erkennen sowohl statische als auch dynamische Hindernisse, insbesondere Personen, gemäß ISO3691:4. Gerade in Bereichen mit Mensch/Roboter-Kooperation, etwa bei Übergabeprozessen, evaluieren wir Sicherheitskonzepte nicht nur projektspezifisch mit unseren Kunden, sondern auch gemeinsam mit externen Safety-Experten.
Niezgoda, Locus Robotics: Locus Robotics setzt auf ein ganzheitliches Sicherheitskonzept, das funktionale Sicherheit, Cybersecurity und Datenschutz zusammenführt, als integralen Bestandteil der Systemarchitektur. Für die Mensch/Roboter-Kooperation verfügen die Systeme über mehrstufige Sensorik und sicherheitsgerichtete Reaktionsmechanismen. Wenn Menschen in unmittelbarer Nähe operieren, passen die Roboter Geschwindigkeit, Fahrverhalten und Bewegungsprofile dynamisch an. Cybersecurity-Risiken adressiert Locus durch abgesicherte Kommunikationsarchitekturen, Verschlüsselung von Daten bei Übertragung und Speicherung, kontinuierliches Monitoring, strukturiertes Patch- und Vulnerability-Management, Incident-Response-Prozesse sowie rollenbasierte Zugriffssteuerung nach dem Least-Privilege-Prinzip. Ergänzt wird dies durch regelmäßige Audits und Drittprüfungen, darunter SOC 2 Type II, sowie Sicherheitsnachweise und Konformitätsbewertungen wie die CE-Kennzeichnung. Locus orientiert sich an globalen Datenschutzanforderungen, einschließlich GDPR, arbeitet mit Dateninventarisierung, Risikobewertungen, klaren Governance-Prozessen und schützt personenbezogene sowie sensible Daten systematisch. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen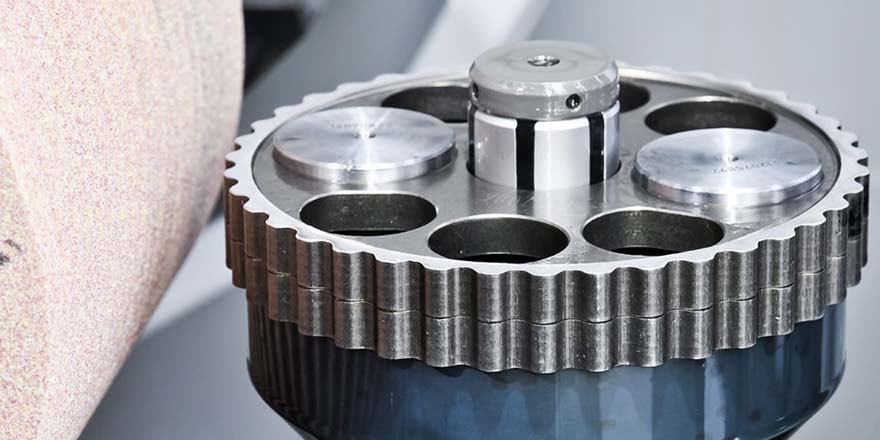
Verzahnung für die Robotik
Behounek, Safelog: Bei Safelog erfolgt die Kommunikation zwischen Robotern sowie mit der Peripherie über verschlüsselte WLAN-Verbindungen, entweder auf Basis eines proprietären Protokolls oder über die VDA5050. Die Offenheit der Schnittstellen erfordert dabei ein durchdachtes Sicherheitskonzept. Die funktionale Sicherheit wird gemäß VDI2510 geprüft und durch eigene Risikobetrachtungen ergänzt. Daraus abgeleitete Schutzmaßnahmen werden entsprechend umgesetzt und dokumentiert. Die Personensicherheit wird insbesondere durch sicherheitsgerichtete Sensorik sowie mehrstufige Schutzfeldkonzepte gewährleistet. Dies spiegelt sich auch in entsprechenden Nachweisen wie CE-Erklärungen, TÜV-Zertifizierungen oder NRTL-Zulassungen wider. Im Bereich Cybersecurity verfolgt Safelog einen konsequenten Security-by-DesignAnsatz. Dazu zählen u.a. rollenbasierte Zugriffskontrollen sowie abgesicherte Kommunikationsstrukturen. Gleichzeitig orientiert sich Safelog kontinuierlich am aktuellen normativen Referenzrahmen und passt Lösungen fortlaufend an gesetzliche Anforderungen an.
Witt, Cartken: Wir halten bereits heute hohe Standards in Bezug auf Daten- und Cybersicherheit ein: End-to-End-Verschlüsselung, starke Authentifizierung und das Prinzip des minimalen Privilegs gelten über den gesamten Stack. Die ISO3691-4 bildet die Basis für den sicheren Roboterbetrieb. Darüber hinaus bringt unser KI-Stack die Sicherheit und Mensch/Roboter-Interaktion auf ein neues Level, indem die dreidimensionale Welt und Absichten in Roboterentscheidungen einbezogen werden. Roboter bremsen, wenn Menschen sich nähern, noch bevor lidarbasierte Systeme reagieren, und Audio kann genutzt werden, um Personen zu warnen – nicht nur als konstantes Piepen, das nach drei Tagen ignoriert wird.