Robotersteuerung & Digital Twin
-
 Bild: Wittmann Robot Systeme GmbH
Steuerung mit digitalem Roboterzwilling
Mit der Vorstellung der R9-Roboter-Steuerung will Wittmann das Potenzial aufzeigen, das der Einsatz neuer Hard- und Software im Hinblick auf hohe Effizienz und Betriebssicherheit bietet. Der mit der Steuerung nun…
-
 Über die Service-App lassen sich Smart Field Devices schnell und einfach via Mobilgerät parametrieren. (Bild: J. Schmalz GmbH)
Interview mit Walter Dunkmann, Schmalz
Es antwortet: Walter Dunkmann, Leiter Geschäftsfeld Vakuum-Automation, J. Schmalz GmbH
-
Anzeige
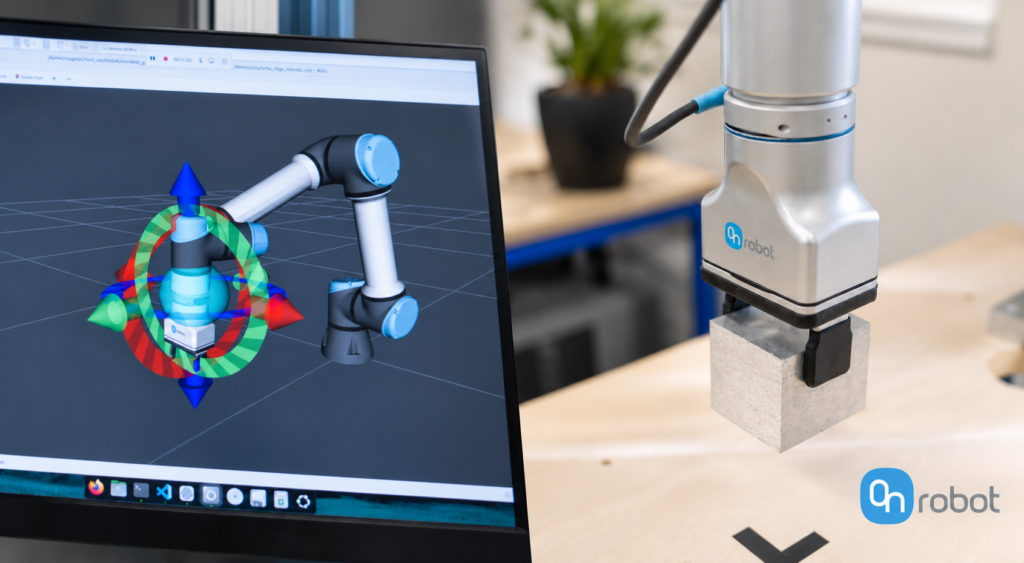
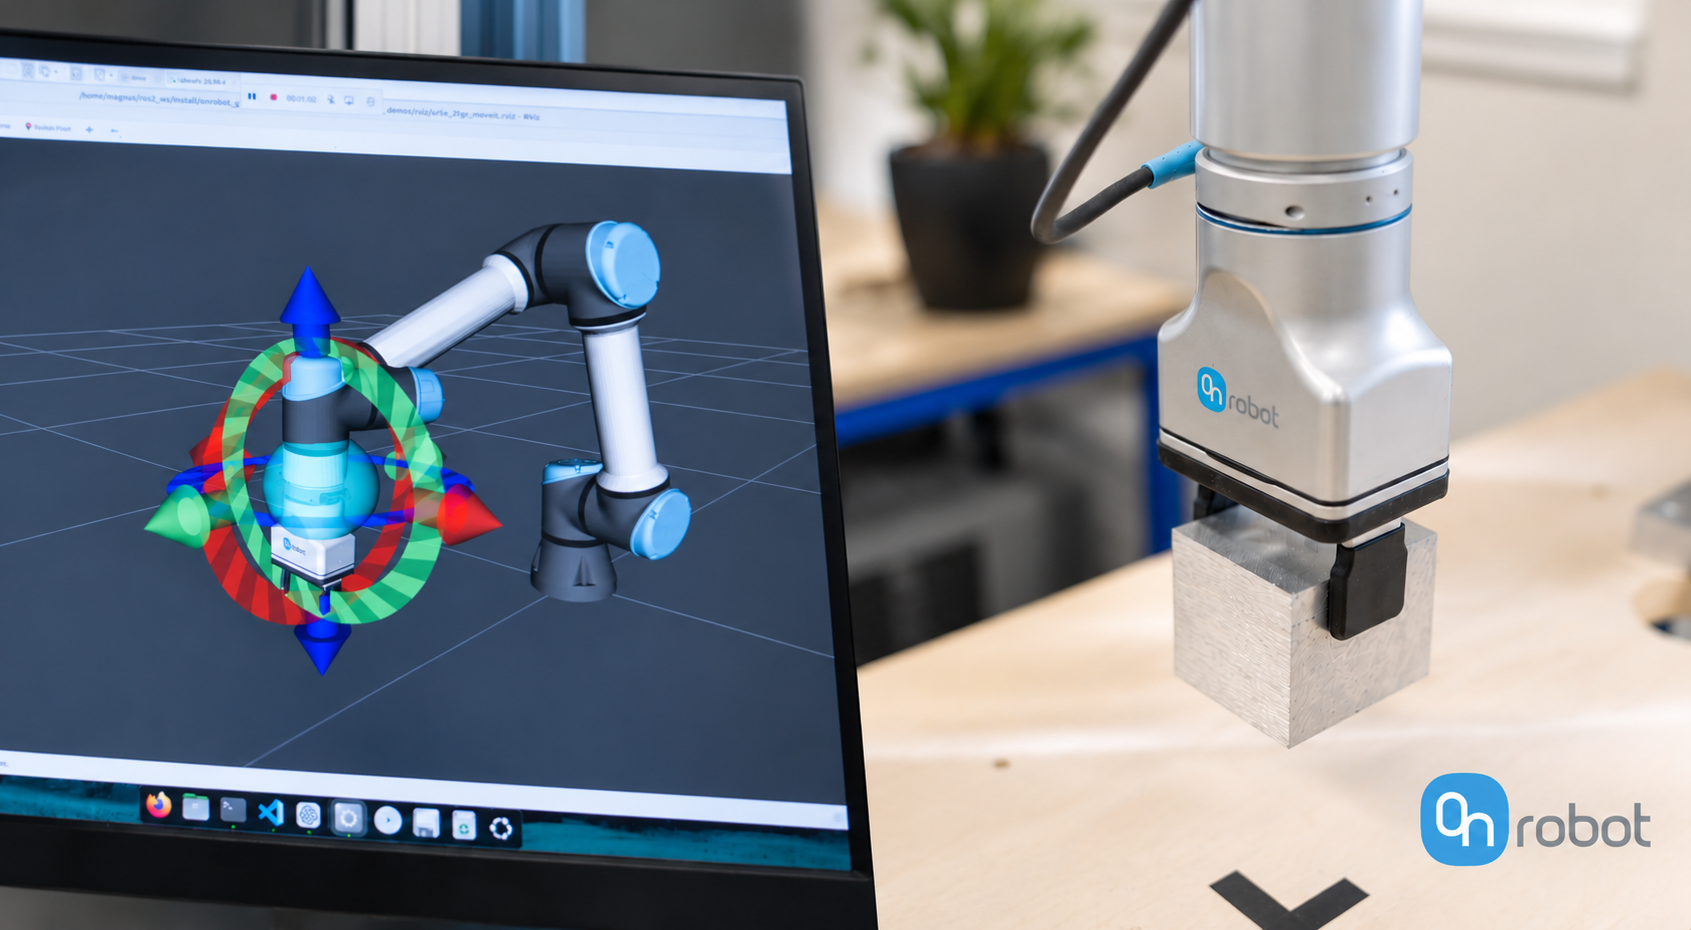 Bild: OnRobot A/S
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
 Mit 3D-Gestensteuerung können Roboter zukünftig die Gesten eines Anwenders erkennen und sofort präzise reagieren. (Bild: Fraunhofer HHI)
Gestensteuerung für die Roboter/Mensch-Kommunikation
Im Rahmen des 3D Sensation Projekts sollen Roboter zukünftig über Gestensteuerungen mithilfe einer 3D-Erfassung in Echtzeit und sofortiger Datenanalyse Menschen erkennen und ihre jeweilige Gesten verstehen.
-
 Kunden verlangen mehr und mehr Flexibilität bei der Auswahl des Roboterherstellers. (Bild: Glaess Software & Automation GmbH)
Roboterprogrammierung mit SPS-Entwicklungsumgebung
Roboterprogrammierung mit SPS-Entwicklungsumgebung Von der SPS auf den Roboter Um einen Roboter in die Produktionslinie zu integrieren, sind Anlagenbauer gezwungen, fehlendes Roboterwissen hausintern aufzubauen oder extern einzukaufen. Dabei gilt es,…
-
 Prüfstand zur praktischen Erprobung der entwickelten Regelungskonzepte (Bild: Hochschule Hannover)
Automatisiertes Teach-In mit externen Messungen
Automatisiertes Teach-In mit externen Messungen Auf dem Prüfstand Schnelle Bahnapplikationen und hochdynamische Brems- und Beschleunigungsvorgänge begrenzen die Bahngenauigkeit von Industrierobotern und ziehen lange Einrichtzeiten nach sich. Eine neue kaskadierte Methodik…
-
 Die Greifspinne von Fill ist ein Handling-System für das automatisierte Fertigen von CFK- und GFK-Bauteilen. (Bild: Wittenstein AG)
Flexible Steuerung von Greifelementen
Flexible Steuerung von Greifelementen Lernen von der Spinne Spinnen haben acht Beine, die sie vollkommen unabhängig voneinander bewegen können. Dadurch ist es ihnen möglich, sich beim Laufen jedem Untergrund anzupassen.…
-
 Bild: Mitsubishi Electric Europe B.V./Codian Robotics B.V.
Intuitive Programmiersoftware für Deltaroboter
Intuitive Programmiersoftware für Deltaroboter Flexibel zum Highspeed-Pick&Place Mitsubishi Electric hat sein Roboterportfolio um Deltaroboter erweitert. Mithilfe der dazu passenden intuitiven Roboter-Programmiersoftware lassen sich die Bewegungen der Deltas, aber auch die…