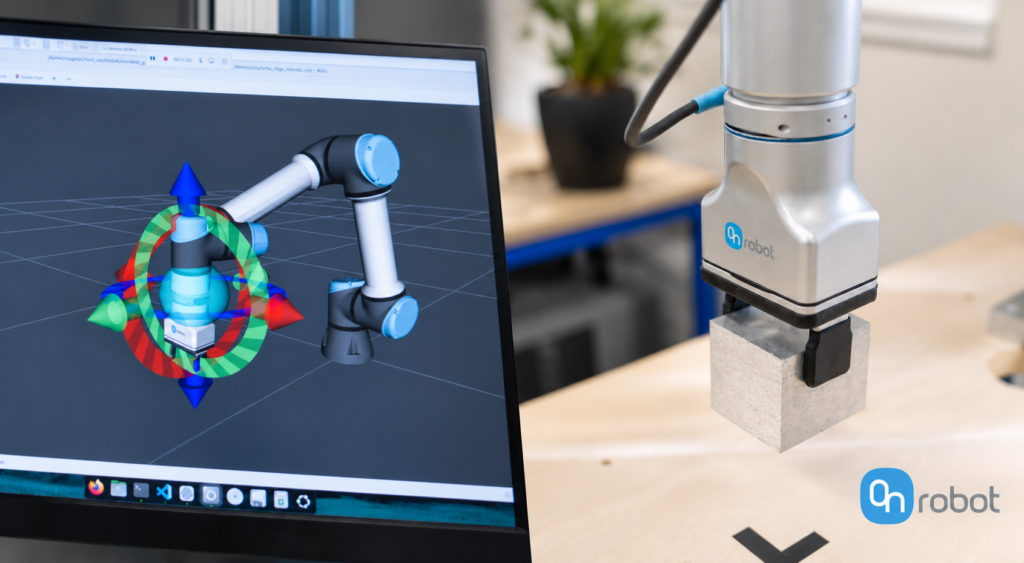
Physical AI in der realen Welt: Vier Voraussetzungen für zuverlässige Robotermanipulation
Physical AI verspricht Robotern, die ihre physische Umgebung wahrnehmen, sich anzupassen und darin handeln zu können – mit deutlich weniger aufgabenspezifischem Engineering als bei herkömmlicher Automatisierung.
Für den Schritt von der Forschung bis zur Implementierung benötigt Physical AI eine zuverlässige physische Interaktionsebene.
Genau daran arbeitet OnRobot seit mehr als einem Jahrzehnt.
Unsere elektrischen, flexiblen und feedbackfähigen End-of-Arm-Werkzeuge sind für den zuverlässigen Betrieb in dynamischen sowie realen Umgebungen ausgelegt. Weltweit sind mehr als 22,000 OnRobot-Produkte in zahlreichen Anwendungen im Einsatz.
1. Die Implementierung erfordert wiederholbare physische Interaktion
Anpassbare Greifparameter und physisches Feedback können Systemen helfen, Aktionen zu wiederholen, Abweichungen zu erkennen und zu bestätigen, ob eine Interaktion das beabsichtigte Ergebnis erzielt hat.
Das Portfolio elektrischer Werkzeuge und Sensoren von OnRobot bietet Physical-AI-Teams zuverlässige Hardware für die Interaktion mit der realen Welt.
2. Leistungsfähigere Modelle benötigen eine zuverlässige Ausführungsebene
Modelle können Aktionen erzeugen, doch die Hardware muss sie ausführen. Modelle können ableiten, dass ein Objekt aufgenommen werden soll, doch ein physischer Greifer muss Kontakt herstellen, die richtige Kraft aufbringen, erkennen, ob das Objekt sicher gehalten wird und auf Veränderungen reagieren.
Deshalb ist der Endeffektor so entscheidend.
3. Kontaktdaten ergänzen Simulation und Bildverarbeitung
Zuverlässige Manipulation erfordert außerdem physisches Feedback. Bei lernbasierten Systemen können vollständigere Interaktionsdaten Training, Validierung und Fehleranalyse verbessern.
Der RG2-FT-Greifer kombiniert beispielsweise Greifen mit integrierter Kraft-/Drehmoment- und Näherungssensorik an den Fingerspitzen. Dieses Feedback unterstützt die schonende Handhabung, Teileübergaben, Einführvorgänge, Ausrichtung und Manipulation unter unsicheren Bedingungen.
4. Flexible Manipulation erfordert das richtige Werkzeug für jede Aufgabe
Physical AI wird häufig mit universell einsetzbaren Robotern verbunden. Doch kein einzelner Endeffektor ist für jede Aufgabe ideal.
In der Praxis erfordert Physical AI sowohl flexible Hardware als auch flexible Software.
Für Abweichungen in der realen Welt entwickelt
End-of-Arm-Werkzeuge sind nicht mehr nur die letzte Komponente, die einem Roboter hinzugefügt wird. Sie sind ein integraler Bestandteil fortschrittlicher Lernsysteme.
Das industriell bewährte OnRobot-Portfolio bietet Forschenden, Roboterentwicklern und Herstellern eine flexible Grundlage für den Weg von vielversprechenden Modellen zu zuverlässiger Manipulation in der realen Welt.