Können Sie zunächst einmal das KI-System RoboBrain etwas näher erläutern?
Dr. Joachim Fetzer: Wenn wir von FMC³ AI Brain sprechen, meinen wir nicht ein einzelnes Modell, das jede Bewegung steuert. Wir verstehen FMC³ AI Brain als Intelligenzschicht, die die Aufgabe, die verfügbaren Daten, den Roboterkörper und die reale Produktionsumgebung miteinander verbindet.
Auf einer übergeordneten Ebene können LLMs dabei helfen, Anweisungen und den Aufgabenkontext zu interpretieren, während Vision-LanguageAction-Modelle Wahrnehmung und Handlung miteinander verknüpfen können. Klassische Bewegungsplanung und Regelung bleiben unverzichtbar, wenn eine Aufgabe sehr hohe Präzision, Steifigkeit, deterministische Wiederholgenauigkeit oder vorhersehbare Kräfte erfordert. KI ist besonders für Wahrnehmung, Anpassung und die weniger deterministischen Teile eines Prozesses geeignet; sobald der Roboter einen eng definierten Arbeitsbereich erreicht, kann eine bewährte Trajektorie übernehmen. Die genaue Kombination hängt von der jeweiligen Anwendung ab. Für Kunden zählen letztlich zuverlässige und robuste Leistung sowie hohe Produktivität – nicht die Frage, ob jede Bewegung von einer bestimmten KI-Methode erzeugt wird.
Unser Ansatz unterscheidet sich durch die vollständige End-to-End-Kette: relevante Daten aus der physischen Welt erfassen und verarbeiten, Modelle trainieren, diese auf geeigneter Hardware bereitstellen und das daraus entstehende System nahtlos in die Produktion integrieren.
Inwiefern bietet RoboBrain eine neue Perspektive darauf, wie man Physical AI in der Fertigung nutzen kann?
Klassische Industrieroboter sind stark, präzise und zuverlässig, insbesondere bei repetitiven Prozessen mit hohen Stückzahlen. Schwierigkeiten entstehen häufig dann, wenn Losgrößen kleiner werden, Produkte häufiger wechseln oder Produktionsbedingungen weniger vorhersehbar sind, also ein hohes Maß an Robustheit erforderlich ist. In solchen Situationen können konventionelle Programmierung und Anpassung zu komplex, zu teuer und zu langsam werden. Physical AI kann einen neuen Teil des Automatisierungsmarktes erschließen, indem sie Maschinen hilft, ihre Umgebung besser zu verstehen und sich schneller anzupassen. Der Nutzen ergibt sich weder aus einer bestimmten Körperform noch daraus, einfach einen humanoiden Roboter an eine Montagelinie zu stellen. Entscheidend ist, ob eine Maschine wahrnehmen, sich anpassen und eine nützliche industrielle Aufgabe zuverlässig ausführen kann.
Für viele Hersteller, insbesondere kleine und mittlere Unternehmen, sind Benutzerfreundlichkeit und Robustheit ebenso wichtig wie Intelligenz. Sie benötigen Systeme, die qualifizierte Produktionsmitarbeitende ohne übermäßigen Programmieraufwand trainieren, anpassen und bedienen können. Für uns lautet die entscheidende Frage daher nicht, ob ein Roboter einmal eine beeindruckende Demonstration zeigen kann, sondern ob er in einer realen Fabrik zuverlässig und robust nützliche Arbeit verrichtet.
Wie generalisierbar ist das KISystem über unterschiedliche Robotertypen hinweg?
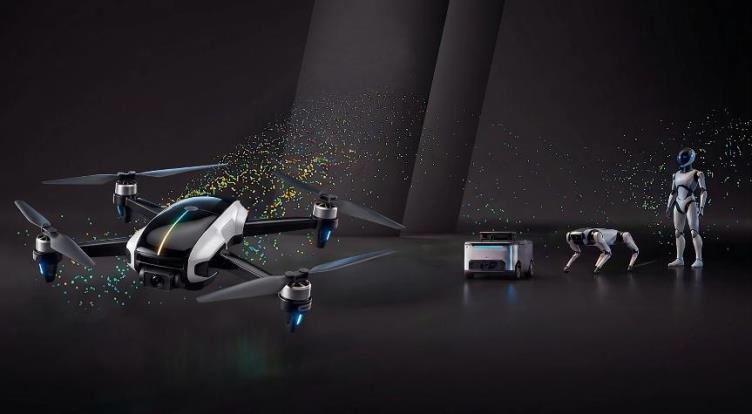
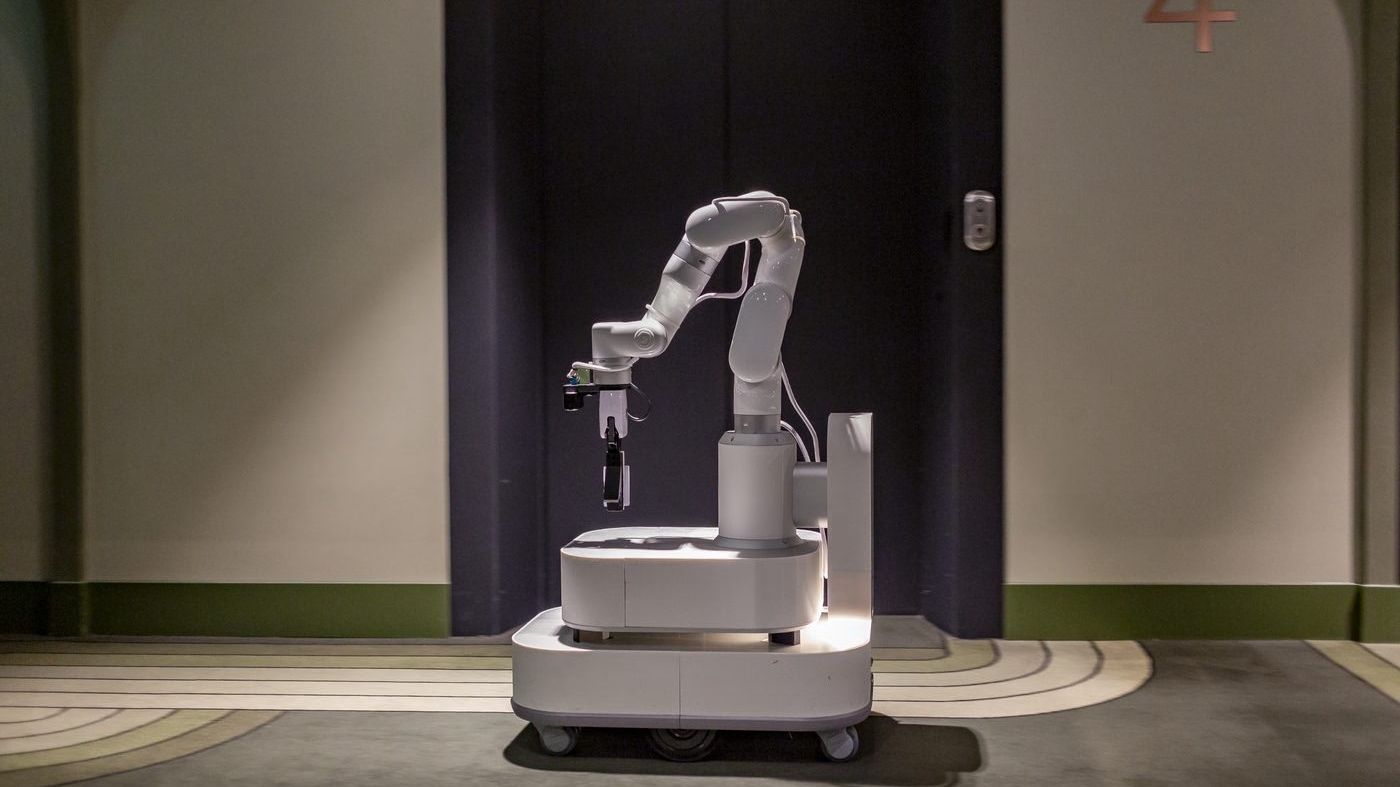
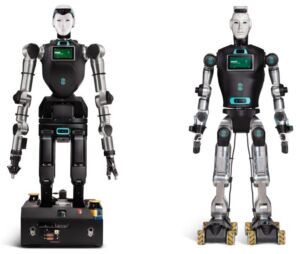
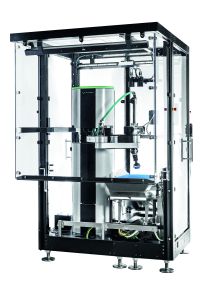
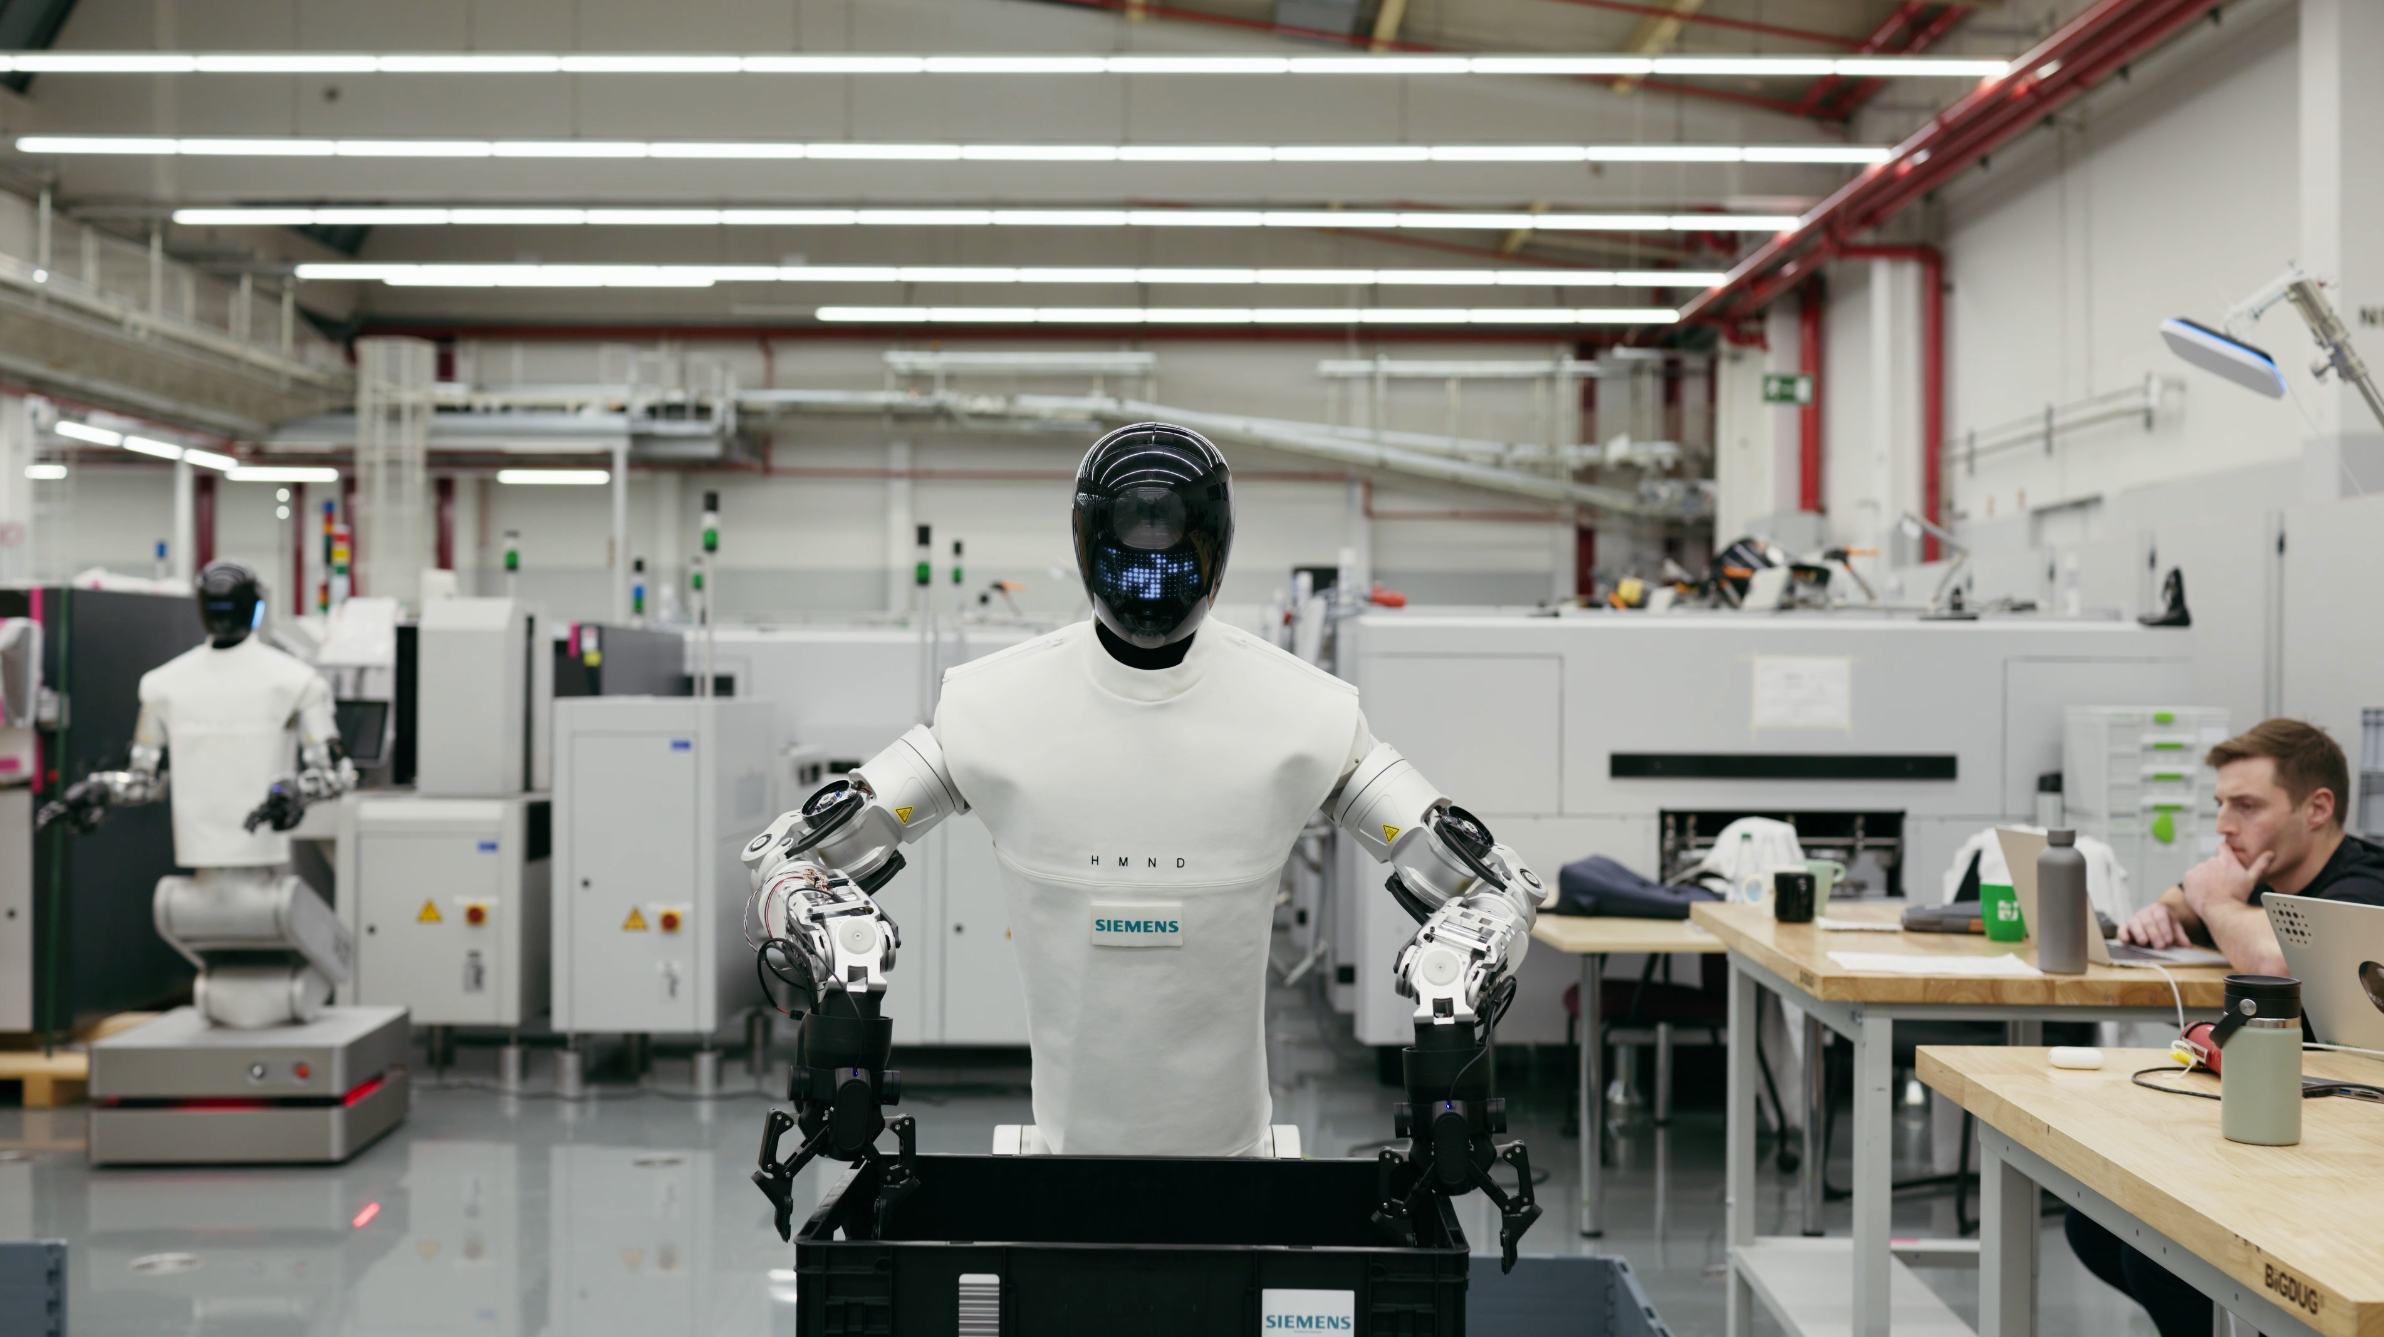
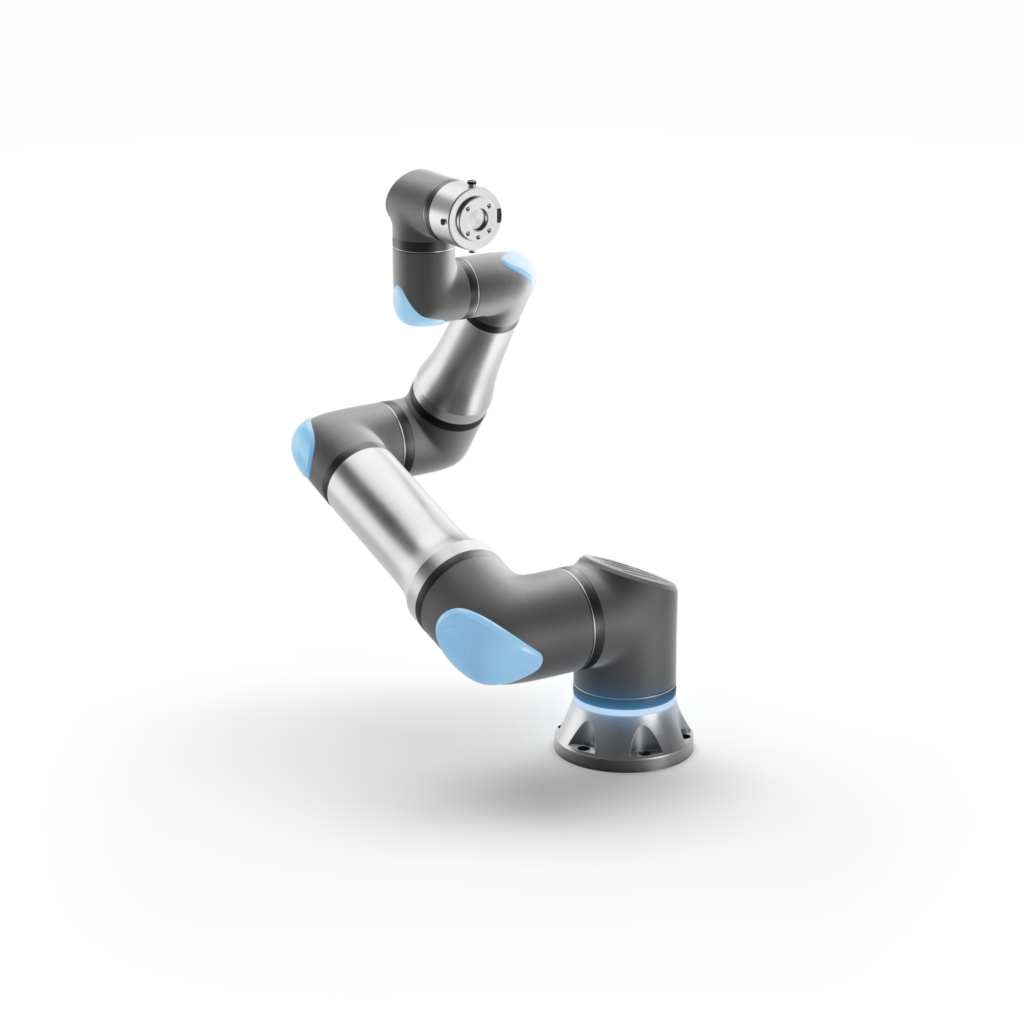
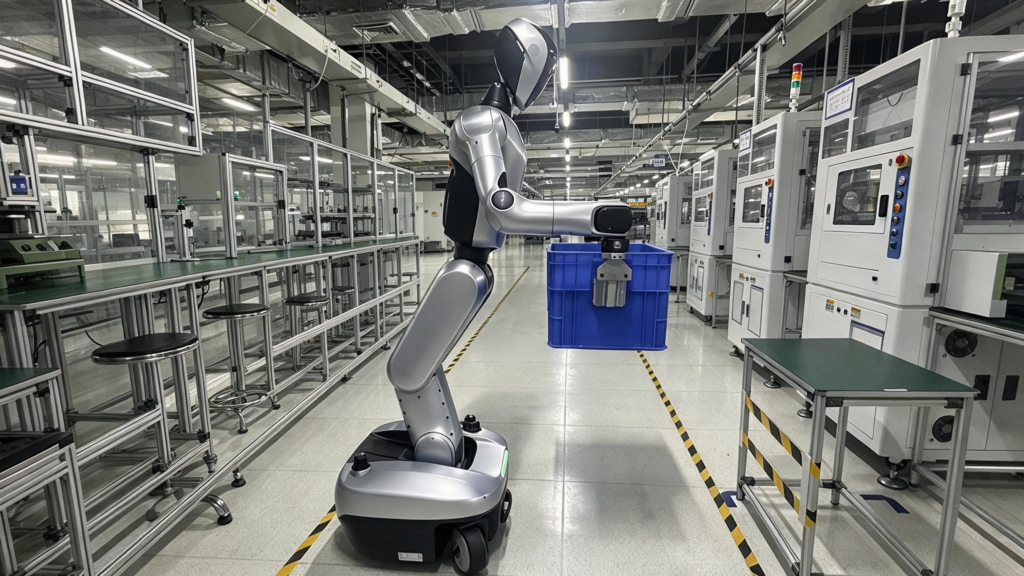
FMC³ AI Brain folgt dem Prinzip ‘One Brain, Multiple Bodies‘. Wir glauben nicht, dass eine einzige Körperform den Markt bestimmt. Abhängig von der Aufgabe kann die richtige Lösung ein humanoider Roboter, ein mobiler Manipulator, ein klassischer Roboterarm oder ein stationäres System mit einem oder zwei flexiblen Armen sein.
Der Intelligenz- und Datenansatz lässt sich
auf unterschiedlichen Plattformen wiederverwenden; dadurch wird die Hardware jedoch nicht austauschbar. Jeder Roboter verfügt über eigene mechanische Eigenschaften, Kinematik, Sensoren, Steuerungsschnittstellen und Betriebsgrenzen. Deshalb erfordert jede Integration eine technische Anpassung, Erprobung und Validierung für den jeweiligen Roboterkörper, die jeweilige Umgebung und Aufgabe. Deshalb unterscheiden wir klar zwischen technischer Kompatibilität, einer abgeschlossenen Integration, einer Proof-of-Concept-Validierung und einem System, das für den Kundeneinsatz in einer bestimmten Umgebung validiert wurde. Dabei handelt es sich um unterschiedliche Entwicklungsstufen, die wir nicht als gleichwertig betrachten sollten.
Der Datenengpass gilt als eine der größten Herausforderungen der Physical AI. Wie lösen Sie dieses Problem?
Es fehlen qualifizierte Daten aus der physischen Welt, die abbilden, wie eine Aufgabe in einer bestimmten Umgebung tatsächlich ausgeführt wird: die Bewegung, die physische Interaktion, die Prozessfolge, das Qualitätsergebnis sowie Fehler und Korrekturen. Industrielle Aufgaben lassen sich nicht allein anhand von Bewegungen verstehen; zugleich ist ein hohes Maß an Robustheit erforderlich.
Wir unterscheiden vier grundlegende Ebenen. Internetdaten schaffen ein breites visuelles und sprachliches Verständnis. Synthetische Daten erzeugen kontrollierte Variationen durch Simulation und digitale Zwillinge. Demonstrationsdaten erfassen, wie Menschen eine Aufgabe in der realen Umgebung ausführen und korrigieren. Daten realer Roboter zeigen anschließend, ob die erlernte Fähigkeit unter physischen Betriebsbedingungen robust funktioniert.
FMC³ arbeitet über Internetdaten hinaus mit drei Ebenen von Daten aus der physischen Welt: synthetischen Daten, Demonstrationsdaten und Daten realer Roboter. Für Demonstrationsdaten nutzen wir je nach Bedarf multimodale Erfassungsmethoden wie Kameras, Kamera-Arrays und tragbare Werkzeuge. Ziel ist es, relevante Aufgabendemonstrationen in der realen Arbeitsumgebung zu erfassen, ohne ausschließlich auf kostenintensive robotergestützte Teleoperationssysteme angewiesen zu sein. Dadurch wird die Datenerfassung praxisnäher und skalierbarer.
Wie stellen Sie sicher, dass die erhobenen Daten nicht nur umfangreich, sondern auch qualitativ hochwertig und für das Training tatsächlich relevant sind?
Für uns beginnt Datenqualität mit einer klar definierten industriellen Aufgabe. Zunächst müssen wir verstehen, was den Erfolg des betreffenden Industrieprozesses bestimmt: Position, Reihenfolge, physische Interaktion, Qualitätskriterien, Fehler, Toleranzen, Robustheit und die Art und Weise, wie erfahrene Beschäftigte Korrekturen vornehmen.
Jede Datenebene erfüllt eine bestimmte Funktion. Synthetische Daten erweitern kontrollierte Variationen, Demonstrationsdaten erfassen die Aufgabenausführung und Korrektursignale und Daten realer Roboter validieren und kalibrieren die Fähigkeit unter physischen Bedingungen. Die Ebenen sollten einander ergänzen, statt lediglich das Datenvolumen zu erhöhen.
Data Governance ist ebenso wichtig. Hersteller werden ihr Produktionswissen nicht teilen, wenn sie befürchten, dass vertrauliche Prozessinformationen Wettbewerbern zugänglich werden könnten. Für Speicherung, Verarbeitung und Zugriff sind daher klare Regeln erforderlich. Unser Ziel ist nicht, den größtmöglichen Datensatz aufzubauen, sondern relevante und rückverfolgbare Daten zu schaffen, aus denen verlässliche Roboterfähigkeiten entstehen.
Welche konkreten Produktionsaufgaben sind mit RoboBrain realisierbar, die mit herkömmlicher Robotik und Steuerungstechnik nur schwer oder gar nicht umsetzbar sind?
Wir konzentrieren uns auf industrielle Arbeiten, bei denen konventionelle Automatisierung noch zu starr, zu teuer bzw. nicht robust genug für Anpassungen ist. Eine große Chance liegt in den indirekten Tätigkeiten rund um hochautomatisierte Produktionslinien. Relevante Anwendungen umfassen Materialhandhabung, Maschinenbeschickung, liniennahe Materialversorgung, Kommissionierung, Bauteilentnahme, Inspektion und Nacharbeit. Bei diesen Aufgaben variieren häufig Bauteile, Losgrößen oder Prozessbedingungen, sodass eine wiederholte, fest programmierte Umsetzung unwirtschaftlich wird. Ein Beispiel ist die Fertigung von Spezialwerkzeugen, bei der Losgrößen von wenigen Teilen bis zu mehreren Tausend reichen können. Der Prozess kann das Einlegen eines Bauteils, dessen Bearbeitung, die Messung des Ergebnisses, die Qualitätsprüfung und bei Bedarf Nacharbeit umfassen. Der Kunde benötigt nicht zwangsläufig einen humanoiden Roboter; ein flexibler Arm, der die Situation erkennen und Teile präzise zwischen den Prozessschritten bewegen kann, schafft möglicherweise mehr Wert und eine höhere Produktivität.
KI-basierte Entscheidungen müssen innerhalb klar definierter Sicherheitsgrenzen bleiben und dürfen weder sicherheitsgerichtete Steuerungen noch die notwendige menschliche Aufsicht ersetzen.
Dr. Joachim Fetzer, FMC³ Robotics Germany
Wo liegen die derzeitigen Grenzen Ihres KI-Systems und welche technischen Durchbrüche sind noch erforderlich?
Zu den aktuellen Herausforderungen zählen der Zugang zu hochwertigen Daten aus der physischen Welt, die Übertragung von Fähigkeiten zwischen Robotern und Umgebungen, eine zuverlässige und robuste Erholung von unerwarteten Situationen sowie die Reduzierung des Engineering-Aufwands für Integration und Validierung. Auch die Online-Trajektoriengenerierung kann langsamer, weniger vorhersehbar und ungenauer sein als konventionelle Regelung, wenn eine Aufgabe extrem hohe Genauigkeit erfordert.
Deshalb ist heute eine pragmatische hybride Architektur wichtig. Weitere Fortschritte sind bei Dateneffizienz, multimodalem und taktilem Verständnis, Fähigkeitsübertragung, Fehlerbehandlung und standardisierter Validierung erforderlich. KI-basierte Entscheidungen müssen innerhalb klar definierter Sicherheitsgrenzen bleiben und dürfen weder sicherheitsgerichtete Steuerungen noch die notwendige menschliche Aufsicht ersetzen.