Die Motion-Control-Arbeitsgruppe der PLCopen hat eine Standardisierung der Coordinated Motion für Sechsachsroboter erarbeitet. Die Erweiterung des bestehenden PLCopen-Coordinated-Motion-Dokuments ist damit in Arbeit. Wichtige Entscheidungen wurden bereits getroffen und werden sich in den kommenden Versionen des Dokuments widerspiegeln. So fügt die Roboterbibliothek Konfigurationsfunktionen hinzu und definiert eine Schnittstelle zu den verschiedenen Roboterherstellern. Ziel der PLCopen ist es nun, diese Funktionen in den bestehenden PLCopen-Motion-Control-Standard zu integrieren und dabei dasselbe Look&Feel beizubehalten, indem Abwärtskompatibilität für verschiedene Kinematiken sowie eine integrierte Architektur zur Verfügung gestellt wird.
-
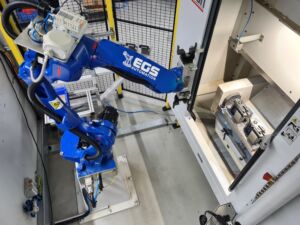
Roboteranlage übernimmt vollautomatisch das Be- und Entladen einer Bearbeitungsmaschine
Flexibel automatisiert
Im Präzisionsbereich des Unternehmens Ernst Reiner entstand vor rund fünf Jahren der Bedarf nach flexibler, robuster und effizienter Automatisierung. EGS…
-
Anzeige
Physical AI in der Praxis
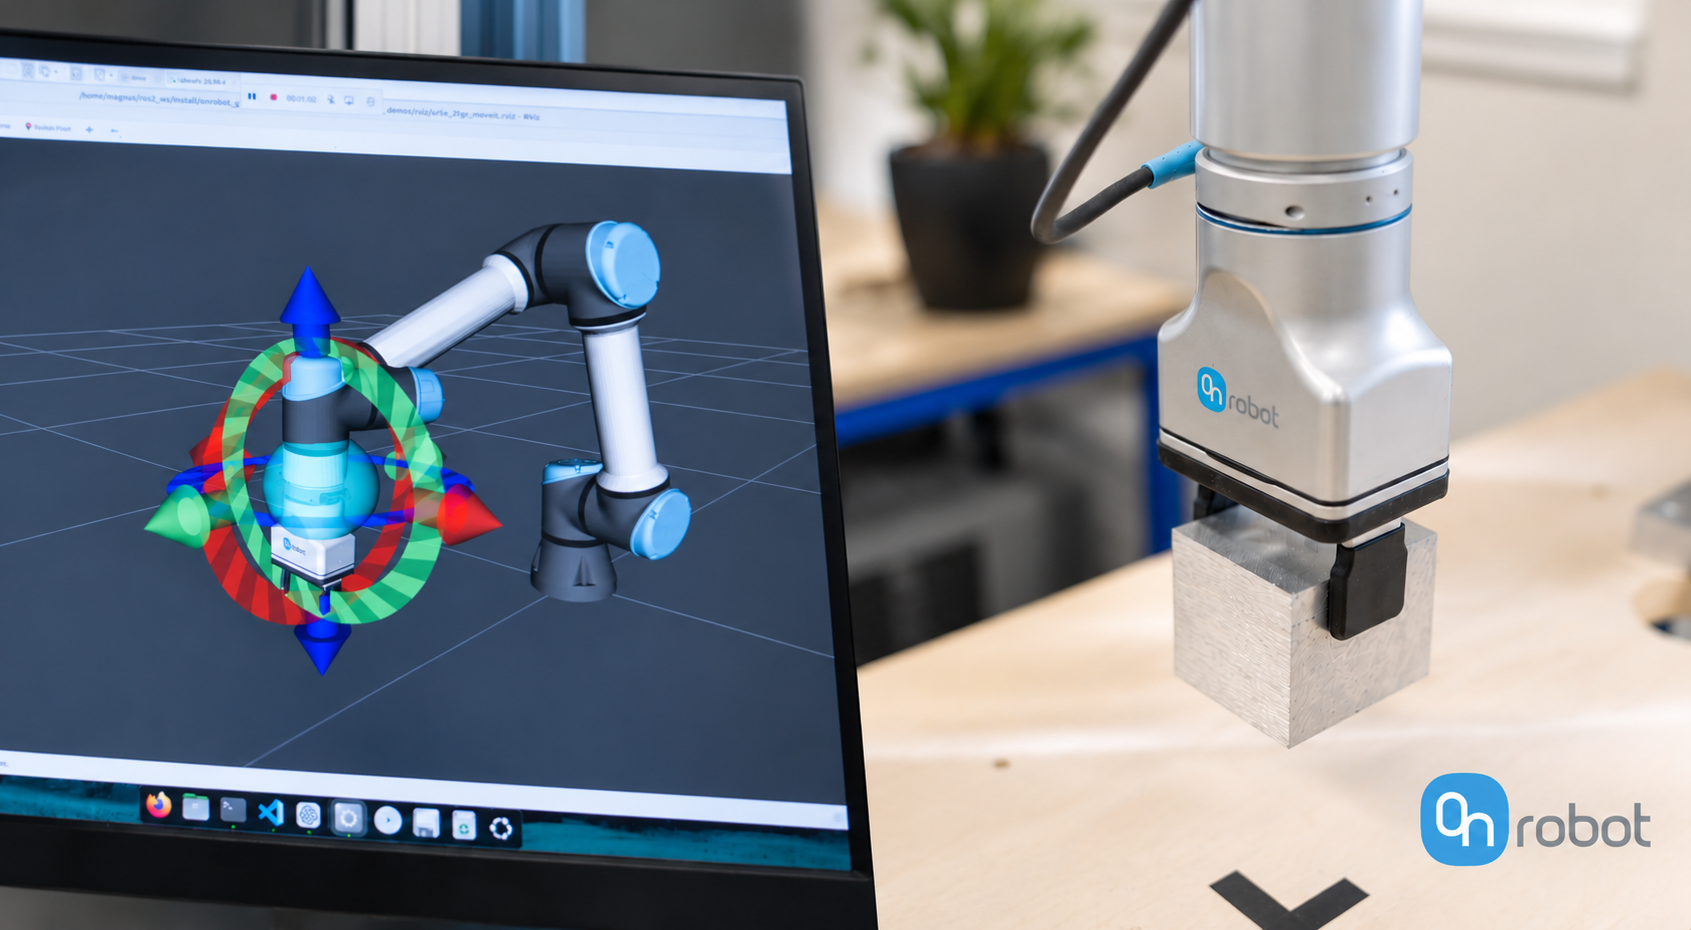
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
KI-Robotik beschleunigt Logistik
Von Handarbeit zu Hightech
Ein eng getakteter Kommissionierprozess, ein automatisiertes Shuttlelager und mittendrin ein manueller Handgriff, der alles verlangsamt. OPO Oeschger suchte eine Lösung,…
-
Anzeige
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.