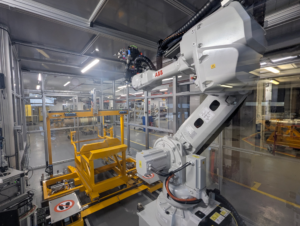
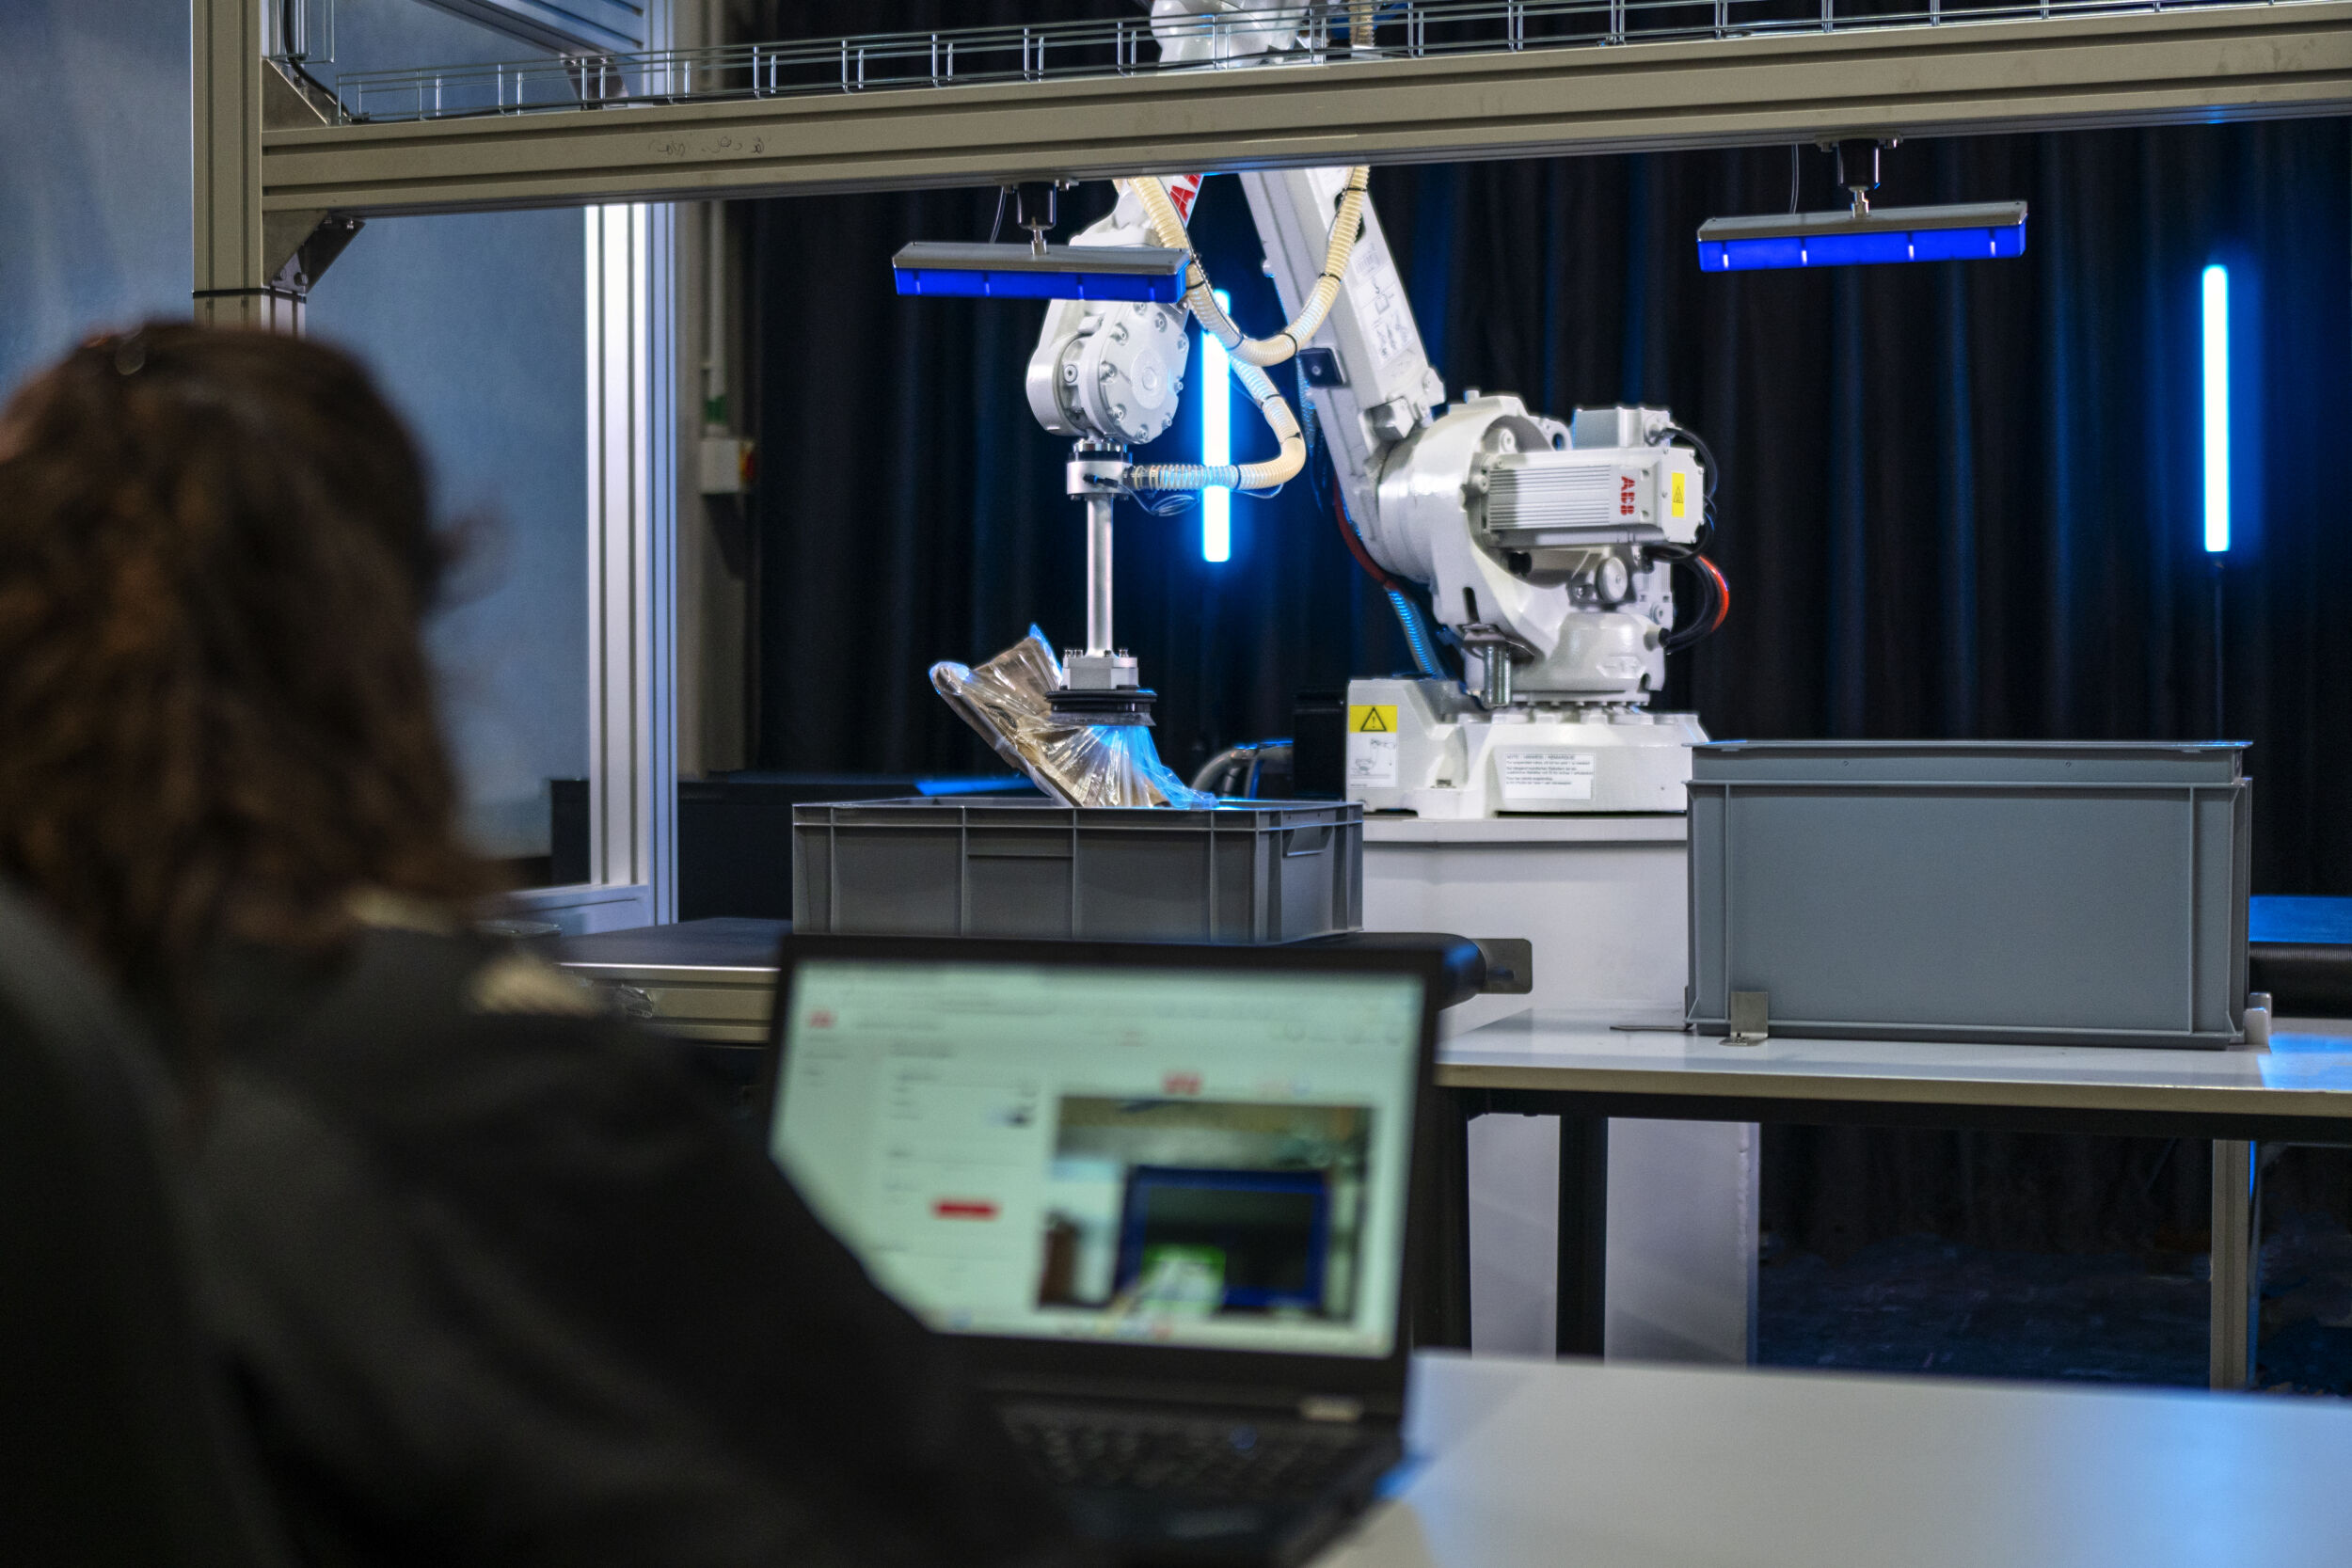
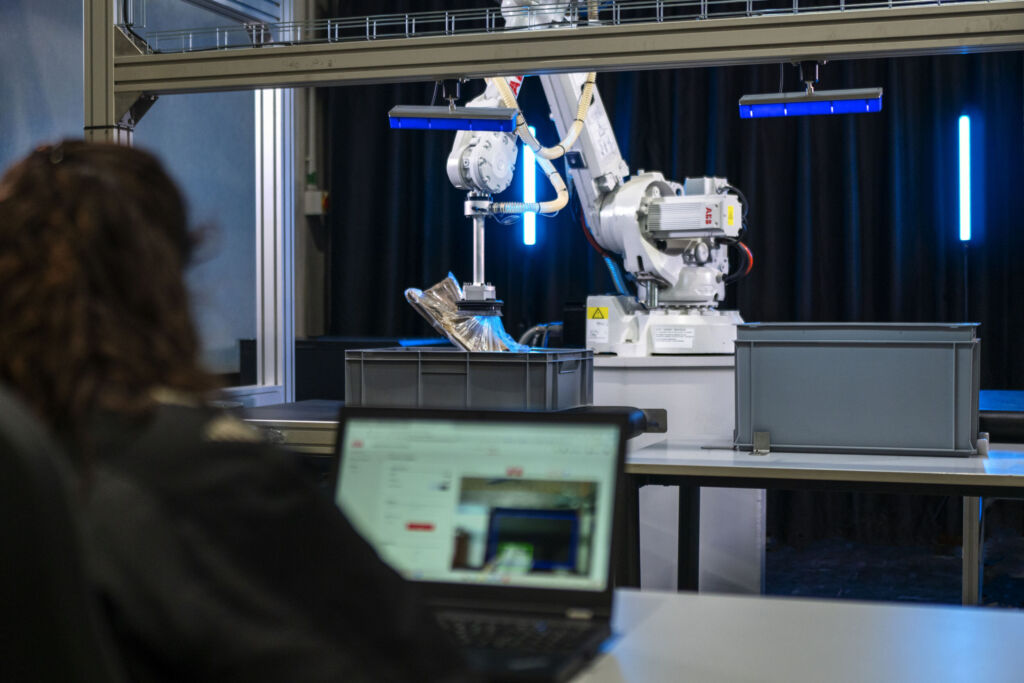
Auf diese Weise wird der zweite Greifpunkt am gegenüberliegenden Kistenrand frei zugänglich, sodass der Behälter anschließend mit beiden Greifern des Systems gegriffen, per Roboter verfahren und auf dem Rollenförderer abgesetzt werden kann. Für die zuverlässige Funktion ist einzig die Anordnung der Lagen auf der Palette vorgegeben: zwei Kisten längs, drei Kisten quer. Die Ausrichtung der Palette oder ein eventueller Überstand der Behälter über den Palettenrand hingegen führen nicht zu einer Beeinträchtigung des Ablaufes, da über den Laserscanner zunächst stets die Gesamtsituation der einzelnen Lage erfasst und ausgewertet wird. Zusätzlich scannt das System vor jedem Zugriff die einzelne Kiste. Auf diese Weise ist sichergestellt, dass stets die aktuelle Position erfasst ist, selbst wenn einzelne Kisten beim Depalettieren ihre Position verändern.
-
Anzeige
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
KI-optimierte, robotergestützte Qualitätsprüfung von Backwaren
Niederländisches Erfolgsrezept
Bolletje, ein niederländischer Backwarenhersteller, automatisiert seine Qualitätsprüfung. Eine kompakte Inspektionszelle aus Kamerasystem und Vierachsroboter ermöglicht die Kontrolle von bis zu…
-
10 Jahre ROBOTIK UND PRODUKTION
2016 zur Hannover Messe fing alles an: Mittlerweile blickt ROBOTIK UND PRODUKTION auf zehn Jahre…
-
Anzeige
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
Roboteranlage übernimmt vollautomatisch das Be- und Entladen einer Bearbeitungsmaschine
Flexibel automatisiert
Im Präzisionsbereich des Unternehmens Ernst Reiner entstand vor rund fünf Jahren der Bedarf nach flexibler,…