Robotik
-
 Bild: M achineering GmbH & Co. KG
Anbindung von Robotersteuerungen an die Simulation
Die Produktion von morgen setzt auf virtuelle und simulierte Modelle von Maschinen und Anlagen sowie auf eine durchgängige Prozesskette. Eine der entscheidenden Maßnahmen dabei ist die Umsetzung der virtuellen Inbetriebnahme.…
-
 Bild: Swisslog AG
Robotergestützte Kommissionierungslösung
Swisslog hat auf der diesjährigen Logimat die nächste Generation seiner robotergestützten Kommissionierlösung ItemPiQ vorgestellt. Die Lösung nutzt neue Robotiktechnik und ein intelligentes Vision-System für eine höhere Kommissionierleistung sowie neue Funktionen…
-
Anzeige
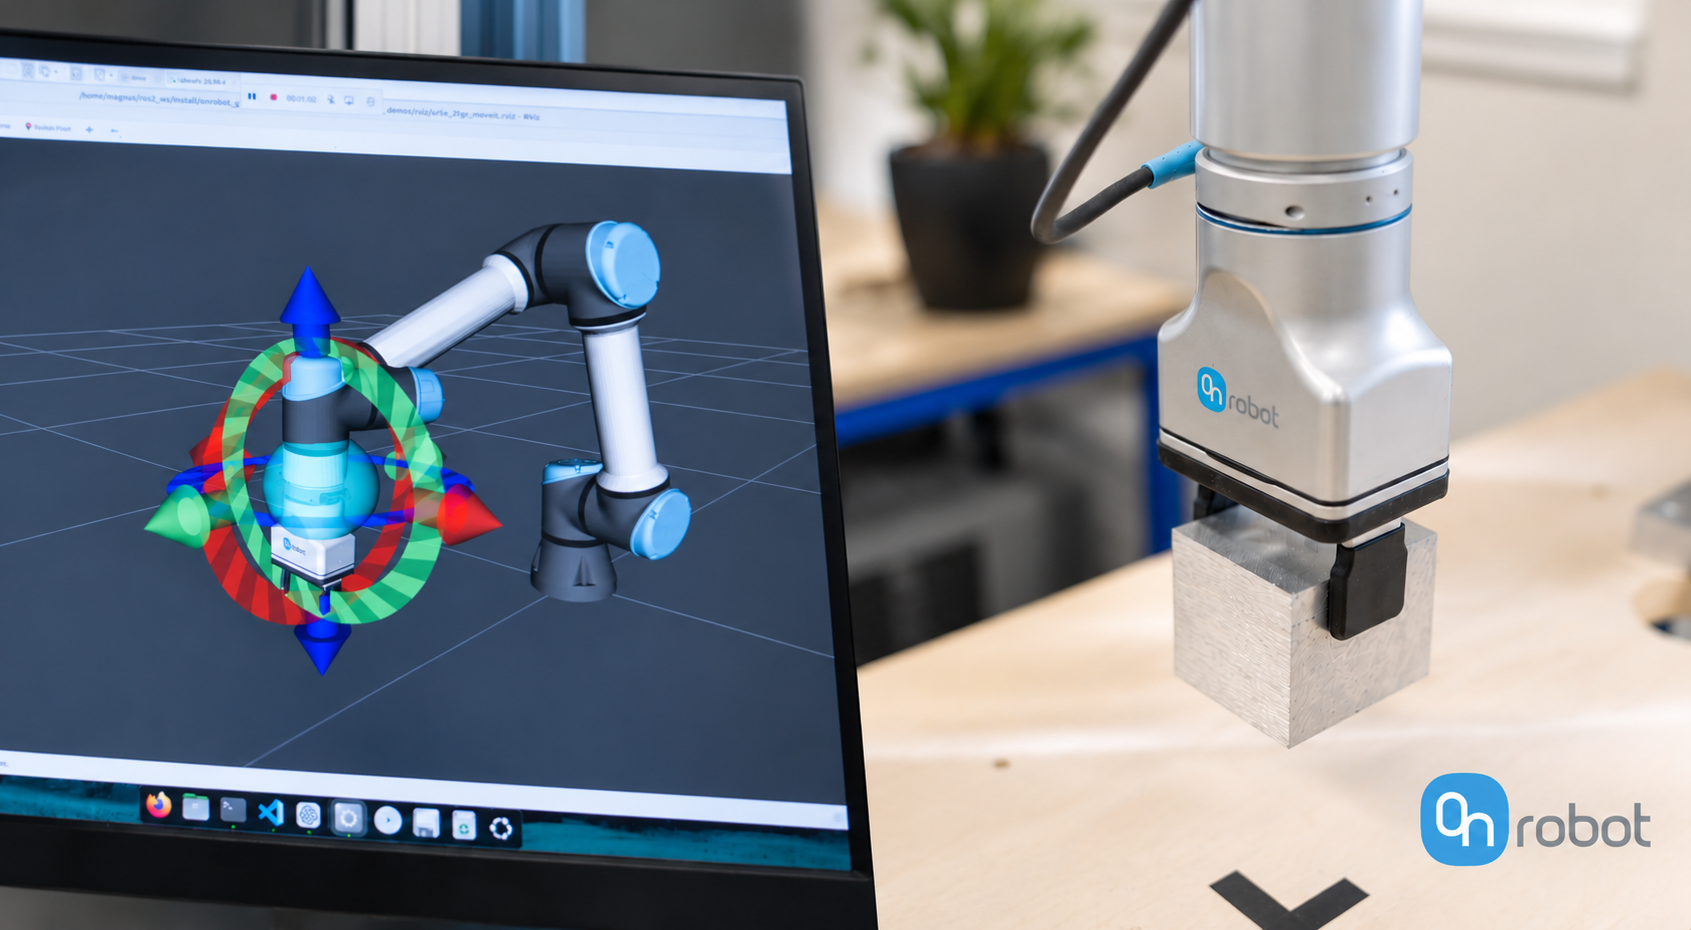 Bild: OnRobot A/S
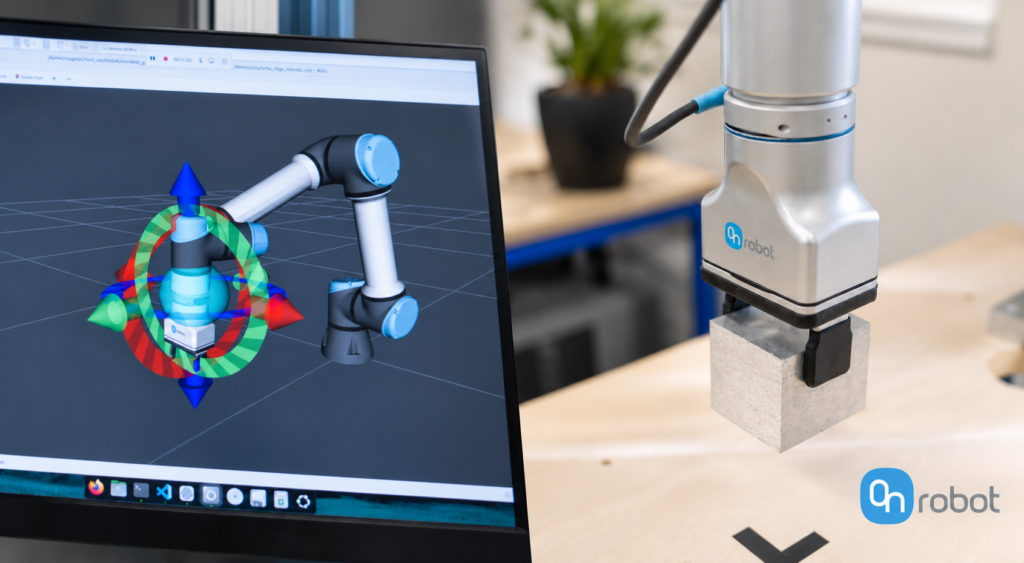
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
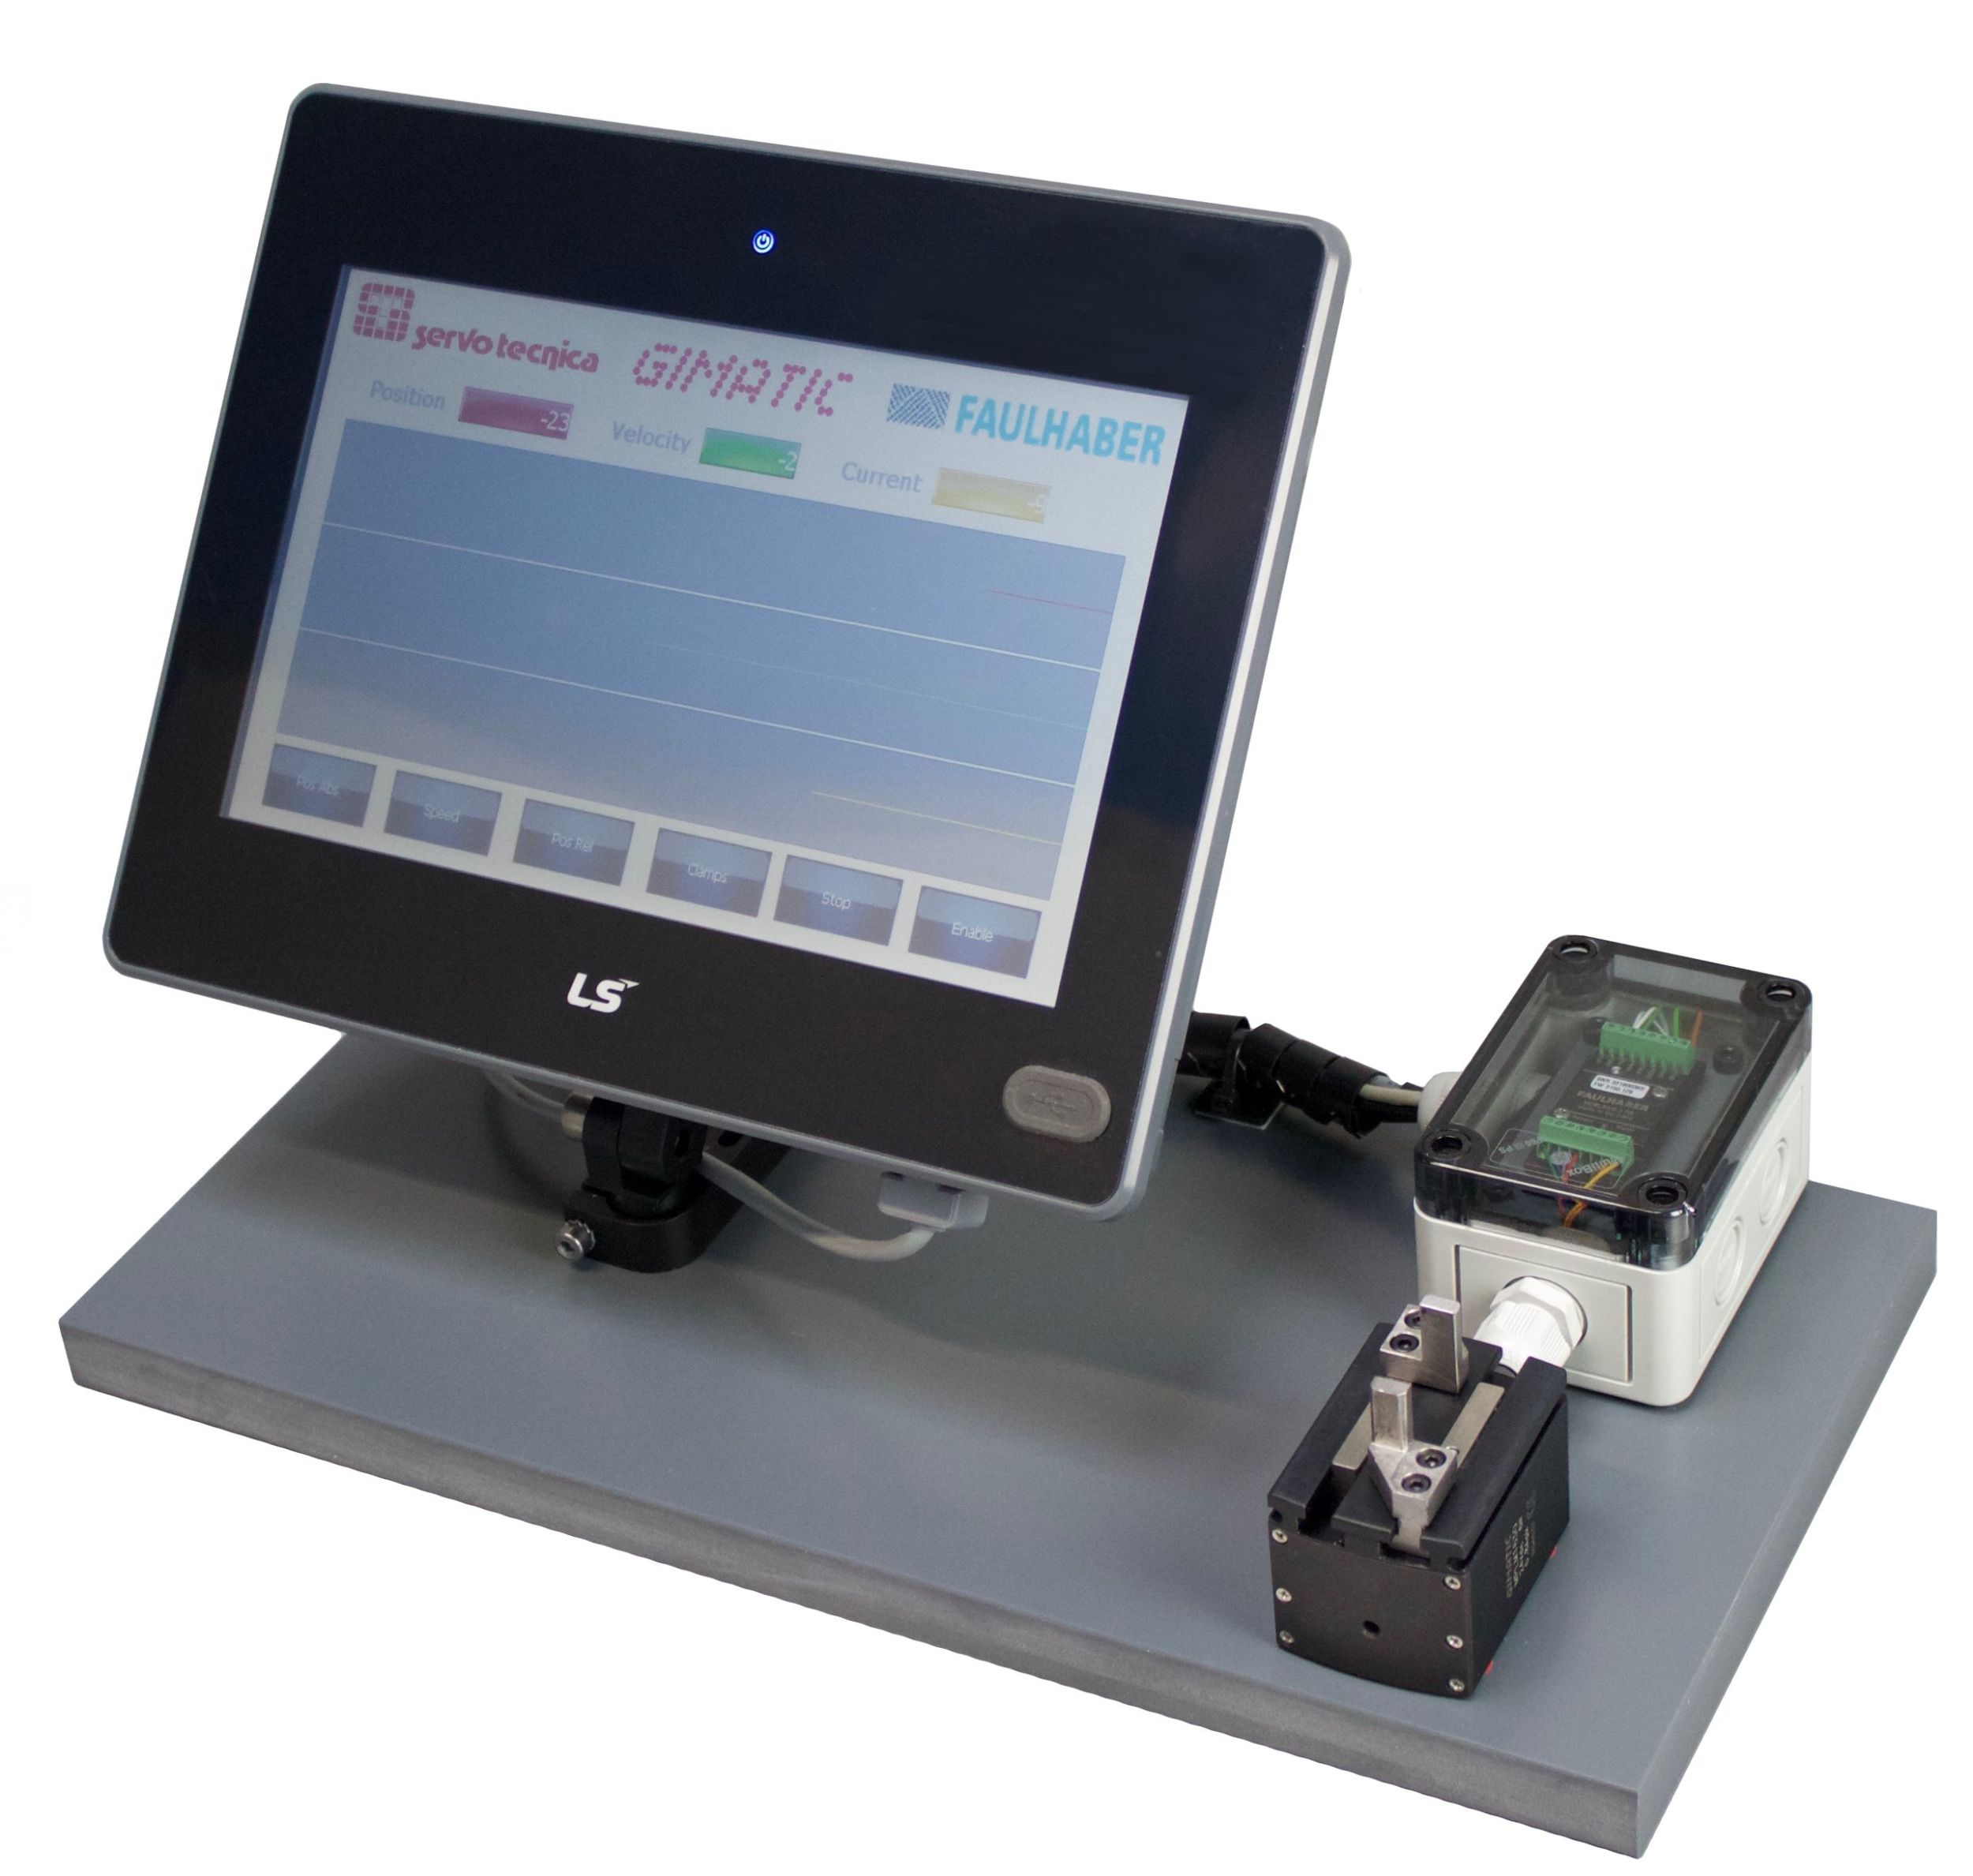 Bild: Gimatic Vertrieb GmbH
Servogreifer mit IO-Link
Die zunehmende Industrie-4.0-Automatisierung fordert weitere Kommunikationsschnittstellen, um Prozessdaten auszuwerten und zu nutzen. Daher rüstet Gimatic seine Greifer jetzt mit dem Kommunikationsstandard IO-Link aus. Dies ermöglicht die vollständige Steuerung der Greifer…
-
 Bild: Destaco Europe GmbH
Kriterien für die Auswahl des richtigen Greifers
Obwohl Greifer so wichtig sind, schenken die Entwickler von Pick&Place-Automatisierungssystemen der Wahl des richtigen Greifertyps für ihr System oftmals zu wenig Aufmerksamkeit. Es gibt eine Fülle von unterschiedlichen Greifern, und…
-
 Bild: Weiss Robotics GmbH & Co. KG
Einfache Integration des Greifmoduls in die Robotersteuerung
Die Integration eines Greifmoduls in die Robotersteuerung ist in vielen Fällen zeitaufwendig und kostenintensiv. Mit der fertigen Plug-in-Lösung Gripkit von Weiss Robotics werden dem Anwender alle Komponenten für die systemseitige…
-
 Bild: Franka Emika GmbH
OPC-UA-Initiative End-of-Arm Tools
In der Anfang 2019 gegründeten OPC-UA-Initiative End-of-Arm Tools soll es um ein übergeordnetes Informationsmodell gehen, in dem Roboterwerkzeuge wie Greifer oder Schraubsysteme beschrieben werden. ROBOTIK UND PRODUKTION lässt Stefan Hoppe,…
-
 Bild: Krüger Industrieautomation GmbH
Siemens-Steuerung für Roboterzellen
Siemens-Steuerung für Roboterzellen Die Firma Krüger Industrieautomation ist spezialisiert auf Anlagenbau und Robotik für den Mittelstand. Bei kleineren Anlagen setzt das Unternehmen auf die fehlersichere speicherprogrammierbare Steuerung Simatic S7-1200F von…
-
Trendumfrage Roboter in IoT und Cloud
In der aktuellen Trendumfrage hat ROBOTIK UND PRODUKTION wieder namhafte Experten befragt, diesmal zum Thema Roboter in IoT und Cloud. Dabei ging es um Ressourcen moderner Clouds, Sprachsteuerung und Echtzeitfähigkeit.…
-
Framework für Deep Reinforcement Learning
Framework für Deep Reinforcement Learning Das Robotik-Startup Acutronic Robotics hat ein neuartiges Framework für Deep Reinforcement Learning (DRL) in der modularen Robotik entwickelt. ROS2Learn bietet einen Ansatz, bei dem der…
-
 Bild: Universität Kassel
Greifen mithilfe von Wärme und Kälte
Greifen mithilfe von Wärme und Kälte Der Polygreifer, entwickelt am Fachgebiet trennende und fügende Fertigungsverfahren der Universität Kassel, kann auf Roboterarme montiert werden und Werkstücke verschiedener Materialien greifen und tragen.