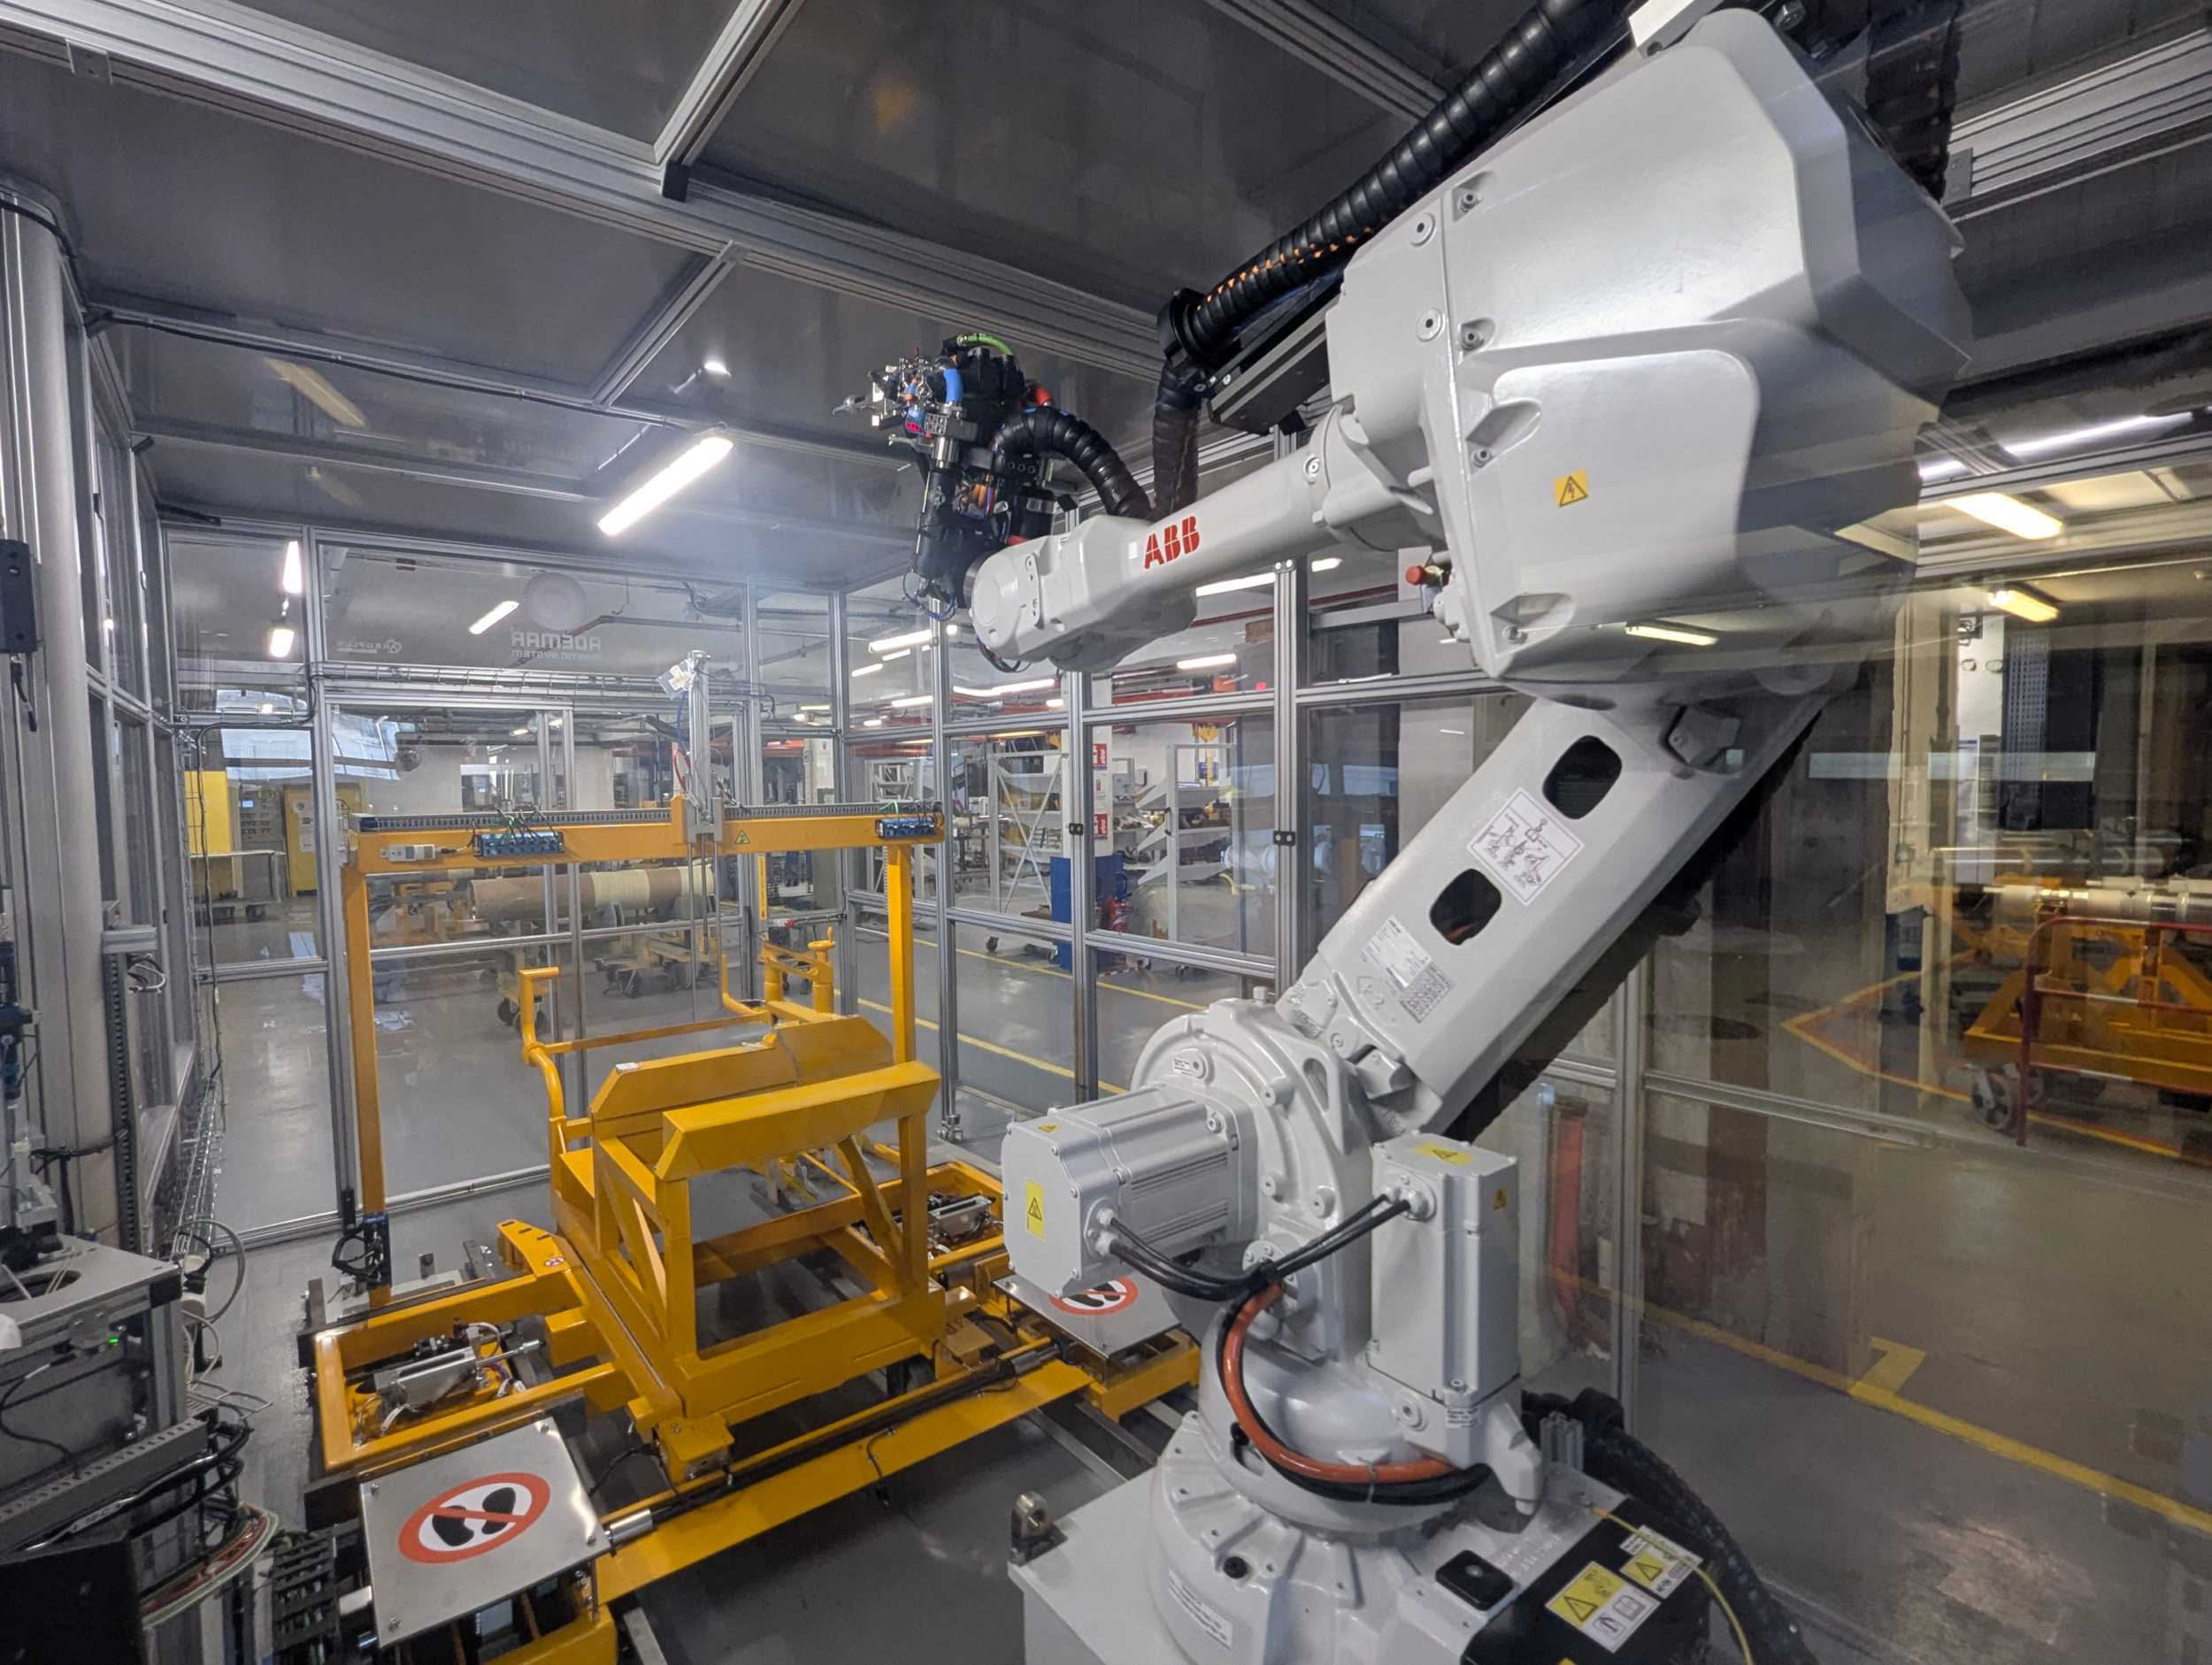
Die Motion-Control-Arbeitsgruppe der PLCopen hat eine Standardisierung der Coordinated Motion für Sechsachsroboter erarbeitet. Die Erweiterung des bestehenden PLCopen-Coordinated-Motion-Dokuments ist damit in Arbeit. Wichtige Entscheidungen wurden bereits getroffen und werden sich in den kommenden Versionen des Dokuments widerspiegeln. So fügt die Roboterbibliothek Konfigurationsfunktionen hinzu und definiert eine Schnittstelle zu den verschiedenen Roboterherstellern. Ziel der PLCopen ist es nun, diese Funktionen in den bestehenden PLCopen-Motion-Control-Standard zu integrieren und dabei dasselbe Look&Feel beizubehalten, indem Abwärtskompatibilität für verschiedene Kinematiken sowie eine integrierte Architektur zur Verfügung gestellt wird.
-
Anzeige
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
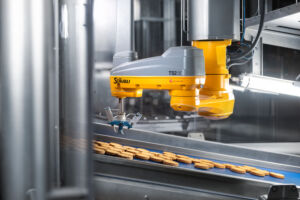
KI-optimierte, robotergestützte Qualitätsprüfung von Backwaren
Niederländisches Erfolgsrezept
Bolletje, ein niederländischer Backwarenhersteller, automatisiert seine Qualitätsprüfung. Eine kompakte Inspektionszelle aus Kamerasystem und Vierachsroboter ermöglicht die Kontrolle von bis zu…
-
Anzeige
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.