Die neue anthropomorphe Greifhand DH216 von Leadshine bietet eine präzise Multifingerkoordination mit fein abgestimmter Kraft- und Positionsregelung. Sie unterstützt EtherCAT, RS485, CAN sowie optional CAN-FD und trägt insgesamt bis zu 30 kg (max. 10 kg pro Finger) bei einer Greifkraft von 50 N und 1–11 cm Greifdurchmesser. Ein multimodaler taktiler Sensor liefert 508 Messpunkte mit 0,1-N-Auflösung, zudem verfügt die Hand über sechs aktive Freiheitsgrade. Programmierung ist u. a. über C++, Python sowie Windows, Linux und ROS2 möglich.
* Diese Inhalte wurden mithilfe von Künstlicher Intelligenz erstellt und können Fehler enthalten.
Anthropomorphe Greifhand mit erweiterten Funktionen
Die neuste Version des anthropomorphen Greifers DH116 von Leadshine zeichnet sich vor allem durch seine Multi-Finger-Koordination mit besonders feiner Abstimmung von Kraft und Position aus. Er unterstützt die Kommunikationsprotokolle Ethercat, RS485, CAN und optional CAN-FD. Dabei verfügt er über eine Traglast der gesamten Hand von 30kg und eine maximale Last pro Finger von 10kg. Das entspricht einer Greifkraft von 50N bei 1 bis 11cm Greifdurchmesser. Sein multimodaler taktiler Sensor verfügt über eine Auflösung von 0,1N mit 508 Punkten. Die Greifhand verfügt über sechs aktive Freiheitsgrade. Unterstützt werden die Programmiersprachen C++, Python, Windows, Linux und ROS2.
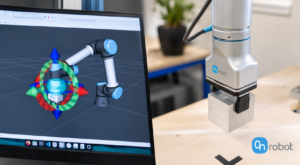
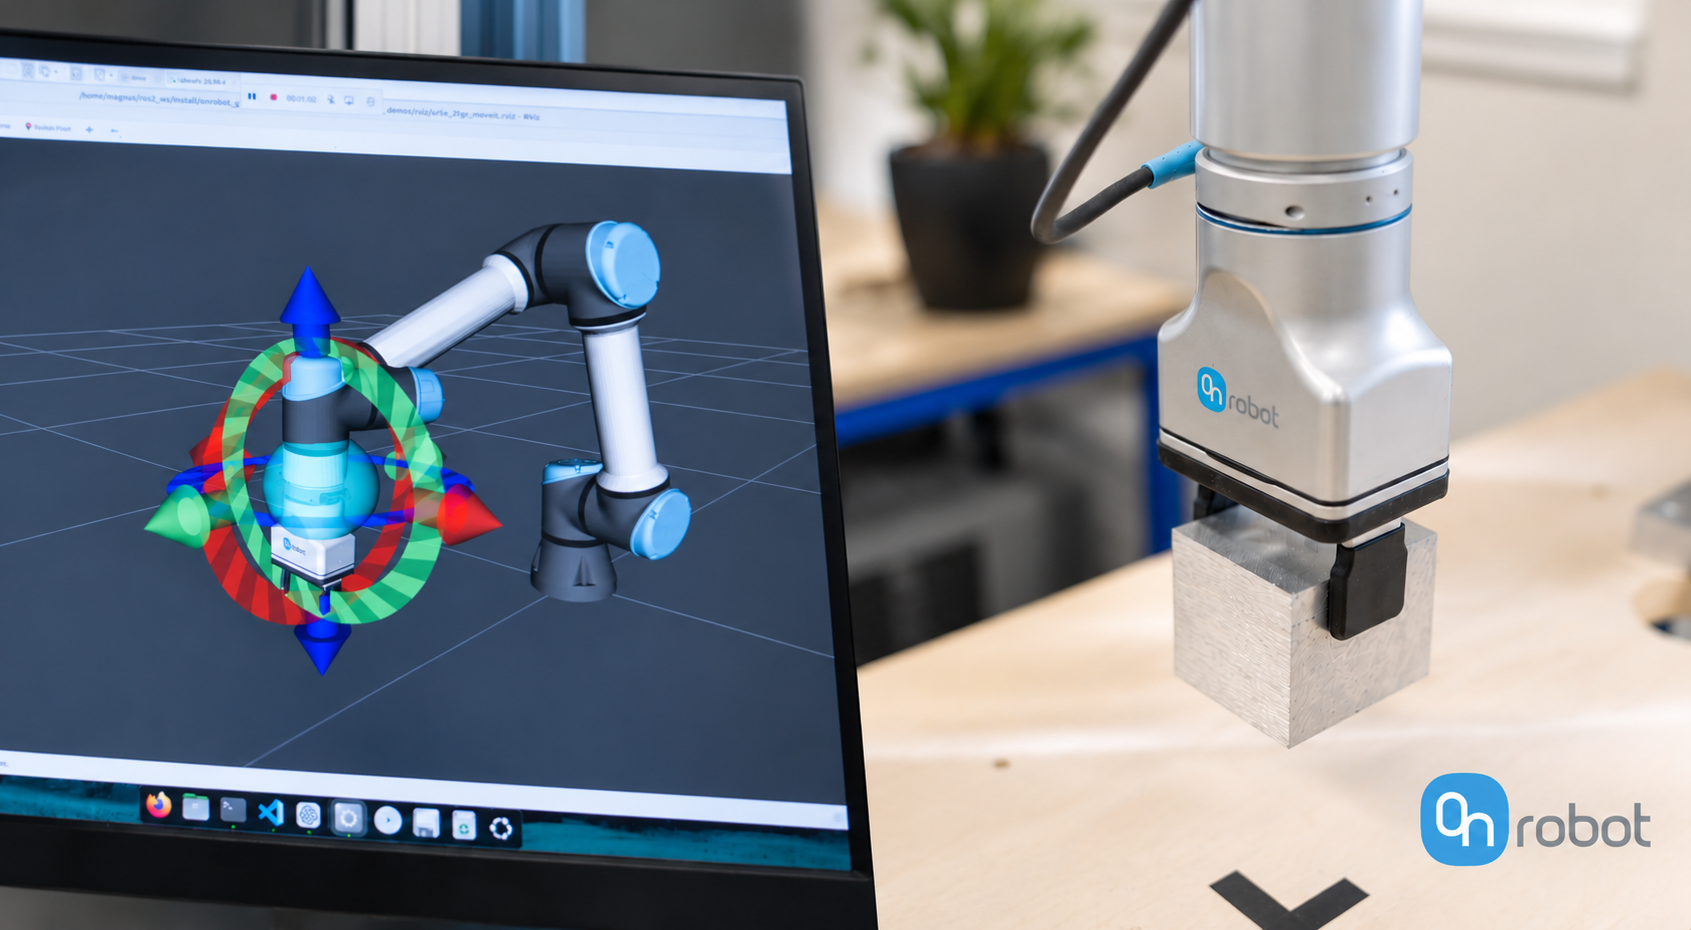
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
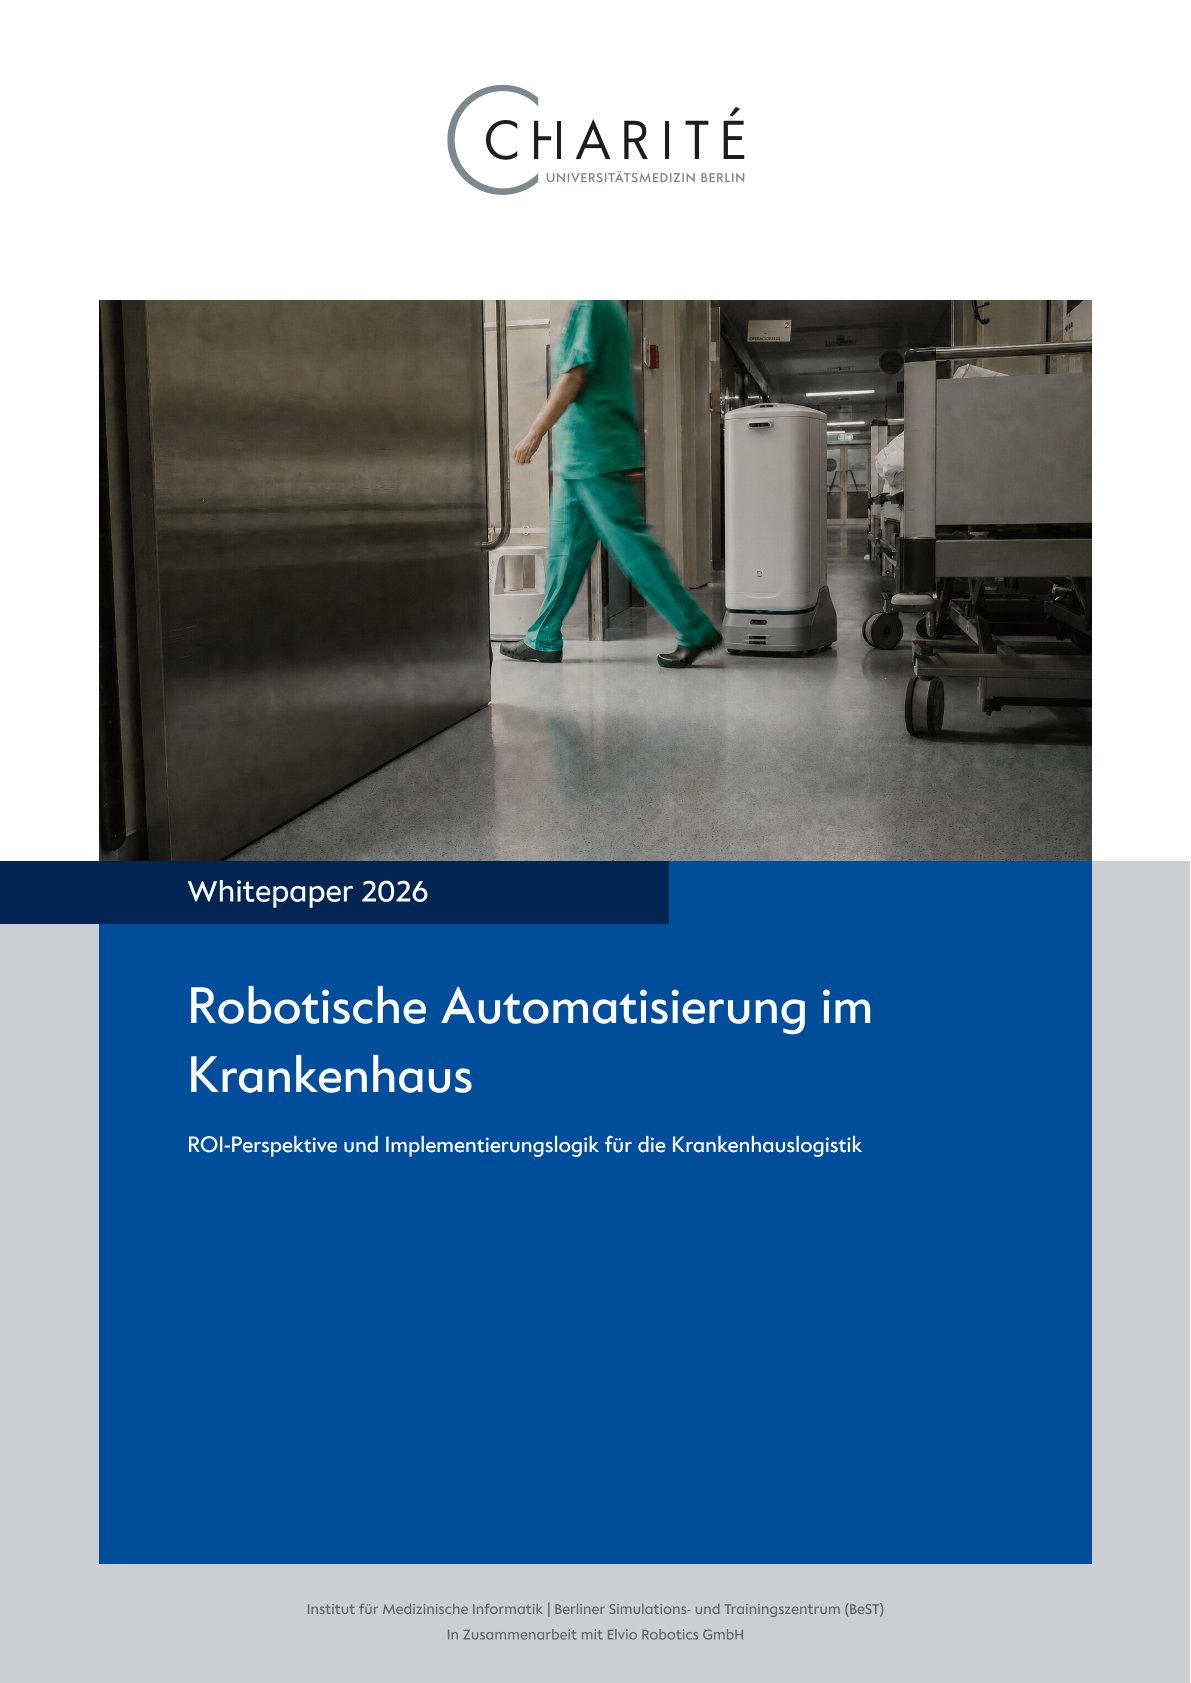
Wie autonome mobile Roboter die durch Fachkräftemangel, steigende Kosten und immer weniger verfügbares Personal verursachte Lücke in deutschen Krankenhäusern schließen…
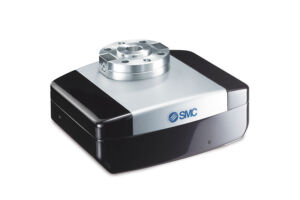
Die End-of-Arm-Tool-Serie Lehr von SMC ist für die Cobot-Hersteller Fanuc und Universal Robots zertifiziert, lässt sich aber mithilfe des Standard-Flansch…
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.