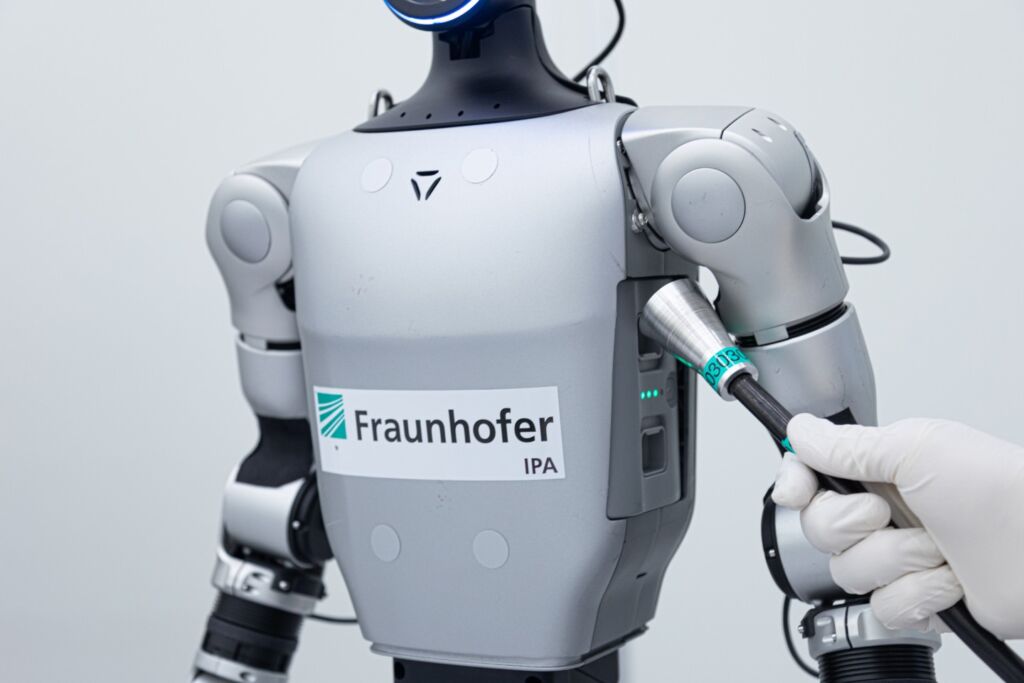
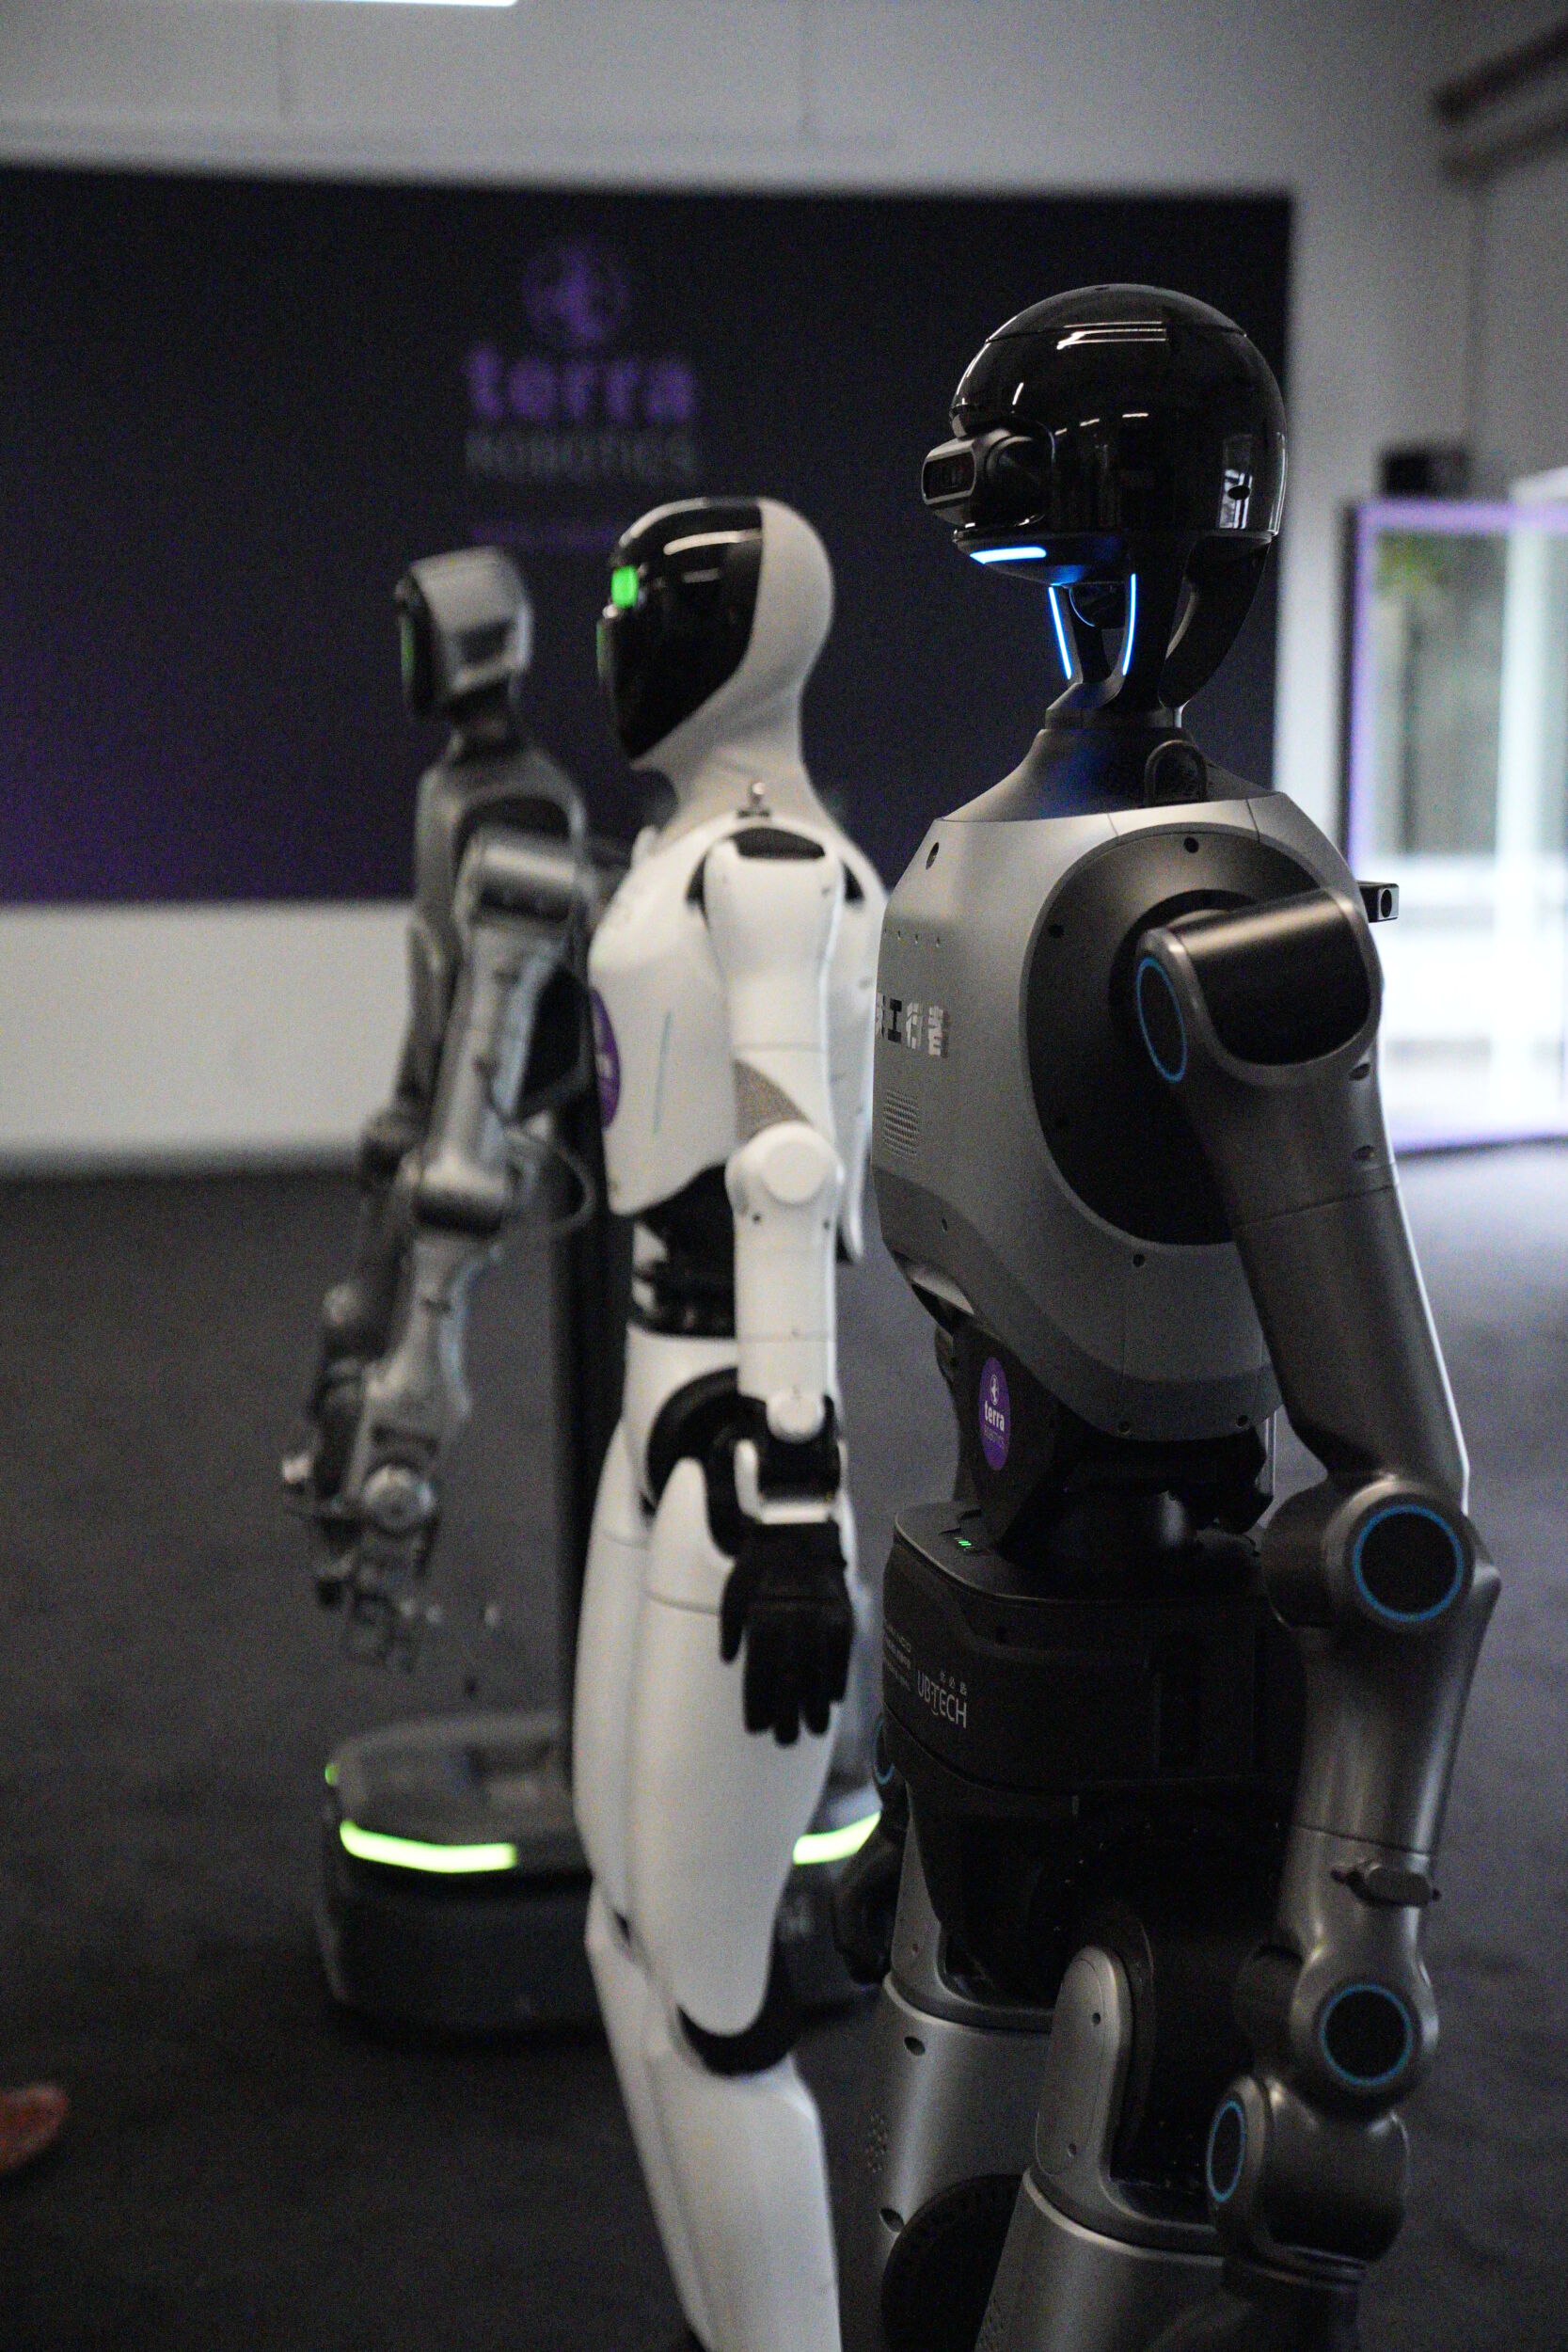
Das Fraunhofer IPA hat einen modularen Benchmark entwickelt, um humanoide Roboter für industrielle Einsätze neutral und standardbasiert bewerten zu können. Hersteller und Anwender können damit Roboter anhand von sechs anwendungsrelevanten Kriterien analysieren lassen: Technologie und Basisfähigkeiten, Energieeffizienz, komplexe Fähigkeiten, Reinheit, funktionale Sicherheit sowie Cybersicherheit. Der Benchmark orientiert sich an international anerkannten Industriestandards. Zudem wird darauf hingewiesen, dass die zugrunde liegende Audioaufnahme KI-generiert ist und vom TEDO Verlag bereitgestellt wurde.
* Diese Inhalte wurden mithilfe von Künstlicher Intelligenz erstellt und können Fehler enthalten.
Fraunhofer IPA: Anwendungsrelevante Kriterien für humanoide Roboter
Um humanoide Roboter in industriellen Anwendungen einsetzen zu können, müssen sie anwendungsrelevante Kriterien erfüllen. Das Fraunhofer IPA hat hierfür einen Benchmark entwickelt. Damit können Hersteller und Endanwender Humanoide von neutraler Stelle analysieren lassen. Der modular aufgebaute Benchmark umfasst sechs anwendungsrelevante Kriterien und basiert auf international anerkannten Industriestandards. Die Kriterien lauten: Technologie und Basisfähigkeiten, Energieeffizienz, komplexe Fähigkeiten, Reinheit, funktionale Sicherheit und Cybersicherheit.
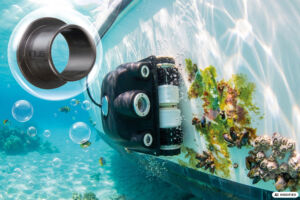
Mit einem ferngesteuerten Tauchroboter namens KeelCrab des italienischen Unternehmens Aeffe lassen sich Algen, Muscheln und Seepocken von Booten entfernen.
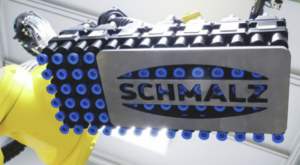
Steigende Teilevielfalt, kürzere Taktzeiten und der Fachkräftemangel erhöhen den Automatisierungsdruck in der Blechbearbeitung. Schmalz bietet dafür ein breites Portfolio an EOAT- und Handhabungslösungen: von Vakuum-Greifern und Greifsystemen bis zu intelligenten Komplettlösungen für automatisierte Prozesse.
Das digitale Wellgetriebe von Nabtesco integriert smarte Sensorik bei gleichen Abmessungen wie ein Standardgetriebe und bietet damit eine bauraumneutrale Lösung…
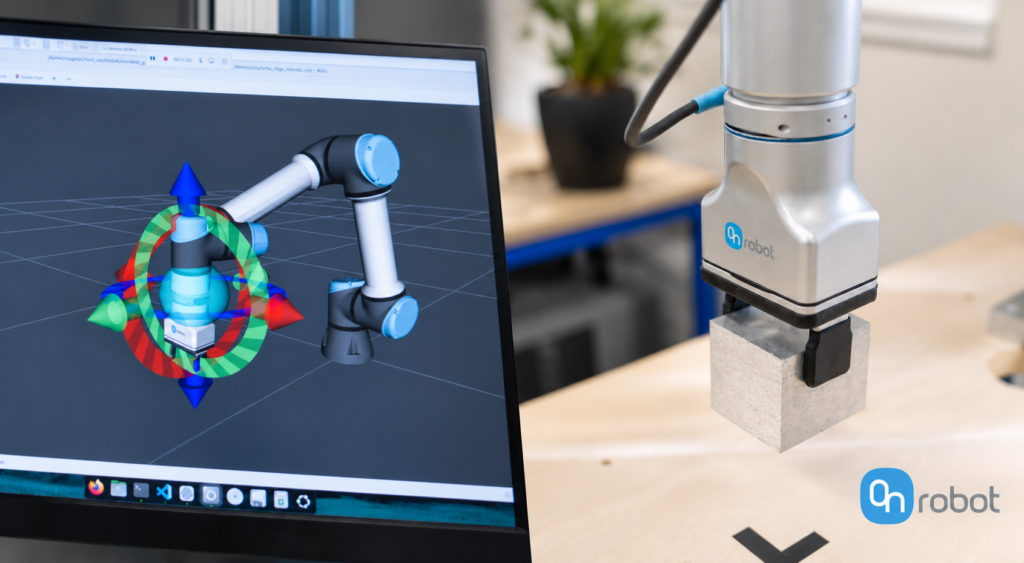
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
Steigende Teilevielfalt, kürzere Taktzeiten und der Fachkräftemangel erhöhen den Automatisierungsdruck in der Blechbearbeitung. Schmalz bietet dafür ein breites Portfolio an EOAT- und Handhabungslösungen: von Vakuum-Greifern und Greifsystemen bis zu intelligenten Komplettlösungen für automatisierte Prozesse.
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.