Wer eine neue Fertigungslinie aufbaut, plant heute mindestens zwei Jahre allein für die Programmierung der Roboter ein. Jede Maschine muss manuell auf die eigene Aufgabe vorbereitet werden. Bewegungsabläufe müssen Punkt für Punkt definiert, Sequenzen abgestimmt und Kollisionszonen festgelegt werden. Das Ergebnis dieses Trainings ist eine Anlage, die jene Aufgaben zuverlässig ausführt. Doch sobald ein Produkt ausgetauscht wird oder eine Variante ins Spiel kommt, müssen die Abläufe erneut trainiert werden.
Die Fertigungsindustrie steht damit vor einem strukturellen Problem. Der Trend geht klar in Richtung kleinerer Chargen und stärkerer Individualisierung. Unternehmen wollen flexibler produzieren und verschiedene Produktvarianten auf denselben Anlagen fertigen. Das steht im direkten Widerspruch zu einer Automatisierungslogik, die auf statischer Programmierung beruht. Eine Antwort darauf liefert der sogenannte Zero-Shot-Transfer. Bei diesem Ansatz kann ein Roboter neue Aufgaben ausführen, ohne explizit auf genau diese Aufgabe trainiert worden zu sein.
Flexible Produktion durch Zero-Shot-Transfer
Die klassische Automatisierung folgt einem einfachen Prinzip: Der Mensch bringt dem Roboter bei, was er erledigen soll. Jedes Produkt, jede Greifposition, jede Bewegung wird explizit definiert. Zero-Shot-Transfer verfolgt einen grundlegend anderen Ansatz. Statt für jeden Anwendungsfall ein eigenes Programm zu schreiben, wird ein Modell trainiert, das neue Aufgaben aus einer Beschreibung heraus versteht. So kann es die Arbeitsprozesse ausführen, ohne vorher auf diese Aufgabe vorbereitet worden zu sein. Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Technisch bilden die Grundlage dieses Prinzips sogenannte Vision Language Models (VLMs), also KI-Modelle, die visuelle Informationen und Sprache kombinieren. Ein Roboter, der mit einem solchen Modell arbeitet, kann prinzipiell auf einfache Anweisungen reagieren, ohne dass diese spezifische Situation programmiert wurde. Die Basis dafür ist eine leistungsfähige digitale Infrastruktur. Maschinen und Produktionsdaten müssen digital erfasst sein und eine Cloud-Anbindung muss bestehen. Zudem werden Simulationsumgebungen benötigt, um diese Modelle zu trainieren und zu testen.
Amazon Web Services stellt für diesen Aufbau mit dem Engineering Development Hub (EDH) eine Lösung bereit. Er unterstützt Unternehmen dabei, rechenintensive Entwicklungs- und Simulationsworkflows auf AWS zu betreiben. Der EDH ermöglicht es, eine vollständige Mehrbenutzerumgebung für solche Workloads zu betreiben, inklusive der Anbindung an bestehende Verzeichnisdienste, verschiedene Betriebssysteme und ComputeOrchestrierungssysteme. Damit lassen sich die 3D-Daten einer Produktionsumgebung einbinden, aufbereiten und als Grundlage für Simulationen nutzen, aus denen ein Modell lernen kann.
Simulation allein reicht nicht aus
Eine der zentralen Herausforderungen beim Zero-Shot-Transfer ist der sogenannte Sim-to-Real-Gap. Was in der Simulation funktioniert, muss in der Produktionsumgebung noch lange nicht funktionieren. Oberflächen verhalten sich oft anders als berechnet, Toleranzen weichen ab, physikalische Kräfte lassen sich nur annähernd modellieren. Ein Roboterarm, der in der Simulation einen Behälter sicher greift, kann in der Realität daran scheitern, dass das Material leicht glänzt oder der Greifer minimal anders ansetzt. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen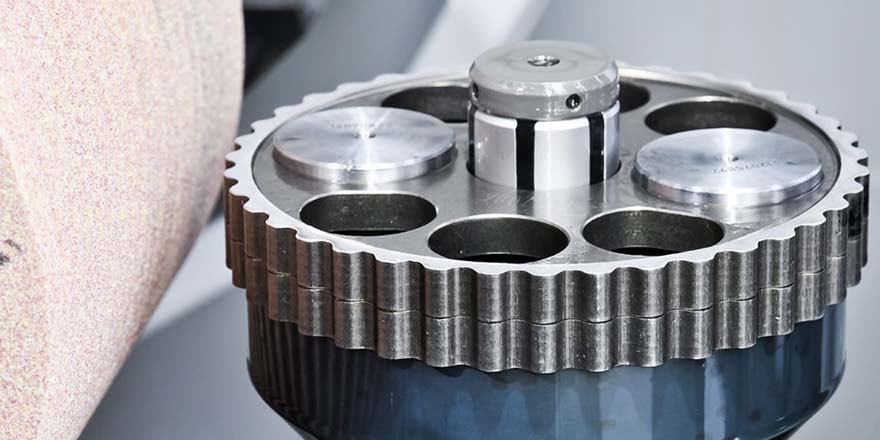
Verzahnung für die Robotik
Amazon konnte seinen Roboter Vulcan daher nicht allein mit Computersimulationen trainieren. Stattdessen waren zahlreiche Beispiele aus der realen Welt notwendig, die Berührungs- und Kraftrückmeldungen berücksichtigen. Das reichte vom Aufheben von Socken bis zum Transportieren empfindlicher Elektronikgeräte. Der Sim-to-Real-Gap ist damit eine der wesentlichen technischen Hürden, an der die Branche aktuell arbeitet. VLMs für industrielle Umgebungen sind allerdings noch nicht präzise genug für Aufgaben mit engen Toleranzen, etwa das exakte Setzen von Schweißpunkten. Das ist zwar der aktuelle Stand der Technik, aber der nächste Schritt in diesem Bereich ist bereits in Sicht. Es ist also nur eine Frage der Zeit, bis dies möglich ist.