Roboter, die in von Menschen gestalteten Räumen und mit Menschen agieren sollen, haben es nicht leicht. Bewegen sie sich am Boden (UGV) geschieht dies fast immer fahrend. Dadurch treffen sie unweigerlich auf eine Vielzahl an Hindernissen, die wir Menschen ihnen in den Weg stellen. Roboter, die sich in Innenräumen bewegen, müssen Möbeln, Gegenständen, Mensch und Tier, Treppen und Türen ausweichen. Im Außenbereich bewegen sie sich zwischen Flora und Fauna, Wegen, Gebäuden, Gewässern, anspruchsvollen Geländeformen und der Witterung der Jahreszeiten.
Denken wir an staubsaugende oder rasenmähende Roboter kommt erschwerend hinzu, dass ein zentraler Teil ihrer Aufgaben darin besteht, das gesamte ihnen zugeteilte Gebiet vollständig abzudecken. Das kann mitunter schlicht unmöglich sein, weil unüberwindbare Hindernisse vorhanden sind.
Unterschiedliche Ansätze
Bei der Festlegung des Pfades, auf dem sich ein Roboter bewegen soll, können unterschiedliche Ansätze verfolgt werden. Das Zufallsprinzip funktioniert immer, wird aber unter Umständen sehr lange benötigen, um die ganze Fläche abzudecken und ist daher inneffizient. Eine andere naheliegende Strategie kann sein, ein Gebiet mit einem einzigen zusammenhängenden Pfad abzufahren. Dieses Vorgehen macht die sowieso schon anspruchsvolle Aufgabe noch herausfordernder. Was man dazu benötigt, sind anpassungsfähige flächenfüllende Kurven. Diese sollten nicht mit den in der Mathematik bekannten raumfüllenden Kurven verwechselt werden. Die Mathematik fordert eine sogenannte Selbstähnlichkeit, d.h. wie bei einem Fraktal die Eigenschaft unabhängig von der Skalierung (dem Zoomfaktor) bei der Betrachtung immer ähnlich auszusehen. Da Roboter nicht unendlich klein sind, sondern eine bestimmte Größe haben, macht es keinen Sinn Pfade zu verwenden, die kleinere Strukturen enthalten. Z.B. gibt es für einen staubsaugenden Roboter einen minimalen Bahnabstand, gegeben durch seine Größe, den zu unterschreiten keinen Sinn macht. Diese mathematischen Kurven haben auch die Eigenschaft, sehr viele Richtungswechsel zu enthalten (z.B die im 3D-Druck gebräuchlichen Hilbertkurven) und dadurch sehr lang zu werden, was für unsere Roboter auch eher unsinnig erscheint. Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Exemplarisch hierfür stehen zwei Projekte, an denen die Fachhochschule Graubünden in der näheren Vergangenheit beteiligt war. Zum einen ein Projekt, in dem der Grund von kleinen Seen kartiert werden soll und zum anderen ein Projekt, bei dem der Grad an Lichtverschmutzung in der Umwelt bestimmt werden soll.
Erfolgreiche Bahnplanung
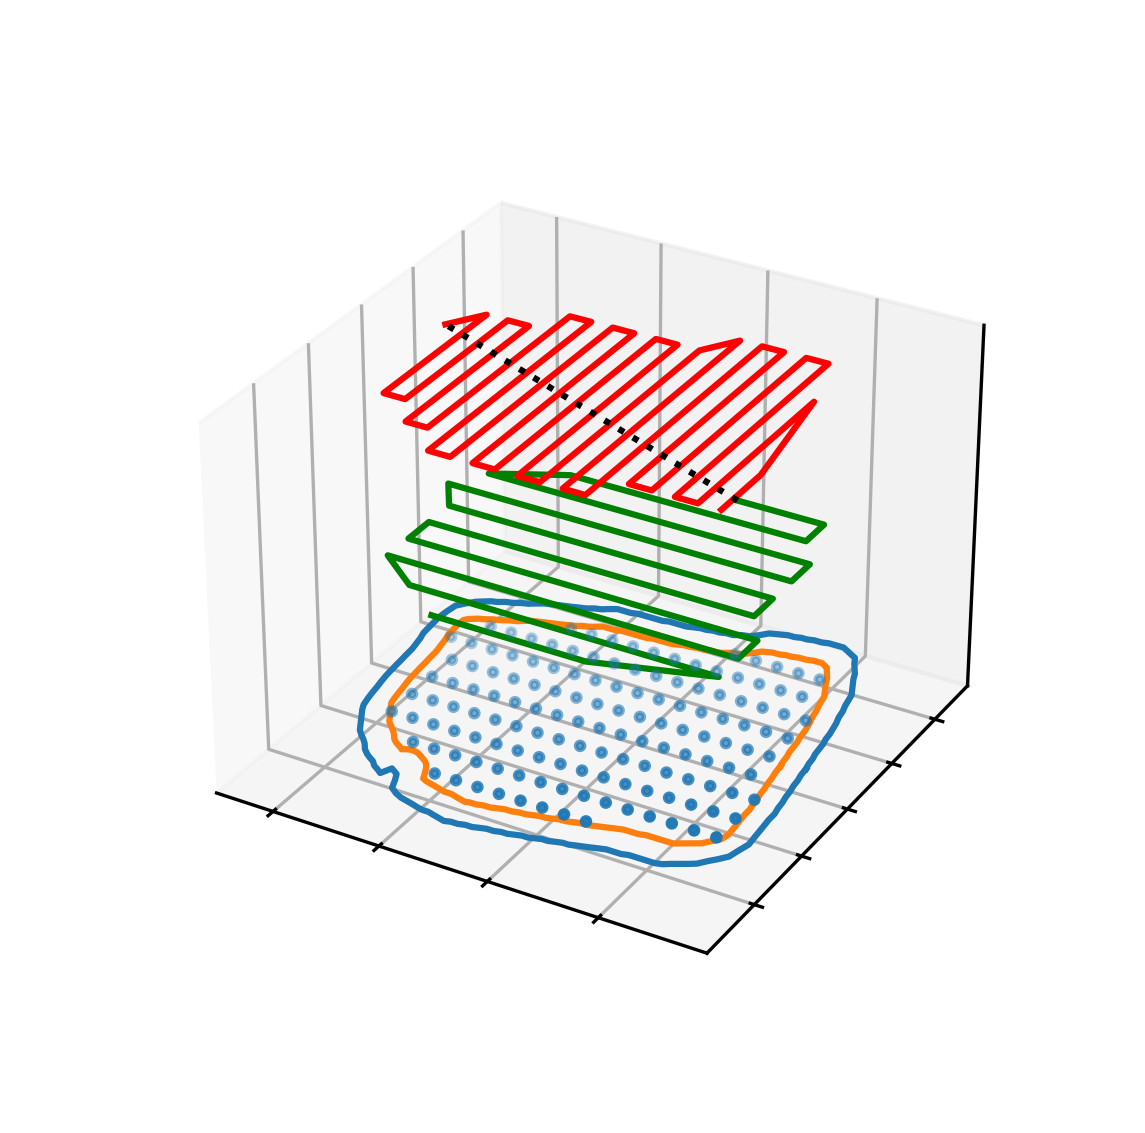
Die Oberfläche von den für uns relevanten Seen ist von der Form ähnlich zu der Umgebung, in der sich staubsaugende oder rasenmähende Roboter bewegen, nur tendenziell einfacher, da meist weniger Inseln vorhanden sind, als es Möbelbeine in einem Wohnzimmer oder Büsche in einem Garten gibt. Ein sehr klassischer Ansatz ist das zeilen- oder spaltenweise Vorgehen, bei dem in einem mäandernden Hin und Her eine Fläche abgedeckt wird, gerne auch gedreht also unter einem vorgegebenen Winkel. Dieses Vorgehen ist aber im Falle von Hindernissen nicht so einfach anwendbar. Eine Lösung kann sein, den Pfad zu unterbrechen und jeweils den kürzesten Pfad um das Hindernis herum zur Fortsetzung zu suchen. Dieses Vorgehen führt aber zu vielen ähnlichen Ausweichmanövern und Umwegen. Mit Hilfe einer Approximate Convex Decomposition (CoACD) kann ein solches löchriges und konkaves Gebiet in annähernd konvexe Teilgebiete zerlegt werden.
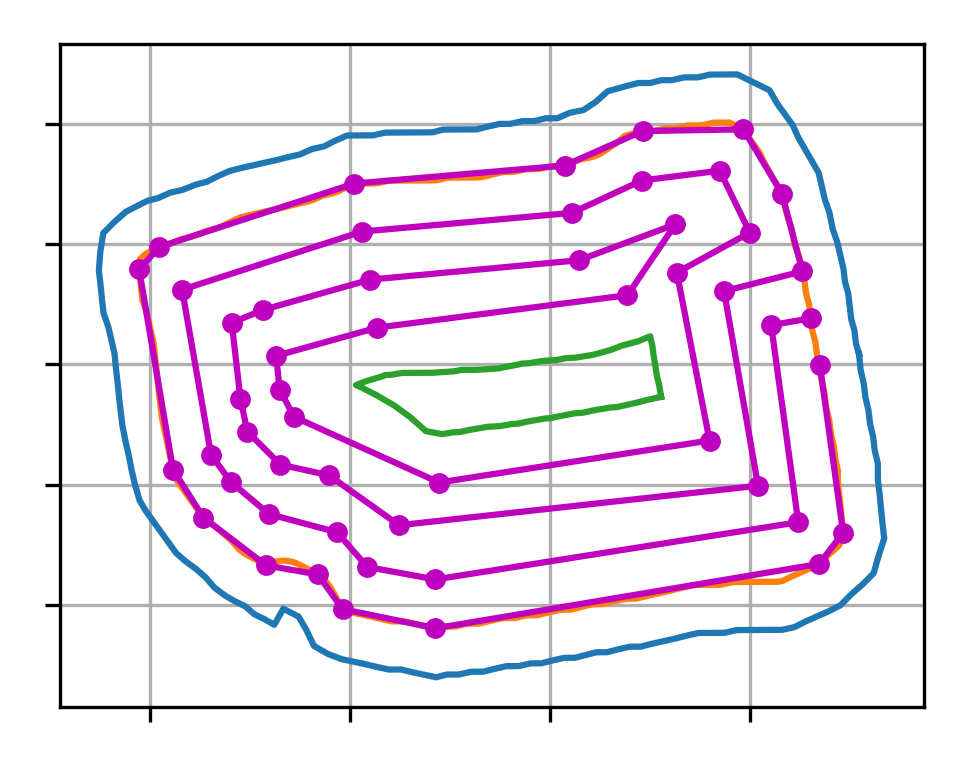
So ist es möglich, die Pfadplanung erfolgreich auf diesen Teilgebieten durchzuführen. Das Finden von Pfaden, die diese Teilpfade verbinden, ist weniger aufwändig. Allerdings können auch diese zusammengenommen eine nicht zu vernachlässigende Länge aufweisen. Es gibt weitere Ansätze, die aber alle das grundlegende Problem nicht lösen. Als Beispiel dazu sei das Vorgehen von 3D-Filament-Druckern aufgeführt, dort kann dieselbe Problematik beim Erstellen der Füllung (Infill) beobachtet werden. Der Druckkopf hat allerdings den Vorteil, dass er abheben und über die Löcher fliegen kann. Trotzdem ist dieser Vergleich hilfreich, da die Forschung auf diesem Gebiet in den letzten Jahren mit den Connected Fermat Spirals eine Lösung auch für dieses Problem gefunden hat. Das Vorgehen funktioniert auf sehr komplex geformten Flächen, schlimmstenfalls mit minimalen Überlappungen der Pfade. Aber die Algorithmen können dies in der Regel sehr gut vermeiden, denn im Gegensatz zu der Aufgabe, ein Gebiet abzufahren, ist es im Falle des 3D-Drucks kritisch, ob eine Stelle mehrfach oder zu nahe passiert wird, das beeinflusst den Materialauftrag negativ. In erwähnten Projekt hat dieses Vorgehen noch einen weiteren entscheidenden Vorteil, wir können einen See so entlang des Ufers und somit größtenteils entlang der Höhenlinien des Seebodens befahren. Da wir u.a. nach Pflanzen suchen, die in bestimmten, eng begrenzten Tiefen leben, ist das ein zusätzlicher unschätzbarer Vorteil des Vorgehens. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen
Verzahnung für die Robotik
Drohnenbasiertes Goniophotometer
In unserem zweiten Projekt dieser Art war das technische Ziel, ein drohnenbasiertes Goniophotometer zu realisieren. Ein Goniophotometer wird dazu verwendet, eine Lichtquelle aus allen Blickwinkeln zu vermessen, also die Oberfläche einer Kugel mit der Lichtquelle im Zentrum mit Messpunkten abzudecken. Bei fest installierten Goniometern im Labor werden typischerweise die Punkte so gewählt, dass sie auf den Schnittpunkten der Längen- und Breitengrade liegen (wenn die Kugel eine Weltkarte wäre). Soll nun eine große Kugel von 10 oder 100m Radius anhand einer fliegenden Drohne vermessen werden, stellt sich die Frage nach dem optimalen Flugpfad. Ähnlich wie im vorherigen Fall, könnte das Vorgehen zeilen- oder spaltenweise (also entlang der Längen- oder Breitengrade) sein, um nach jedem Umlauf auf den nächsten Ring zu wechseln. Das wäre für Drohnen mit Schwebefähigkeit (Multi-/Helikopter) möglich, nicht aber für Festflügler (Flugzeuge). Weiter hat es den Nachteil, dass die verschiedenen Punkte bei der Berechnung von Flussgrößen durch die Oberfläche – also z.B. der Abstrahlung – mit unterschiedlichen Gewichten in die Berechnung eingehen. Das ist unpraktisch und insbesondere bei Positionsfehlern auch problematisch. Weiter erlauben diese Art von Pfaden oder Gittern nur eine bestimmte Anzahl von Punkten, Zahlen die nicht als Produkte von zwei kleineren Zahlen dargestellt werden können, wie Primzahlen, sind z.B. nicht möglich. Ein Ansatz zur Lösung dieser Probleme ist die Verwendung von Archimedesspiralen. Sie erlauben es anhand eines einzigen zusammenhängenden Pfades die ganze Kugeloberfläche so gleichmäßig abzudecken, dass für jeden Messpunkt die Gewichtung gleich groß ist. Über die Oberfläche nummerisch zu integrieren, um verschiedene Größen zu berechnen, ist dann nur noch eine Frage davon die Messwerte aufzusummieren und zu skalieren (wie bei einer Mittelung).
Ausblick
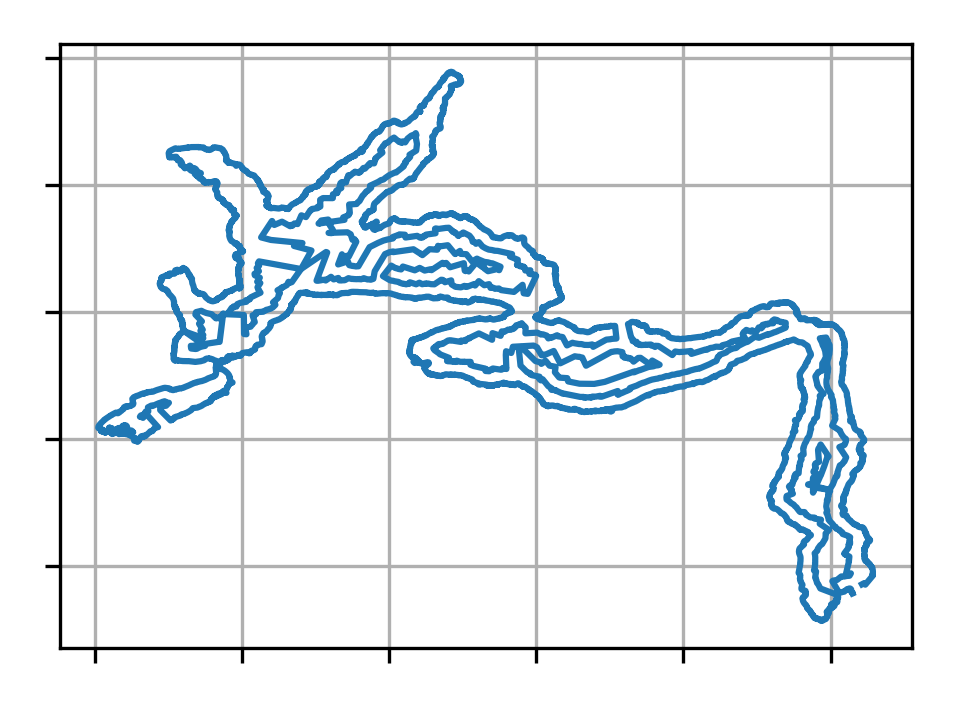
Diese beiden Spiralpfadansätze bieten zusätzliche interessante Eigenschaften und Möglichkeiten. So können die Connected Fermat Spirals weiter verallgemeinert werden für beliebig geformte Oberflächen, um z.B. Tunnelsysteme in Bergwerken oder Minenschächten zu kartieren. Es ist auffällig, dass die beschriebenen Probleme der Pfadfindung große Ähnlichkeiten aufweisen mit Problemen in der additiven und subtraktiven Fertigung, also im 3D-Druck und der CNC-Bearbeitung. Diese neuen und doch altbekannten Probleme haben keine allgemeinen Lösungen, die hier vorgestellten Ansätze sind aber sehr robust und decken viele Anwendungsgebiete ab.