Klare Arbeitsteilung entlastet die Fertigung
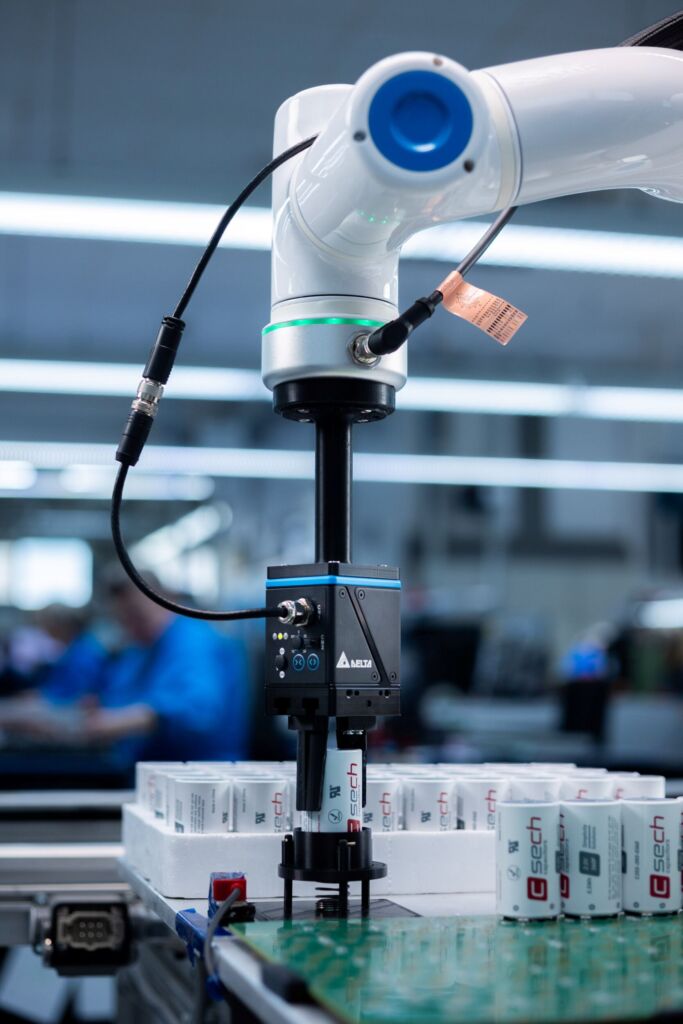
Zum THT-Spektrum von Elektron zählen das Platzieren von Steckleisten und großen Elektrolytkondensatoren sowie Hand- und Wellenlöten. Für den konkreten Use Case wurde der D-Bot darauf ausgelegt, 68 großformatige Kondensatoren präzise in jede einzelne Leiterplatte einzusetzen. Der Bestückungsschritt folgt einem festgelegten Bewegungsablauf und wiederholt sich bei jeder Baugruppe.
Der zentrale Nutzen des erprobten Konzepts lag für Elektron in der zeitlichen Arbeitsteilung. Der D-Bot zeigte, wie sich ein personell schwer zu besetzender Auftrag außerhalb der regulären Arbeitszeit automatisiert bearbeiten lässt. In einem solchen Szenario übernimmt der Roboter während der Nacht den definierten Bestückungsschritt; am Morgen kontrollieren Mitarbeiter die Ergebnisse und geben die Baugruppen für die weitere Bearbeitung frei. Der Use Case verdeutlicht damit, wie sich Fachpersonal von gleichförmigen Tätigkeiten entlasten und gezielter für technisch anspruchsvollere Aufgaben wie die Qualitätsprüfung einsetzen lässt. Die Anwendung ersetzt keine Linienautomatisierung, sondern ergänzt sie um einen gezielt ausgewählten Arbeitsschritt. Gerade in der EMS-Fertigung bleiben trotz automatisierter Bestückung manuelle Tätigkeiten bei Prüfung, Nachbearbeitung und Gerätebau bestehen. Für solche klar abgegrenzten und wiederkehrenden Abläufe kann eine Teilautomatisierung sinnvoll sein.
Präzision und Sicherheit im gemeinsamen Arbeitsbereich
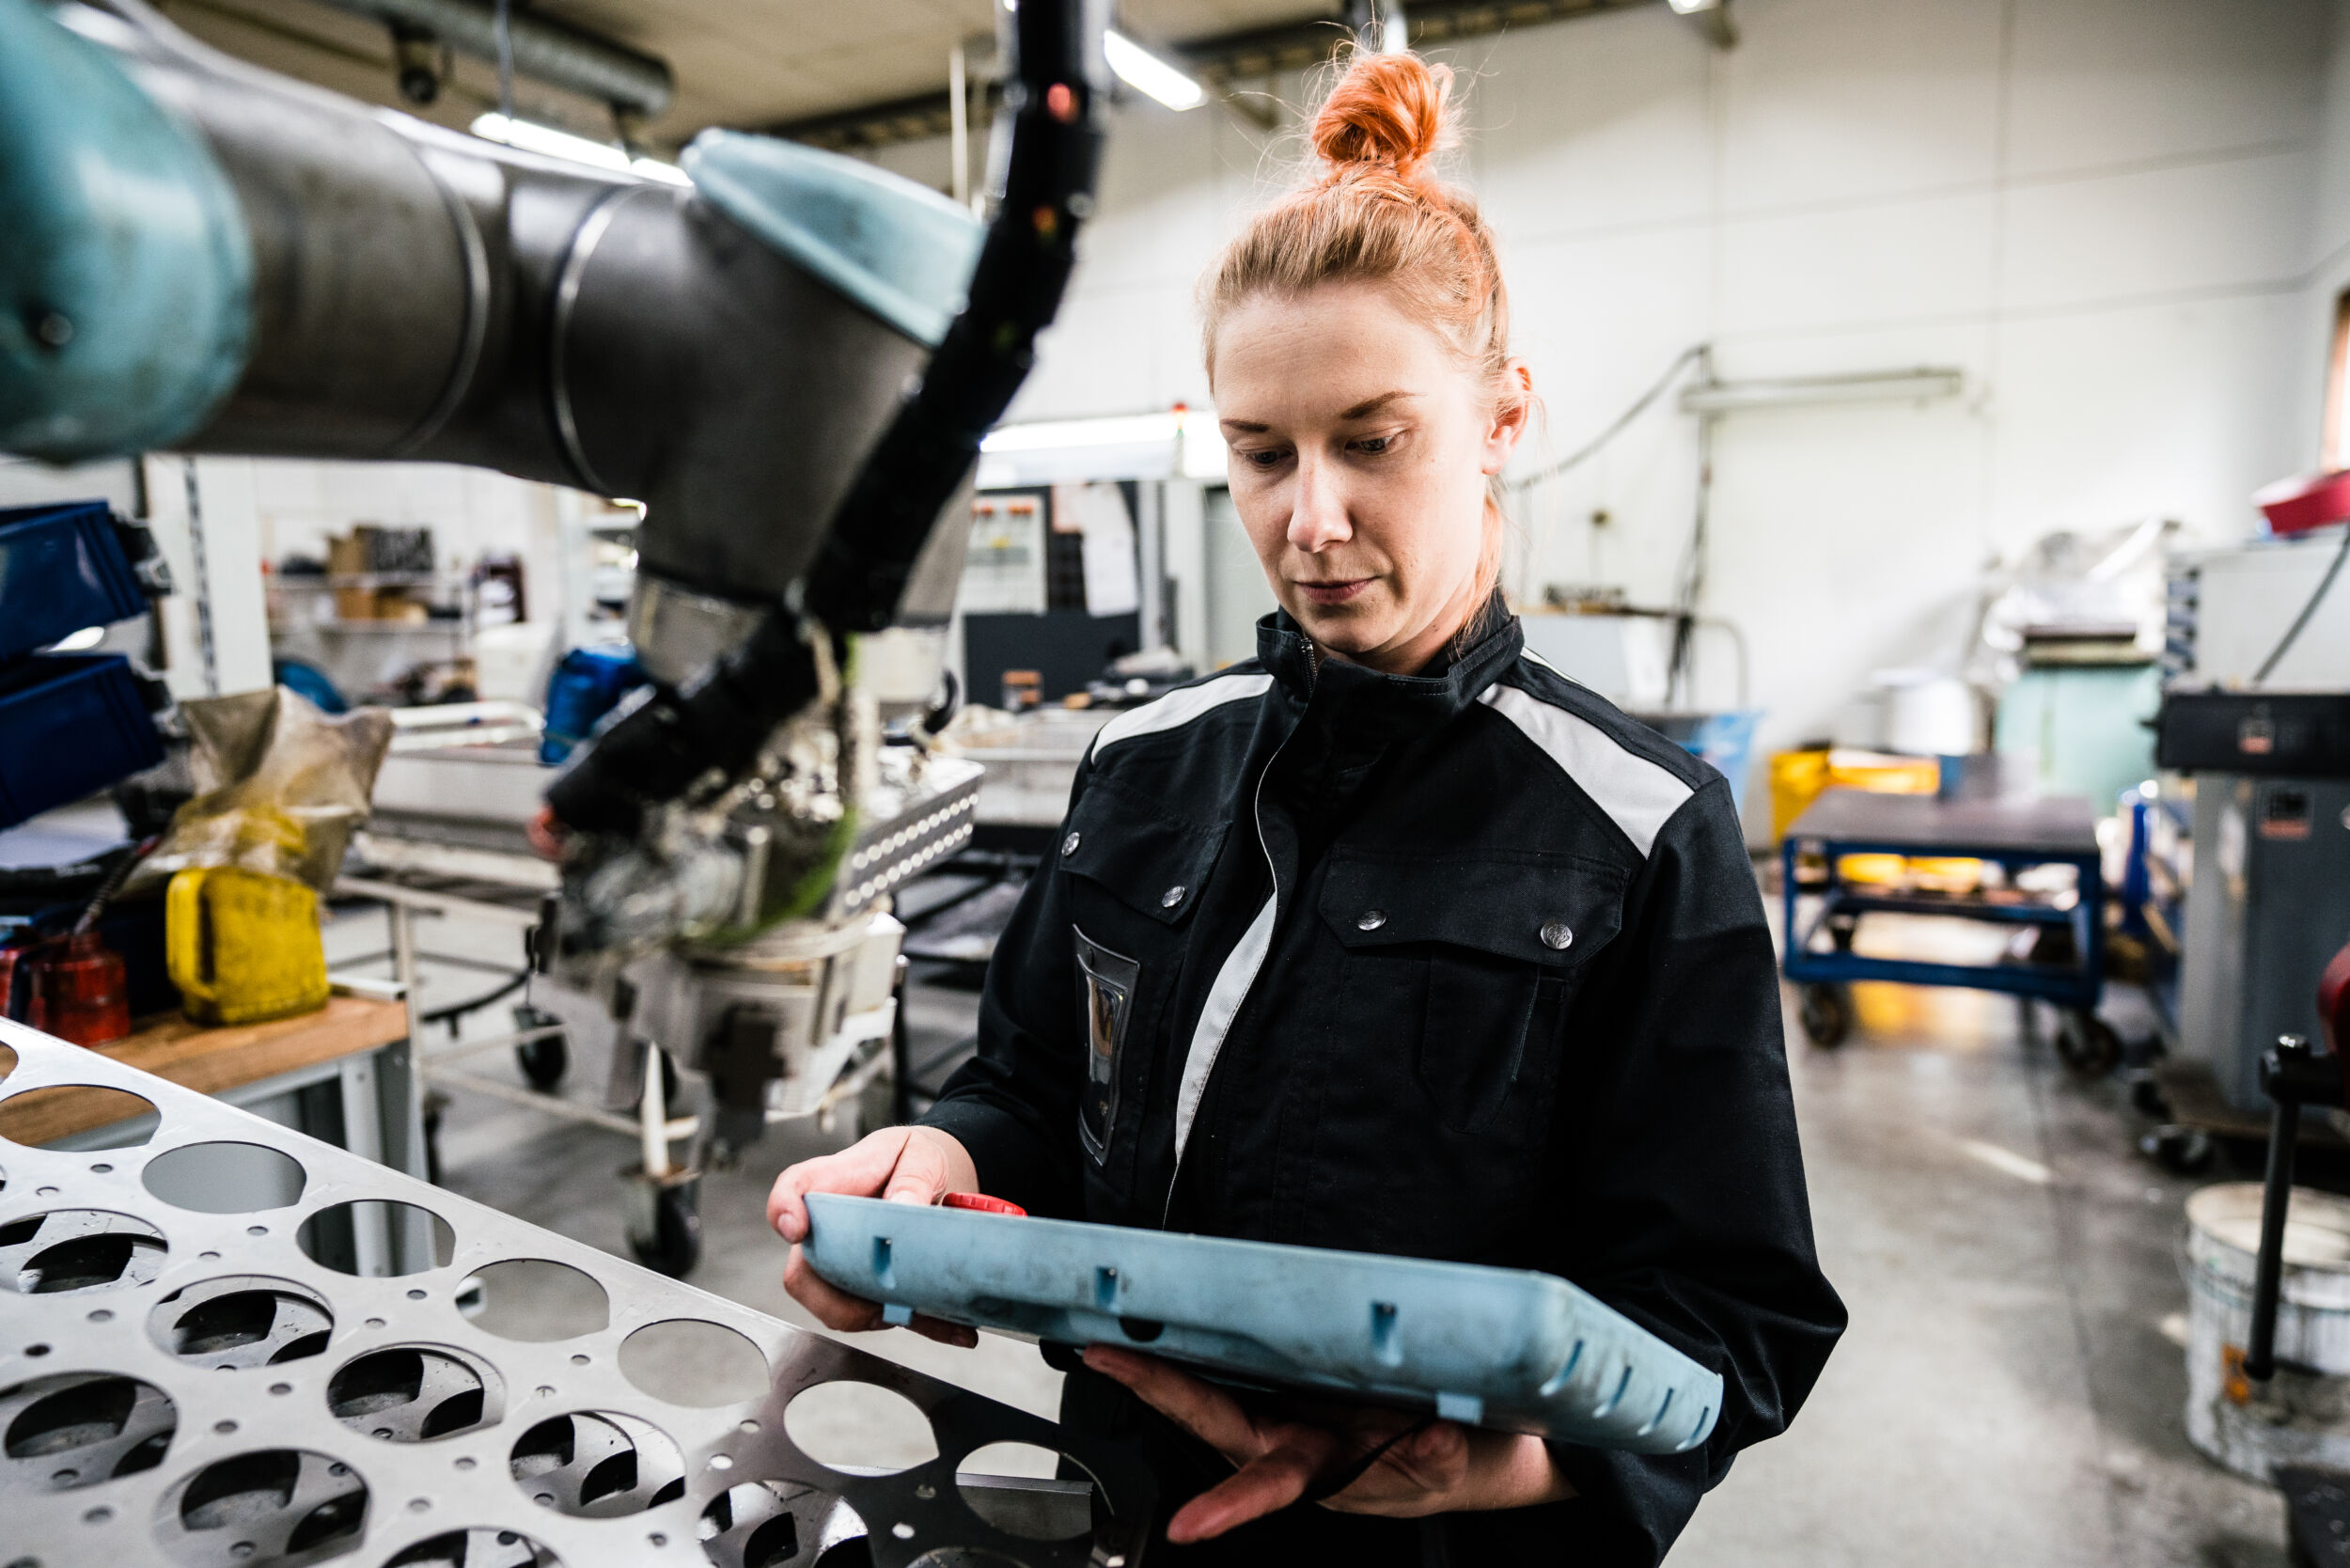
Die praktische Erprobung machte neben der möglichen Entlastung bei der Personalplanung weitere Vorteile des Konzepts sichtbar. Denn durch seine integrierten Sicherheitsfunktionen kann der Cobot in unmittelbarer Nähe zum Menschen agieren. „Besonders beeindruckt uns am D-Bot seine Fähigkeit, mit dem Personal zusammenzuarbeiten“, erklärte Herbst. „Bei der leichtesten Berührung schaltet er automatisch ab. Deshalb ist kein Schutzkäfig erforderlich.“ Gerade in bestehenden Fertigungsumgebungen kann der Verzicht auf einen zusätzlichen Schutzkäfig ein Vorteil sein, wenn automatisierte und manuelle Prozessschritte auf engem Raum ineinandergreifen. Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Neben den Sicherheitsfunktionen ist Elektron auch von der Genauigkeit des Systems überzeugt. Herbst zufolge zeigte der D-Bot dabei über die gesamte Armlänge die für den Bestückungsprozess erforderliche Präzision. Damit ließ sich demonstrieren, dass der Roboter die vorgesehenen Positionen im gesamten benötigten Arbeitsbereich wiederholgenau anfahren kann.
Weitere Einsatzfelder für gezielte Automatisierung
Aus der Erprobung ergeben sich für Elektron weitere denkbare Einsatzfelder für eine gezielte Teilautomatisierung. Gleichförmige Arbeiten gibt es nicht nur bei der Bestückung einer Leiterplatte. Auch in der Lagerlogistik sowie in der SMT- und THT-Fertigung sieht das Unternehmen geeignete Einsatzfelder. Dazu gehören insbesondere das Sortieren und Zählen von Bauteilen sowie die mechanische Bauteilvorbereitung für die THT-Bestückung. Diese Tätigkeiten unterscheiden sich vom bisherigen Bestückungsauftrag, folgen aber demselben Grundgedanken. Sie wiederholen sich regelmäßig, lassen sich klar abgrenzen und binden qualifiziertes Personal. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen
Verzahnung für die Robotik
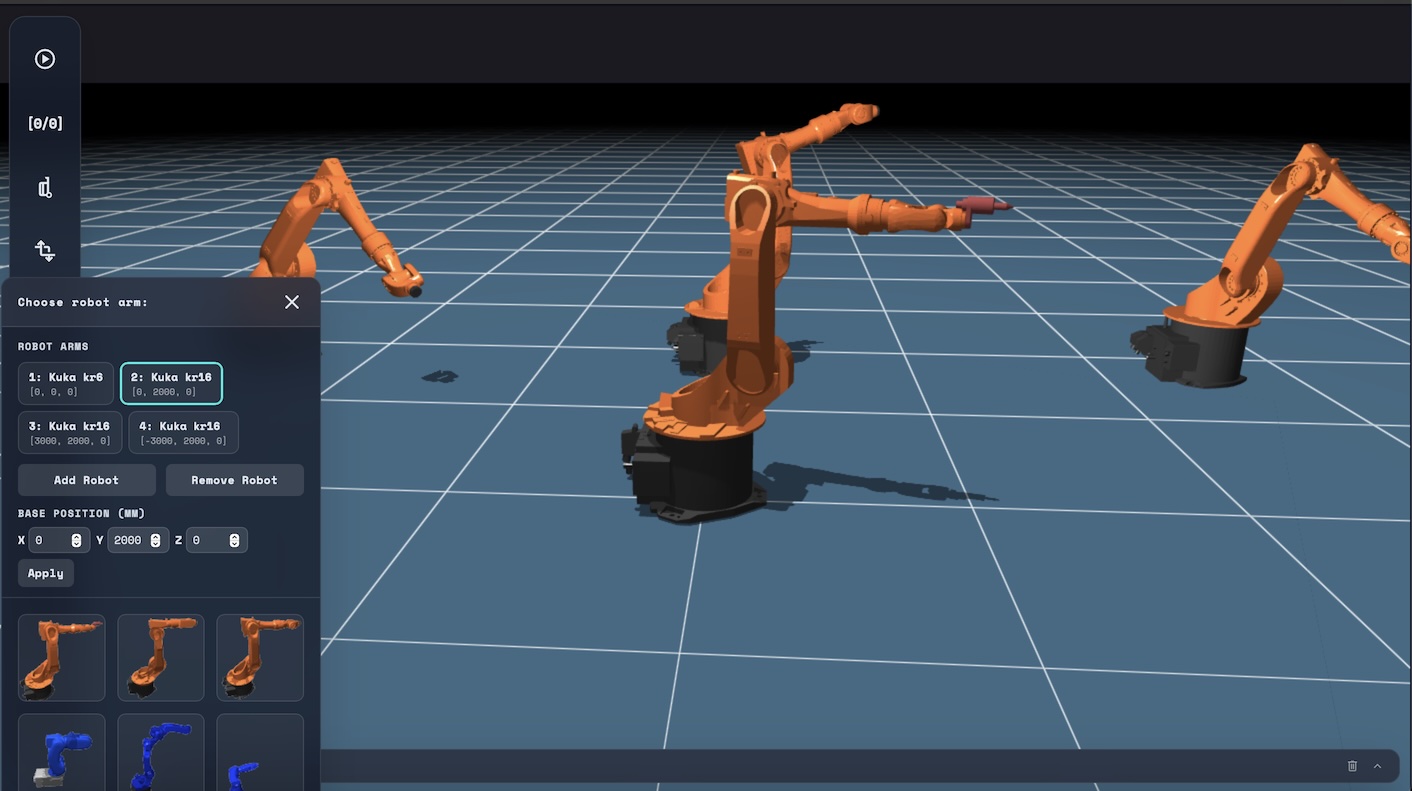
Das wachsende Interesse an robotergestützter Teilautomatisierung bestätigt Jan Zuse, Business Development Manager Robotics bei Delta Electronics EMEA. EMS-Fertiger haben das Automatisierungspotenzial vieler kleiner, vermeintlich unbedeutender Handgriffe außerhalb der Hauptlinie erkannt. Zudem sieht er im Zusammenspiel von KI-Software und digitalen Zwillingen einen deutlichen Mehrwert. Damit lassen sich Prozessschritte und Greifstrategien vorab virtuell prüfen, Taktzeiten ermitteln und mögliche Kollisionen erkennen. Das kann Integrationsrisiken bei Folgeprojekten verringern.