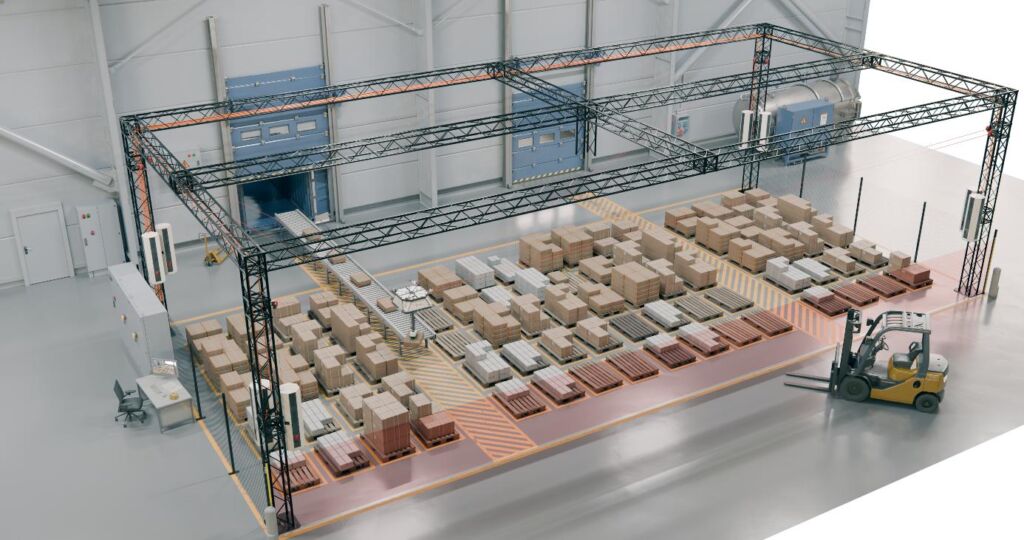
Ein Seilroboter besteht im Kern aus einer Plattform, die ein handelsübliches Robotikwerkzeug trägt und an mehreren Seilen hängt. Die Seile laufen über Umlenkrollen zu Winden mit Servoantrieben, die fest an den Ecken eines Rahmens sitzen. Durch das koordinierte Auf- und Abwickeln aller Seile bewegt sich die Plattform präzise und dynamisch in alle Richtungen, mit sechs Freiheitsgraden inklusive einer Drehung um die Hochachse für das lagerichtige Absetzen. Als Werkzeug lässt sich nahezu jeder marktübliche Vakuum- oder Klemmgreifer einsetzen.
Mechanisch handelt es sich um eine Parallelkinematik mit einer Besonderheit: Seile können ziehen, aber nicht drücken. Die Steuerung muss deshalb in jeder Pose für jedes Seil eine positive Zugkraft sicherstellen. Dafür ist die Kinematik redundant ausgelegt und arbeitet mit mehr Antrieben als Freiheitsgraden. Die Regelung berechnet aus der Sollbahn die Stellgrößen der einzelnen Winden.
Der praktische Gewinn dieser Bauweise ist die geringe bewegte Masse. In Bewegung sind nur Plattform, Greifer und Last, während Antriebe, Getriebe und Energiezuführung im Rahmen verbleiben. Damit bleibt die Anlage auch bei großen Kantenlängen dynamisch. Entscheidend ist dabei ein einfaches Prinzip: Der nutzbare Arbeitsraum wird nicht durch die Länge eines Roboterarms begrenzt, sondern durch den Rahmen, in dem die Seile aufgespannt sind. Dieser Rahmen lässt sich weitgehend frei dimensionieren, von wenigen Metern Kantenlänge bis in den Bereich von gut 20m, die Seile können dabei sehr einfach verlängert werden.
Große Fläche, viele Ziele
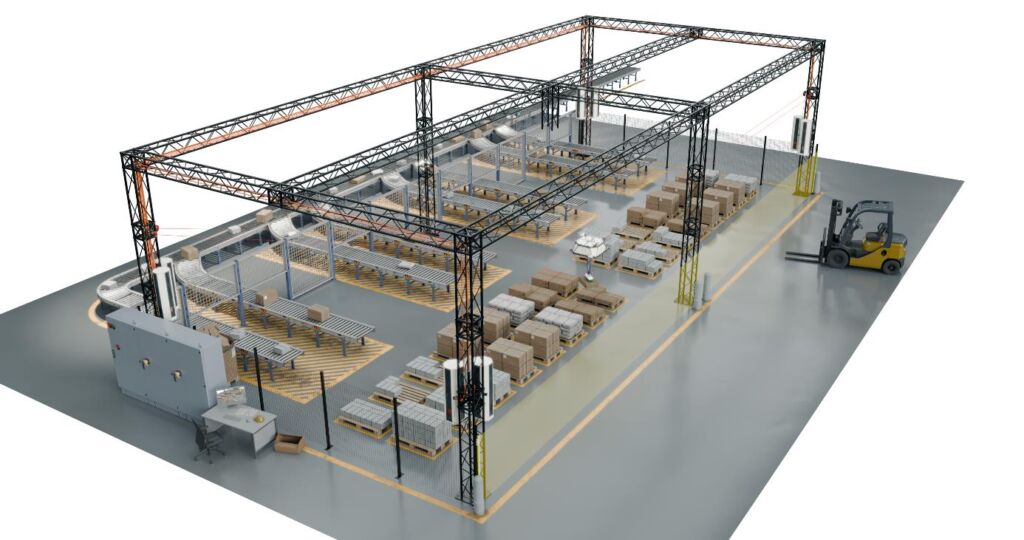
Aus dieser Reichweite ergeben sich die zentralen Stärken der Lösung. Ein einziges System deckt sehr große Flächen zu vergleichsweise geringen Kosten ab und hält dabei Dutzende bis annähernd hundert Palettenplätze gleichzeitig in Reichweite. Verkehrswege im Arbeitsbereich lassen sich reduzieren, die Palettendichte steigt. Je nach Rahmengröße deckt bereits eine kompakte Anlage sechs bis acht Palettenplätze ab, eine große Anlage im selben Hallenabschnitt 60 bis über 100. Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Weil so viele Zielpaletten erreichbar sind, verbindet ein Seilroboter Sortieren und Palettieren in einem Schritt. Eine regelbasierte Logik verteilt eingehende Ware von einer Quelle auf viele Ziele, ohne dass dafür zusätzliche Fördertechnik zwischen Quelle und Ziel nötig ist. Gleichzeitig entstehen lange, ununterbrochene Laufzeiten zwischen zwei Palettenwechseln. In der Praxis entscheidet das häufig über die Wirtschaftlichkeit einer Automatisierung.
Der eigentliche Hebel liegt in der Bauweise. Die seilbasierte Architektur skaliert mit der Fläche, ohne die strukturelle Komplexität und die hohen Investitionen großer Industrieroboter oder Portalsysteme mitzubringen. Der Aufbau ist konfigurierbar, erweiterbar und bei Bedarf umsetzbar. Das zählt besonders in beengten Brownfield-Umgebungen mit wenig freier Bodenfläche.
Palletierer als Komplettsystem
Umgesetzt ist die Lösung im Seilroboterpalletierer der Baureihe RCR1200. Der Rahmen wird auf Halle und Aufgabe zugeschnitten, typische Zellen messen 10x15x5,5m, realisierbar sind Größen von 2x4x4 bis 24x24x7,5m. Je nach Fläche liegen zwischen vier und rund hundert Palettenplätze im Arbeitsraum, bei einem Durchsatz bis 500 Picks pro Stunde und Nutzlasten am Greifer bis 35kg. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen
Verzahnung für die Robotik
Geliefert wird das System schlüsselfertig. Dazu gehören Steuerung und Bedienoberfläche, die Sensorik für Identifikation und Objekterkennung, die eigens entwickelte Greiftechnik sowie die Anbindung an das Lagerverwaltungssystem. Abgesichert wird der Arbeitsraum mit Zäunen, Lichtvorhängen und den üblichen industriellen Sicherheitseinrichtungen, bei Bedarf in mehreren getrennt schaltbaren und betretbaren Zonen, um auch Palettenwechsel im Betrieb zu ermöglichen. Der Greifer wird auf das Packstückspektrum ausgelegt, von Vakuumsaugern für Kartons bis zu Klemm- oder Sondergreifern für Behälter, Säcke oder Fässer.
Wareneingang: Palettieren nach der Containerentladung
Wie sich das im Betrieb auszahlt, zeigt der Wareneingang. Ein Seilroboter überspannt dort ein bis zwei Containertore samt der dahinterliegenden Stellfläche. Die Packstücke gelangen über einen Teleskop- oder Gurtförderer aus dem Container in den Arbeitsraum und werden dabei vereinzelt. Am Band erfasst ein Scanner Barcode und EAN, eine Kamera bestimmt Lage und Maße des Kartons. Der Roboter greift das Packstück und setzt es auf der zugewiesenen Palette ab.