Operatoren für (fast) alle Anwendungen
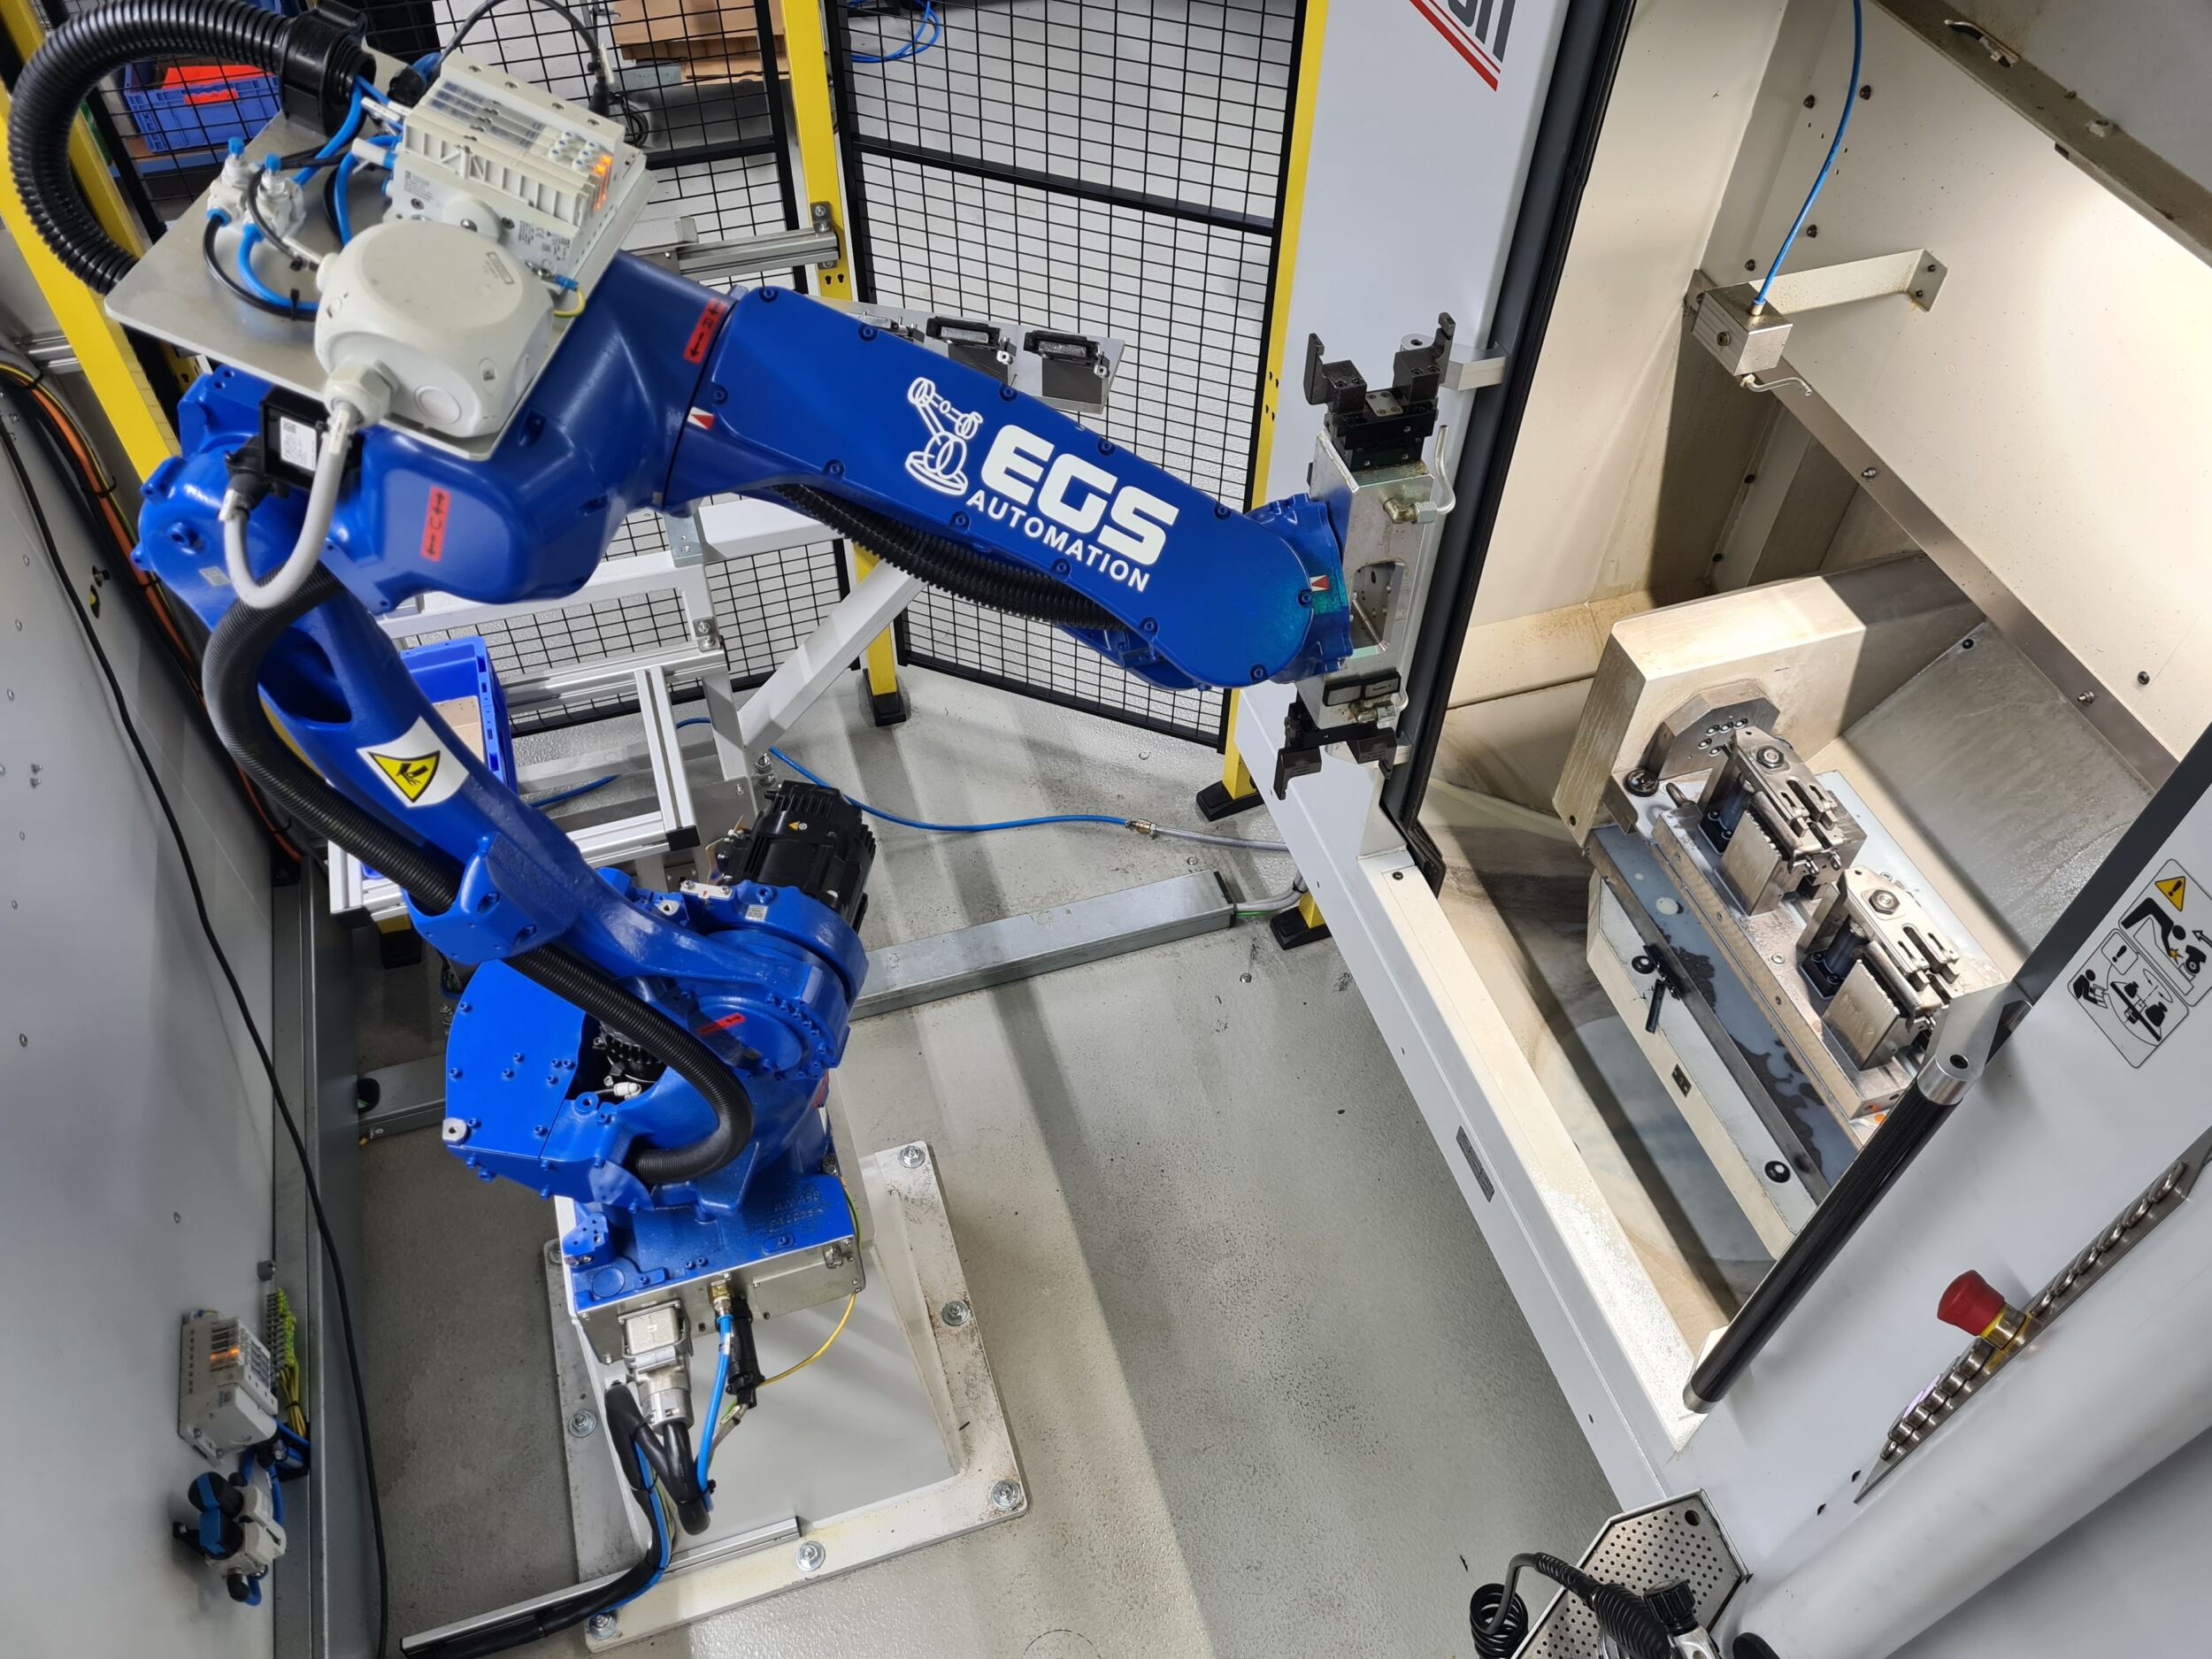
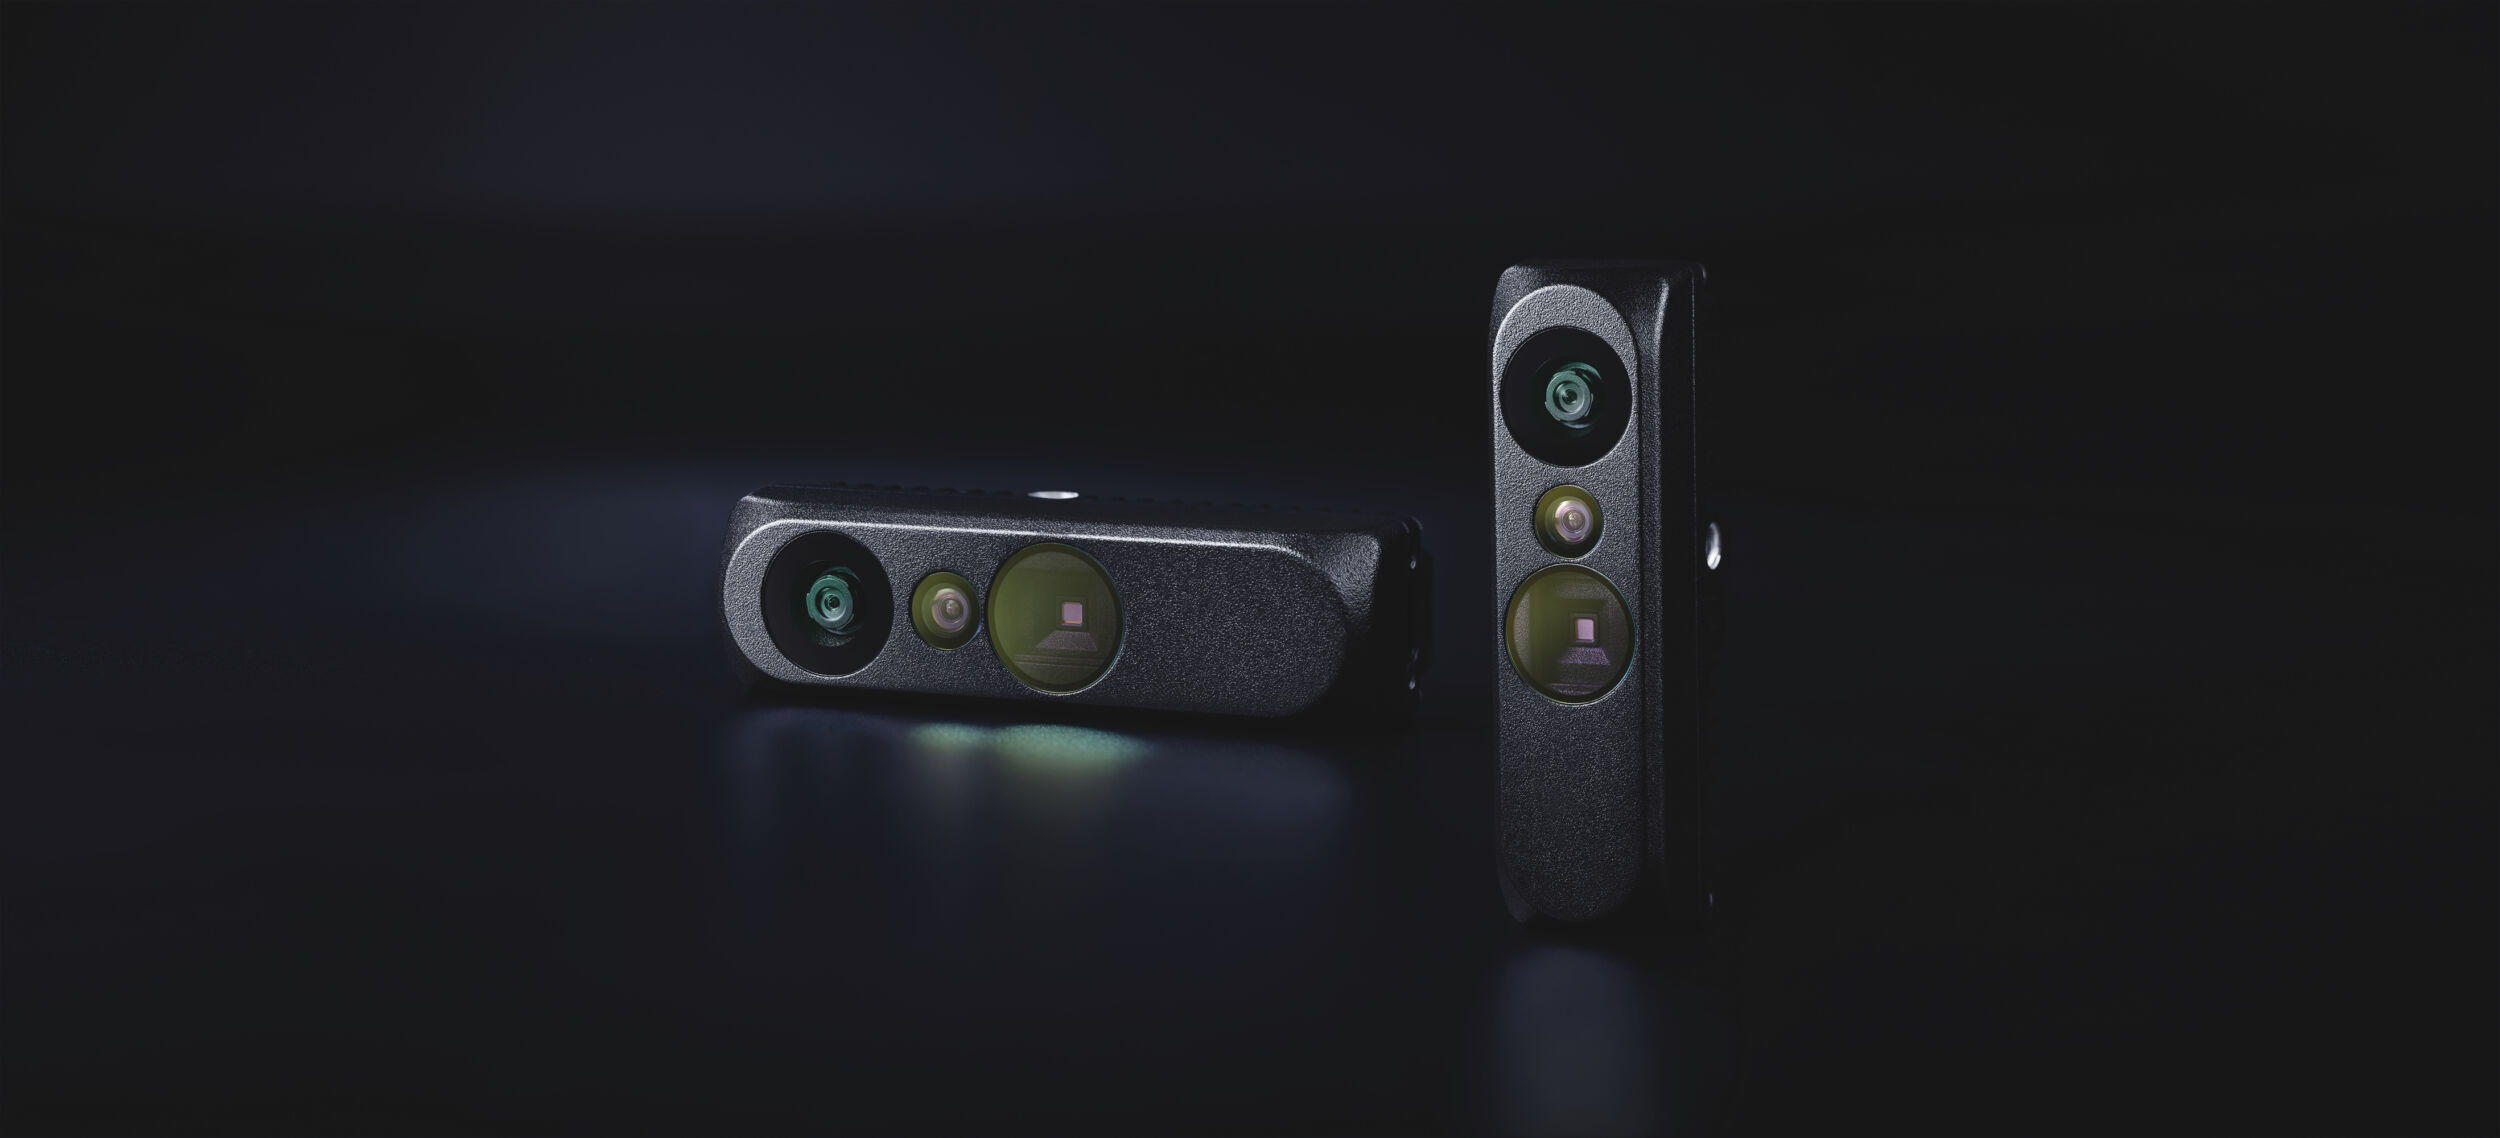
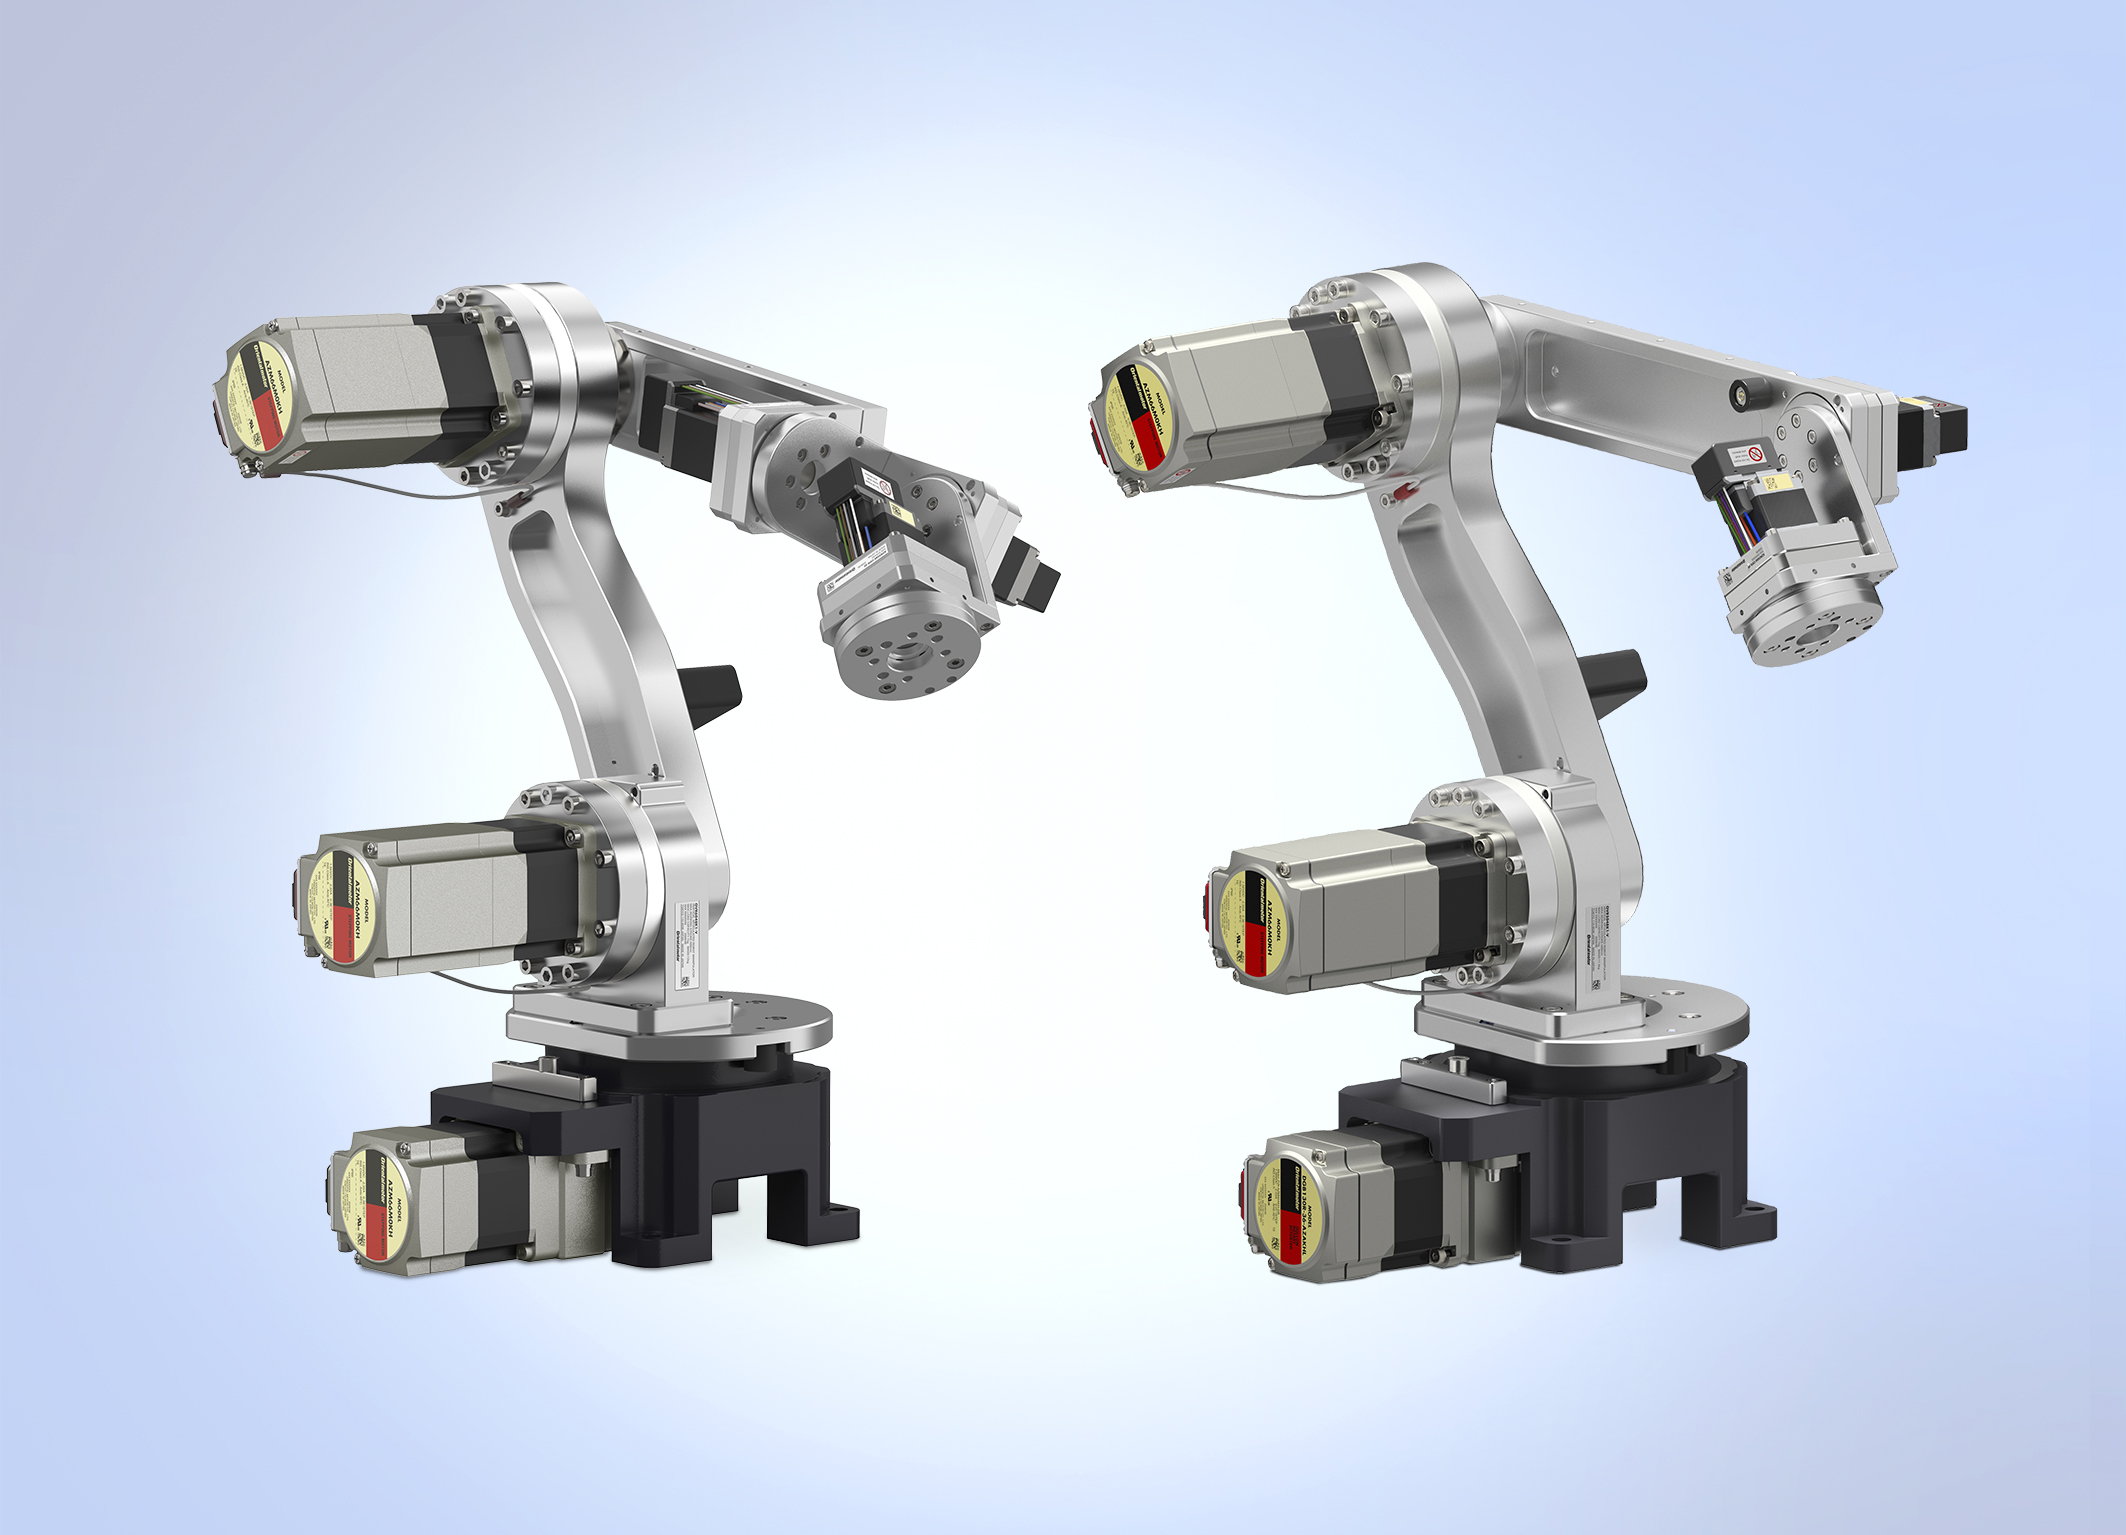
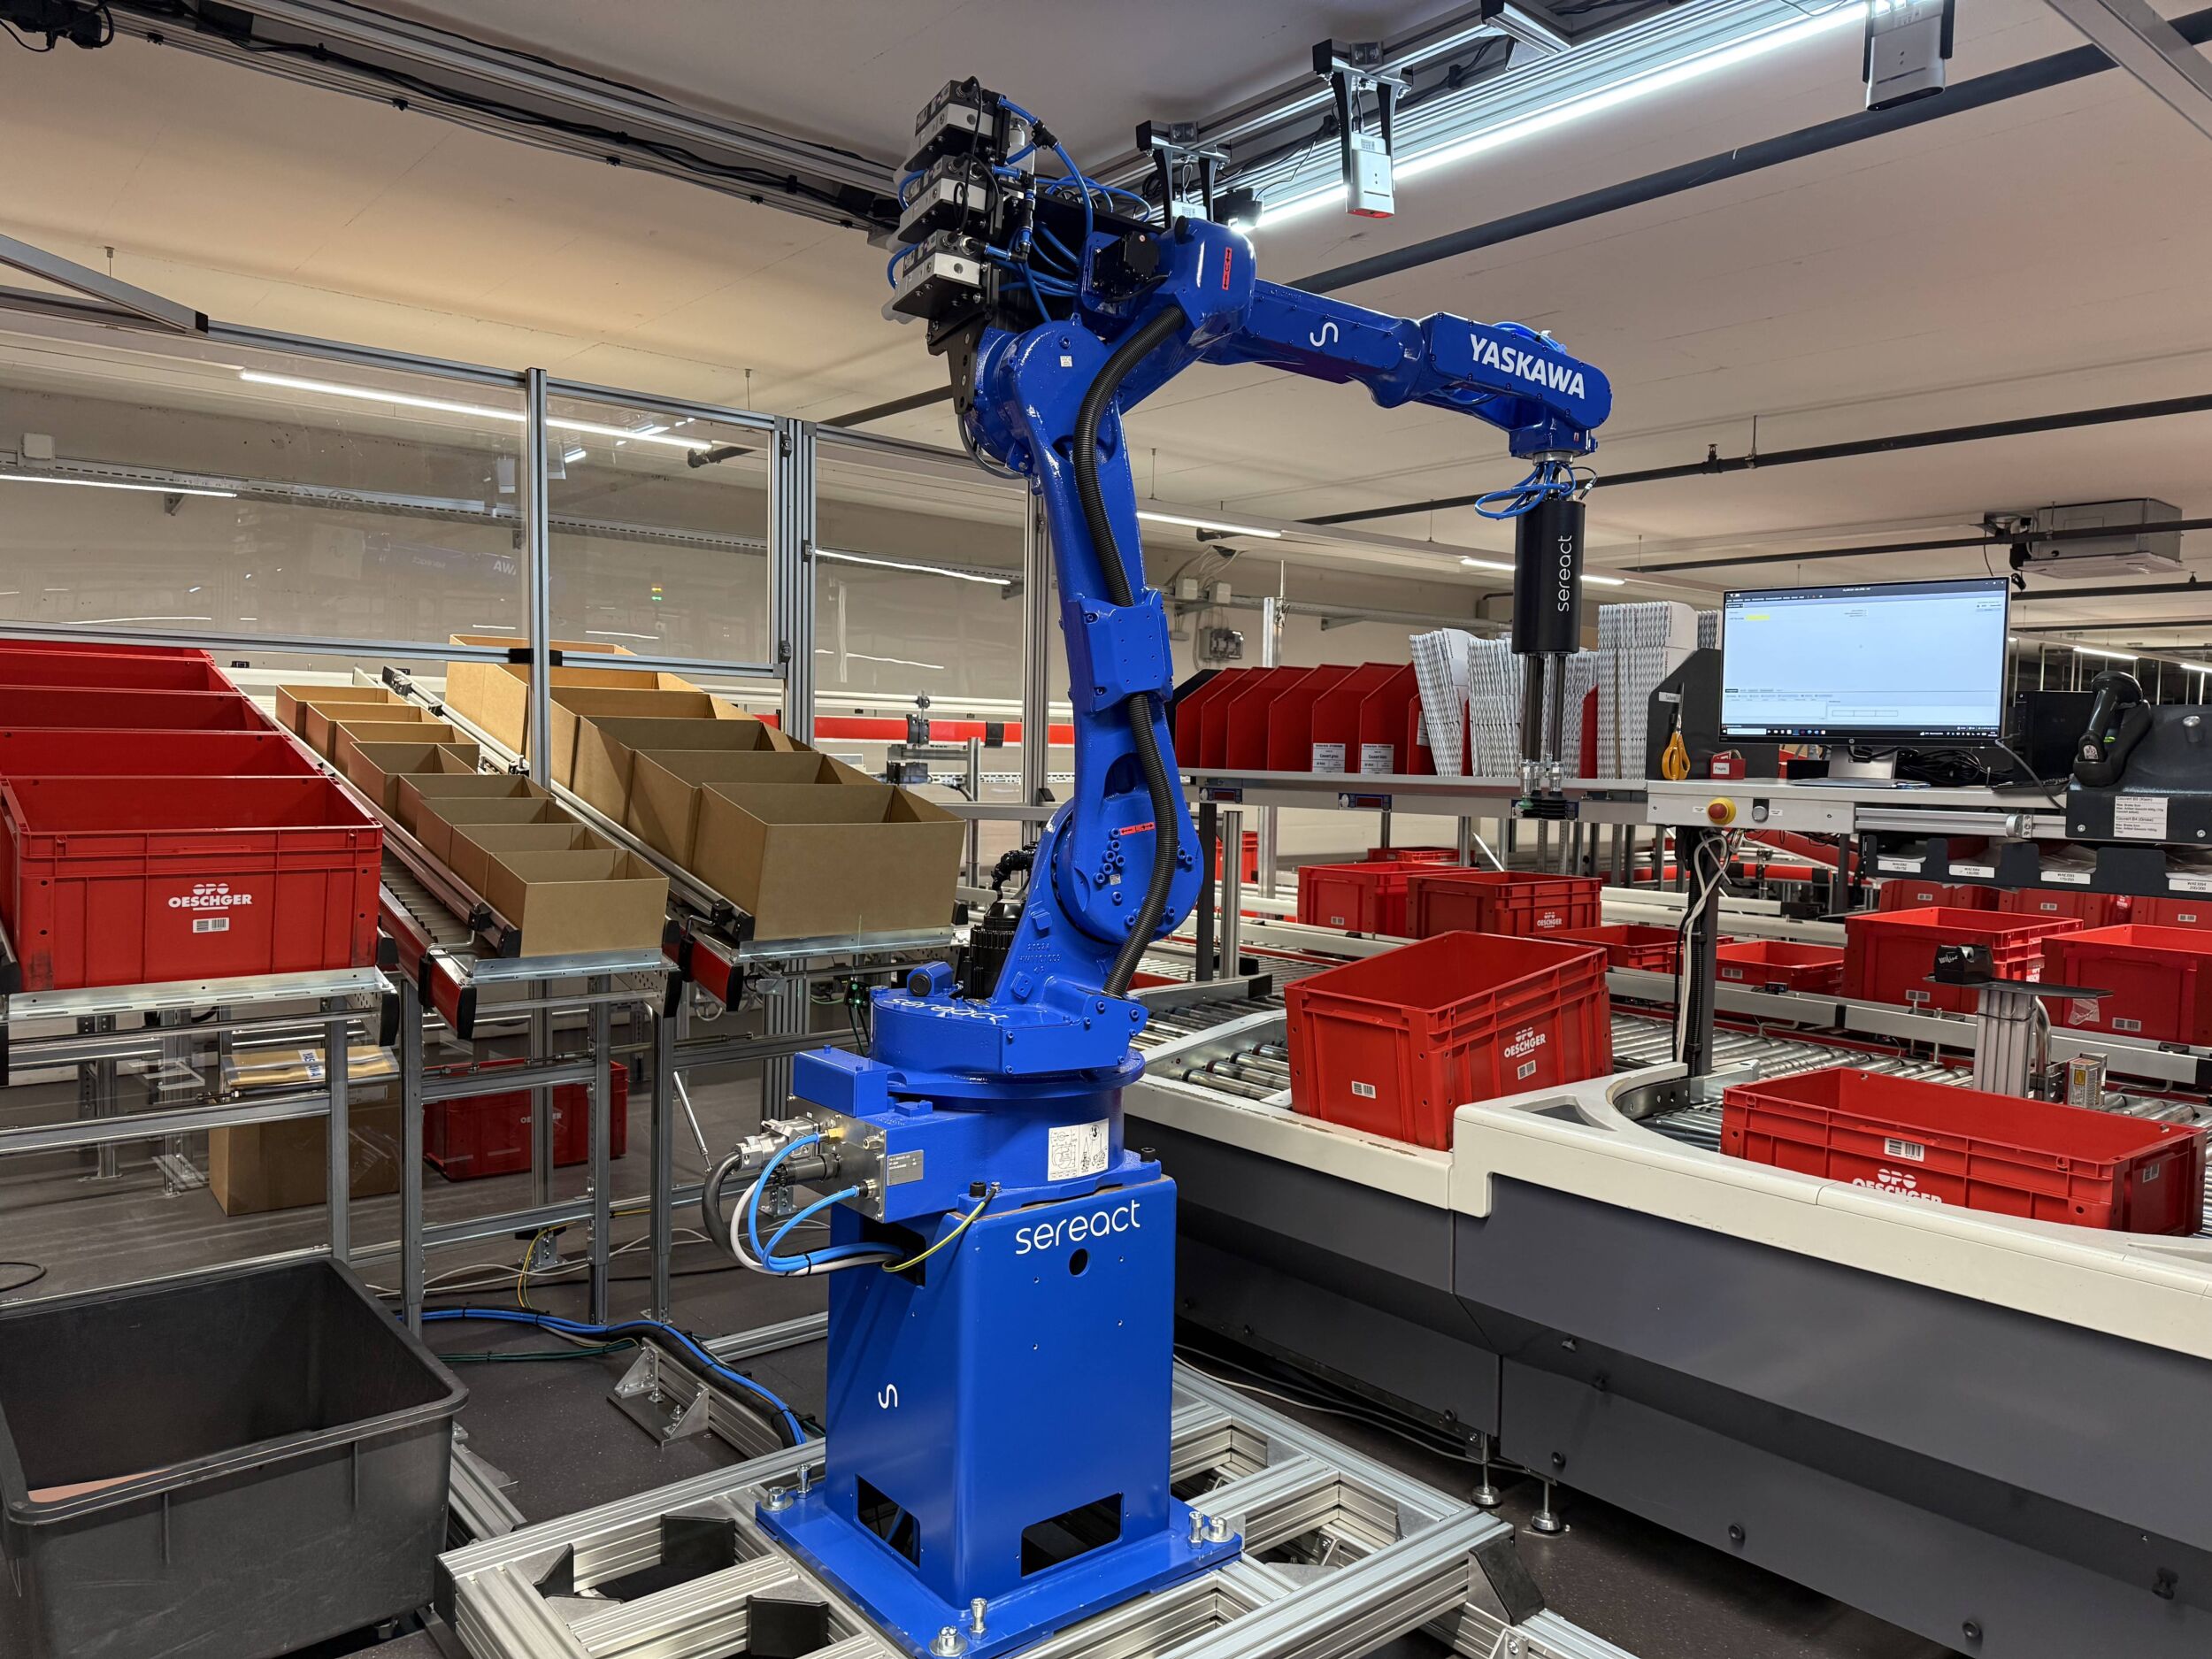
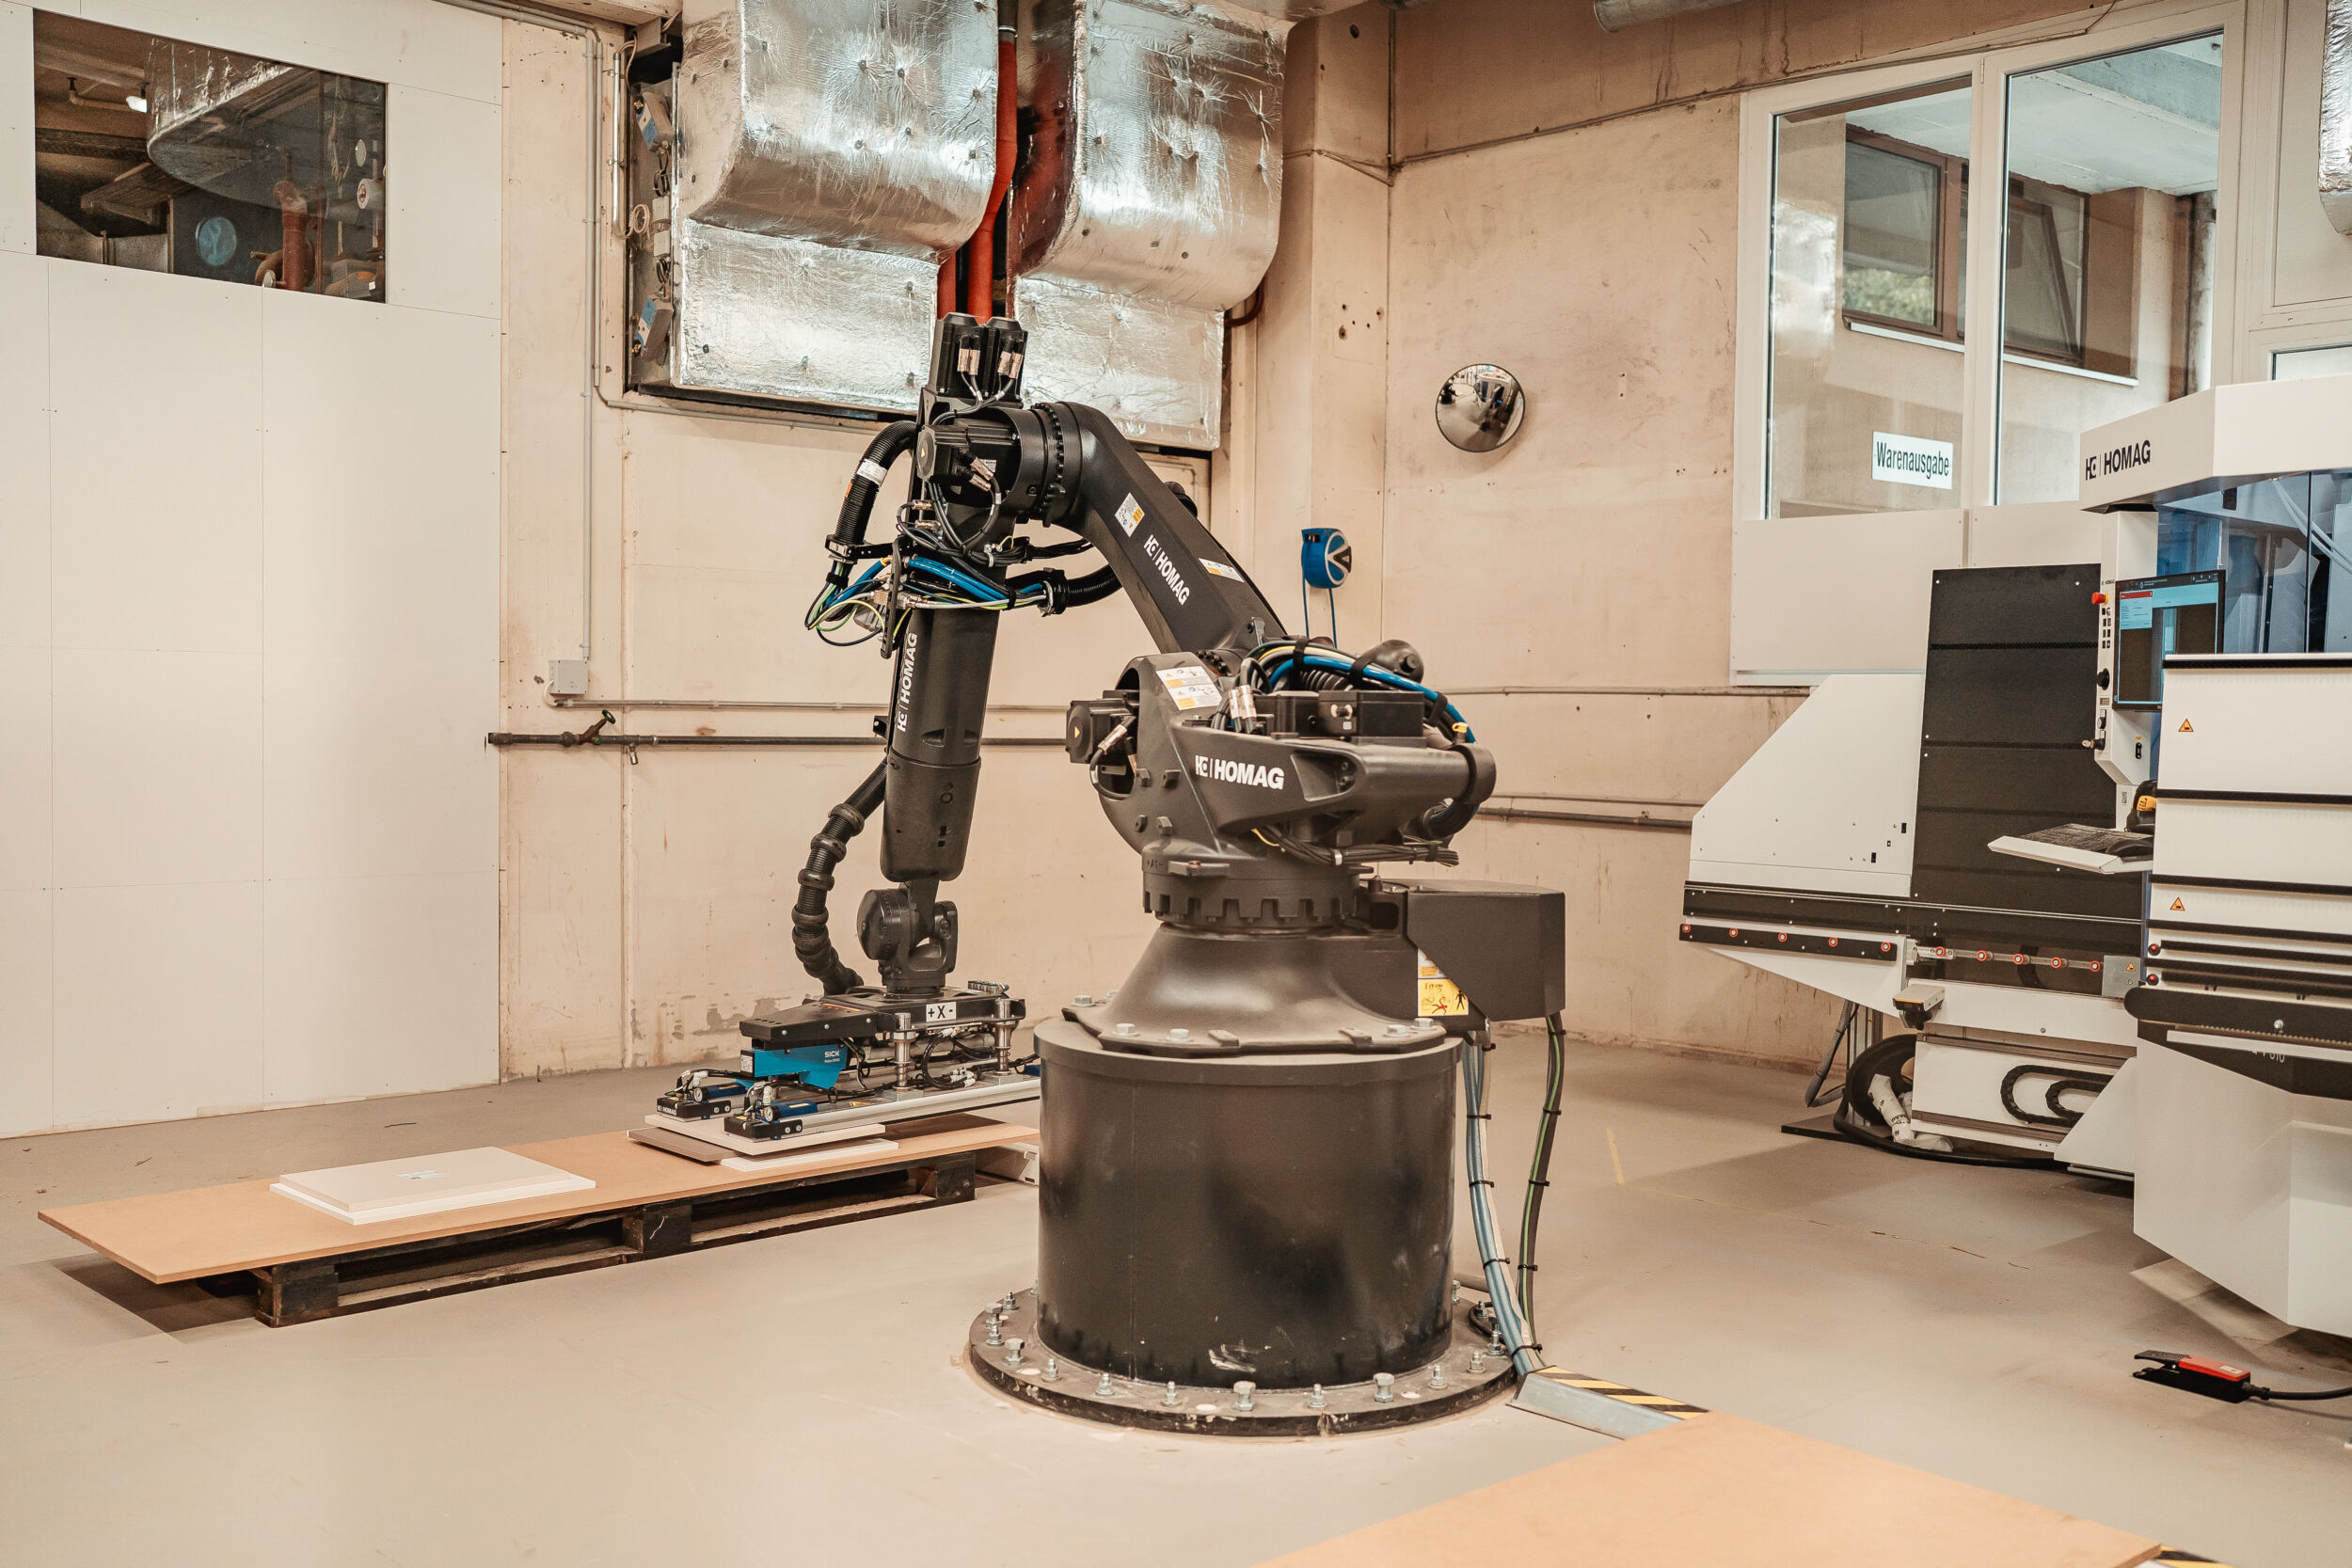
Die Lösung umfasst mehrere Hardwarekomponenten. Im Mittelpunkt steht ein Sechsachs-Roboter, als Endeffektor ein Vakuum-Flächengreifsystem. Am Greifarm des Roboters ist ein 3D-Laserscanner angebracht. Die Bohrungen selbst finden im CNC-Bearbeitungszentrum Drillteq V-310 statt. Bei der Software entschied sich Homag für MVTec Halcon. „Wir arbeiten schon länger mit der Software von MVTec und Halcon verfügt über viele Operatoren, mit denen sich fast alle Anwendungen umsetzen lassen“, sagt Schwarz. Zudem sei die Software flexibel kombinierbar mit verschiedenen Hardwares. „Und bei technischen Fragen kann man sich an den Kundenservice von MVTec wenden.“
Von der Punktwolke zum Prozess
Mit der neuen Lösung läuft die Produktion bei MAB wie folgt: Ein Mitarbeiter bringt die Werkstücke auf einem unbekannten, chaotischen Stapel in den Arbeitsbereich. Nun fährt der Roboter so über diesen Stapel, dass der 3D-Laserscanner den Stapel von oben scannen kann. Daraufhin erstellt er eine 3D-Punktwolke. Anschließend zieht Halcon auf Basis dieser Daten die oberste Lage der Werkstücke und bestimmt die Lage jedes einzelnen Werkstücks. Ein Algorithmus berechnet jetzt die beste Reihenfolge der Entnahme. Sodann entnimmt der Roboter die Werkstücke gemäß dieser Reihenfolge und übergibt sie an die Maschine. Zuvor nimmt der 3D-Laserscanner noch ein 2D-Bild des Barcodes auf. Diesen Code liest Halcon aus und übermittelt die Informationen an die Maschine, die das Werkstück entsprechend bearbeitet. Zuletzt greift der Roboter das Werkstück wieder auf und legt es auf dem Zielstapel ab.
2D, 3D und ein Koordinatensystem
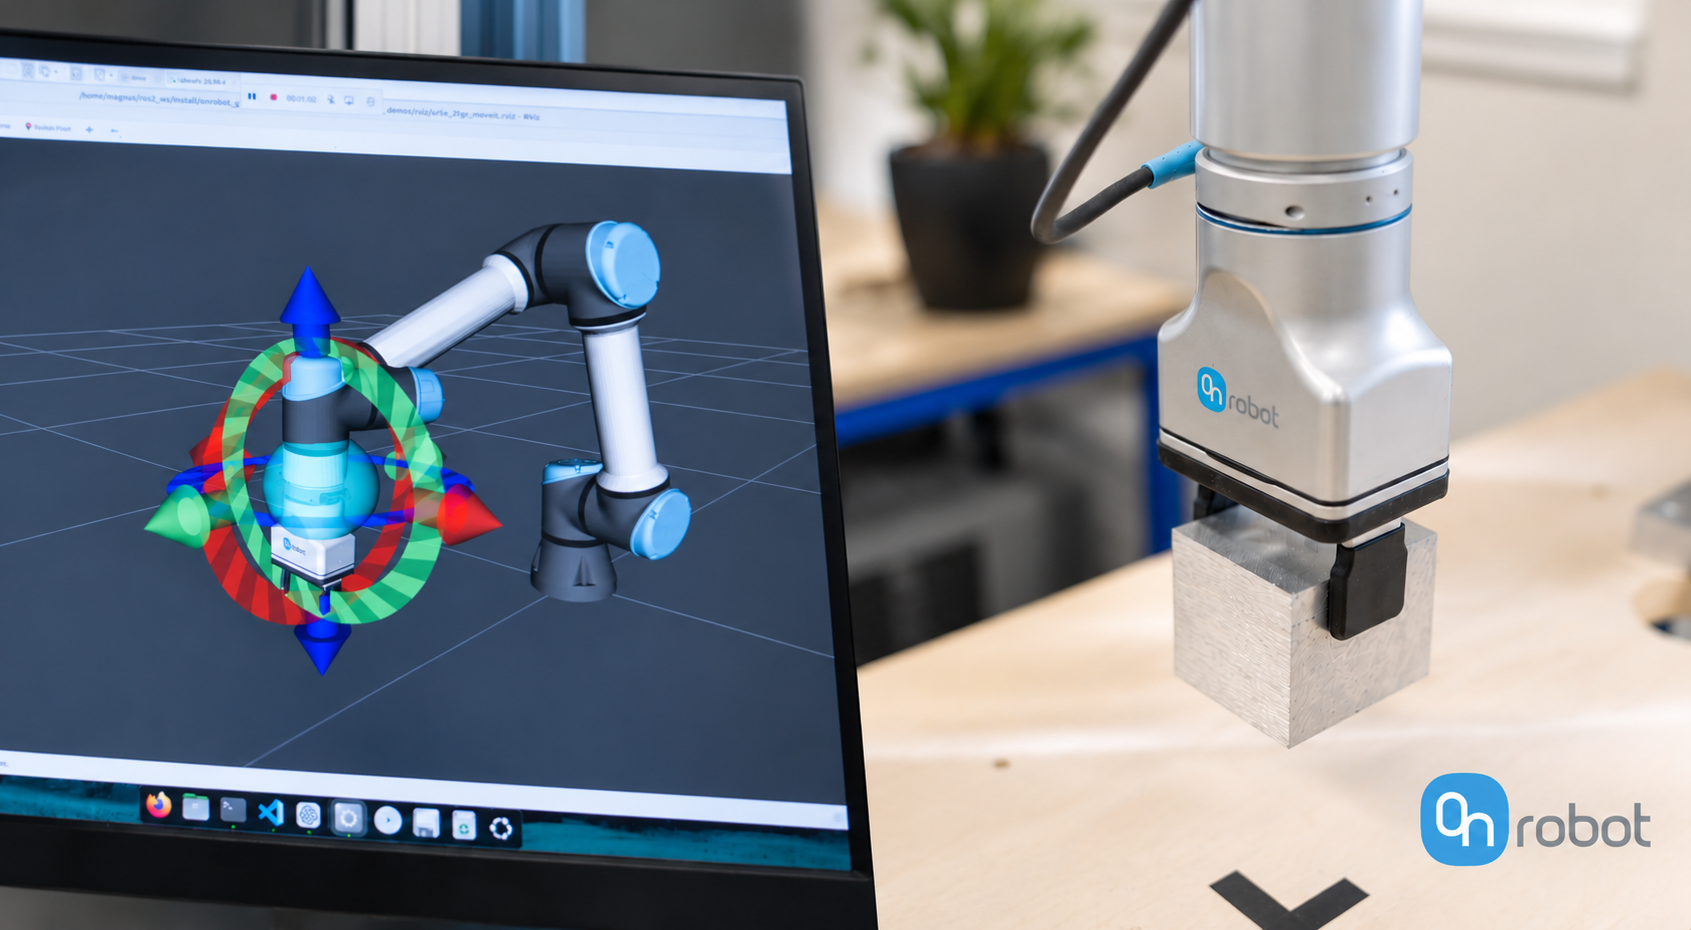
Damit der Roboter bei MAB autonom arbeiten und die Werkstücke richtig greifen kann, muss die Software mehrere Tätigkeiten ausführen. Zunächst wandelt Halcon die 3D-Punktwolke in Informationen zur Bearbeitung um. Mit dem Container ‚3D Object Models‘ entsteht ein Koordinatensystem innerhalb der Software und gelangt an den Roboter. Verschiedene Operatoren bestimmen dazu den Abstand vom Greifer zur Palette, berechnen erst die oberste Lage des Werkstücks und dann die Position jedes einzelnen Werkstücks. Diese Positionen kommen in das Koordinatensystem und von dort zum Roboter. Die 2D-Bilder aus dem 3D-Scan nutzt Halcon, um die Informationen der Barcodes der Werkstücke zu lesen. 2D- und 3D-Methoden arbeiten also zusammen.
Enabler: Industrielle Bildverarbeitung
In Betrieb ging die Maschine bei MAB im Sommer 2025. Enger Absprachen der Partner sei Dank, erzielte sie ab Inbetriebnahme gute Ergebnisse. „Mittlerweile läuft sie zuverlässig“, sagt Zingg. „Wir sind zufrieden und blicken zuversichtlich in die Zukunft.“ Der gestiegene Automatisierungsgrad entlaste MAB nun spürbar, ergänzt Schwarz: „Die Arbeitskräfte können sich anderen, wichtigeren Aufgaben widmen.“ Und auch für Homag sei diese Entwicklung wichtig, denn mit der Lösung kann das Unternehmen schon vorab mehr Automatisierung in ihre Maschinen bringen.