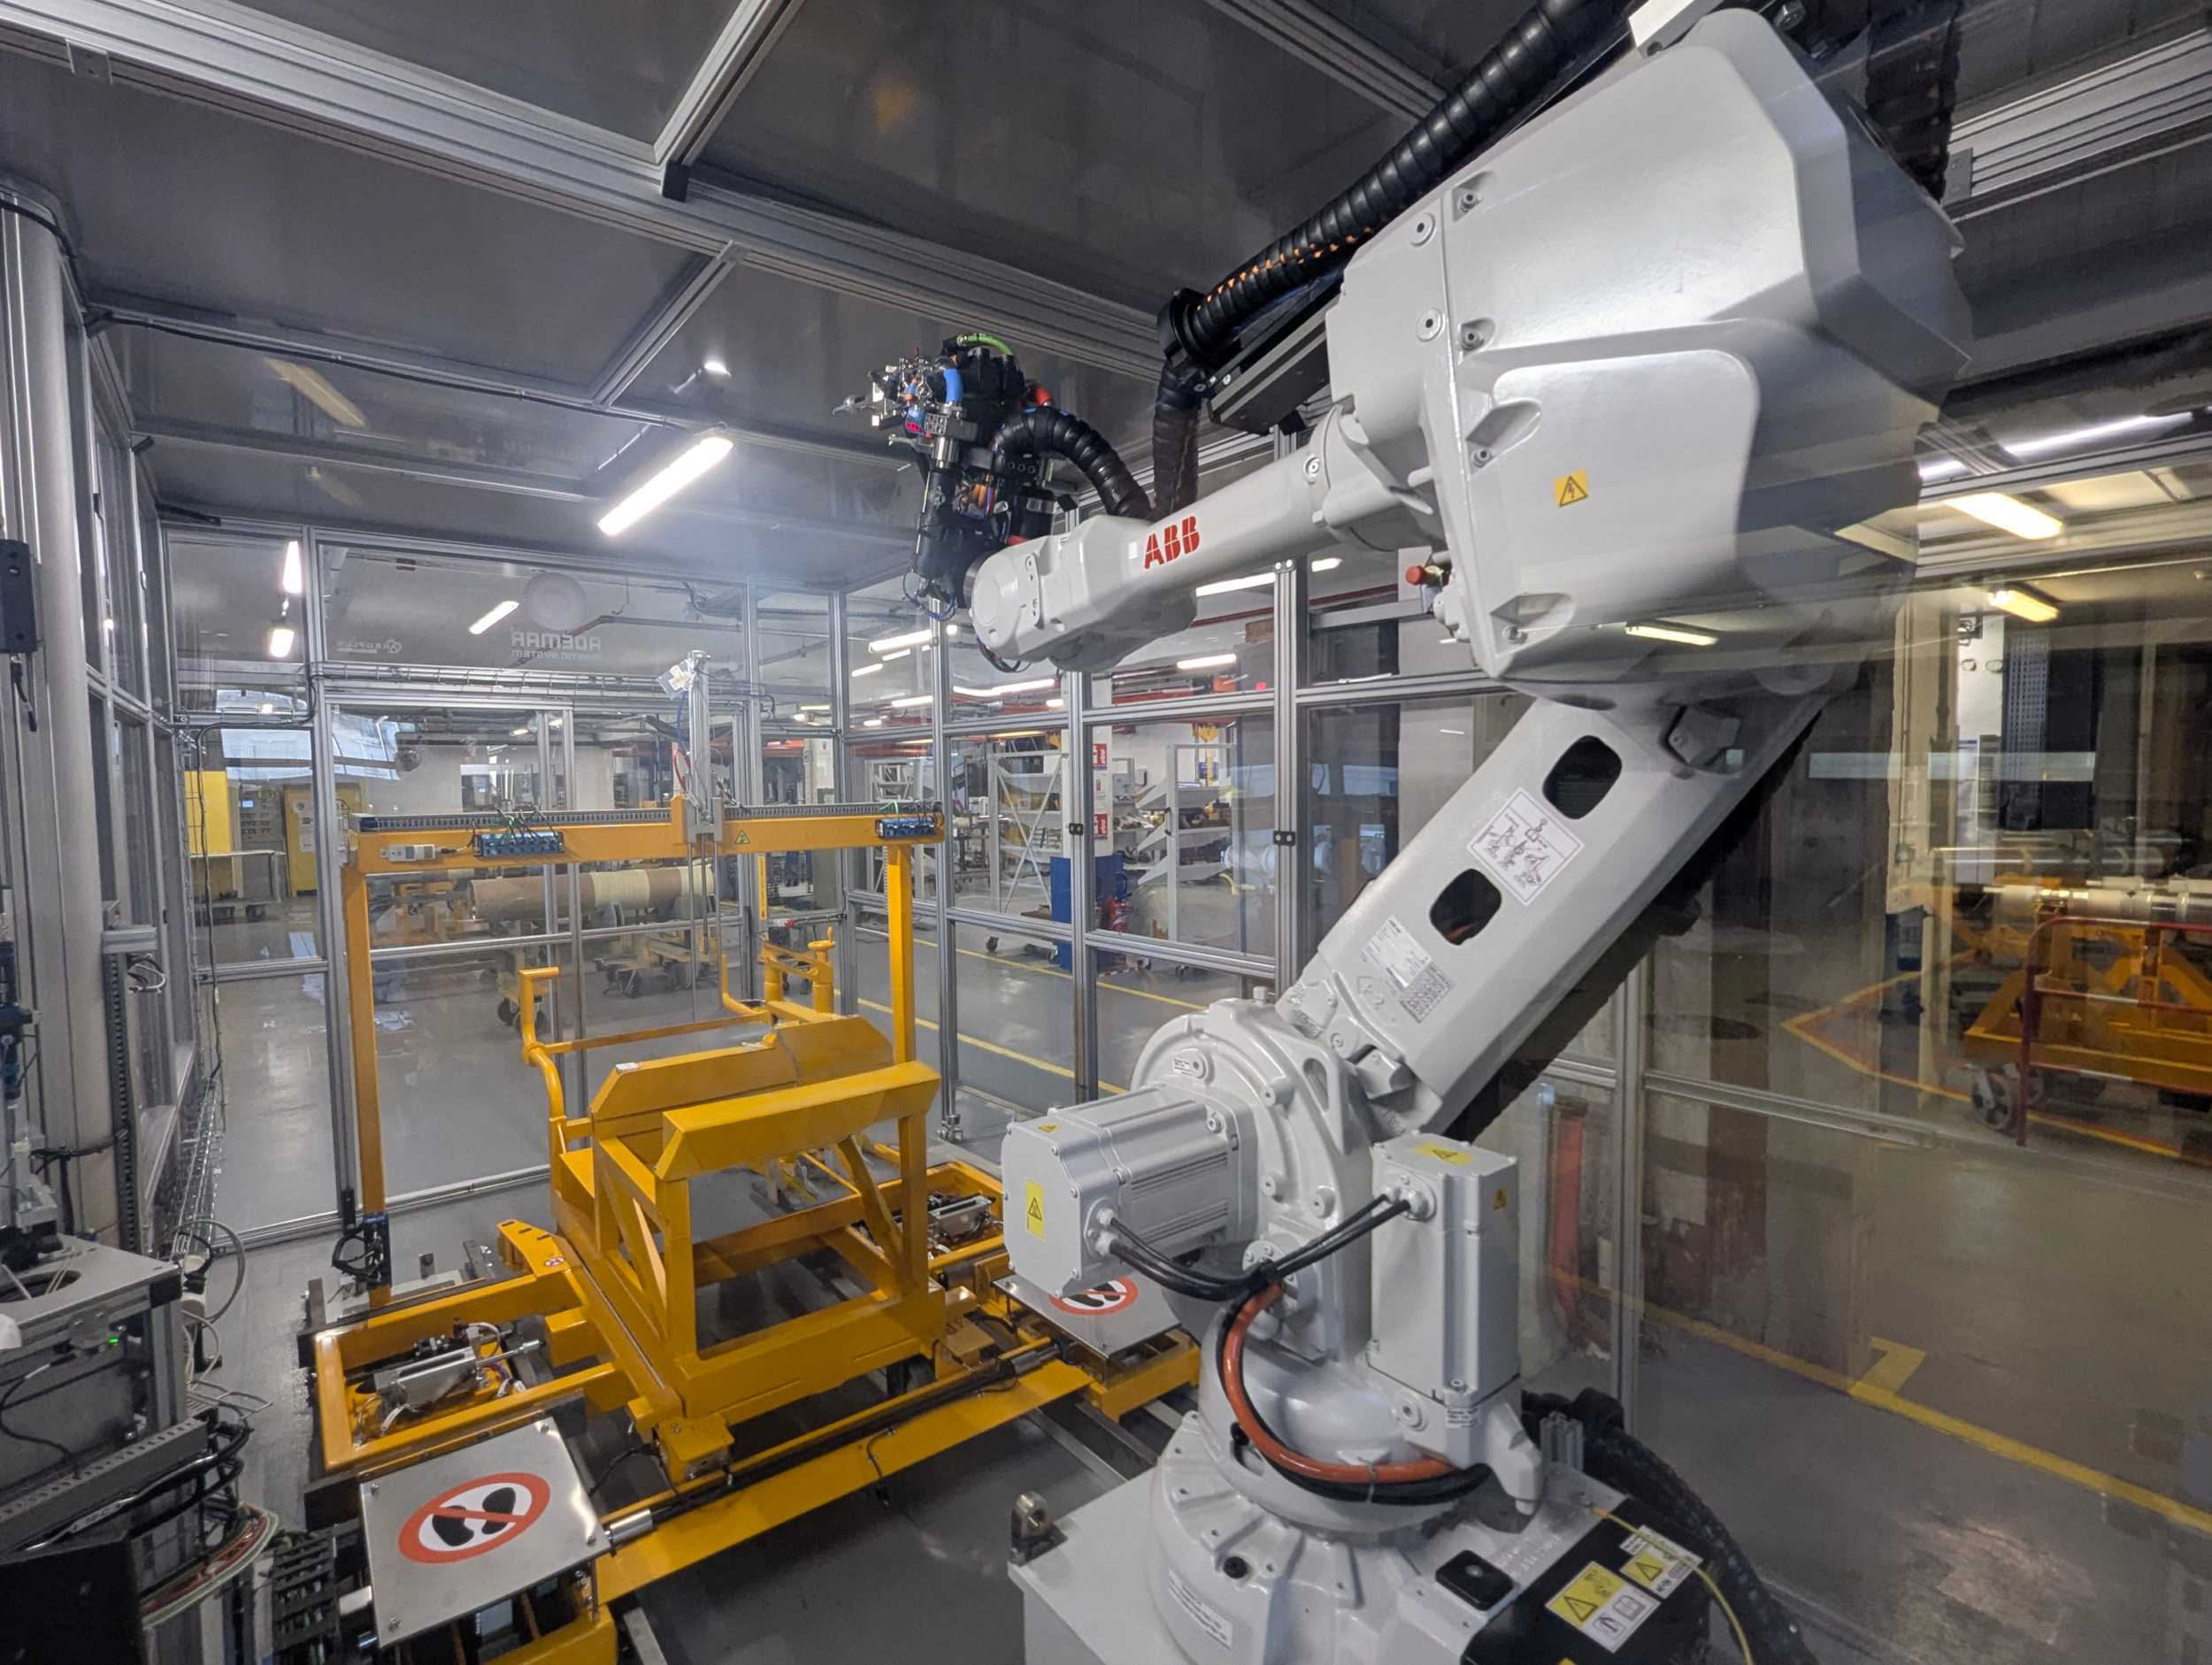
Q5D präsentiert auf der Productronica automatisierte Verkabelungsroboter, die für Automobil- und Industrieanwendungen komplexe Kabelbäume fertigen. Diese Roboter reduzieren den Arbeitsaufwand um 80 Prozent und ermöglichen die Elektrifizierung direkt am Montageort. Mithilfe eines fünfachsigen additiven Fertigungsprozesses montieren sie die Verkabelung direkt auf Produktkomponenten, integrieren Drähte und stellen Verbindungen autonom her, gesteuert durch CAD-basierte Anweisungen.
* Diese Inhalte wurden mithilfe von Künstlicher Intelligenz erstellt und können Fehler enthalten.
Q5D zeigt auf der diesjährigen Productronica automatisierte Verkabelungsroboter, die komplexe Kabelbäume für Automobil- und Industrieanwendungen fertigen, den Arbeitsaufwand um 80 Prozent reduzieren und die Elektrifizierung direkt am Montageort ermöglichen. Mit einem fünfachsigen additiven Fertigungsprozess montieren die Roboter die Verkabelung direkt auf Produktkomponenten – wie z.B. Fahrzeuginnenhimmel oder Kühlschranktür -, integrieren blanke oder isolierte Drähte, befestigen sie und stellen Verbindungen automatisch her, alles gesteuert durch CAD-basierte Anweisungen.
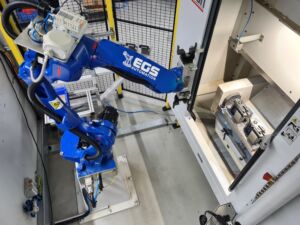
Im Präzisionsbereich des Unternehmens Ernst Reiner entstand vor rund fünf Jahren der Bedarf nach flexibler, robuster und effizienter Automatisierung. EGS…
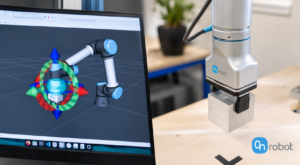
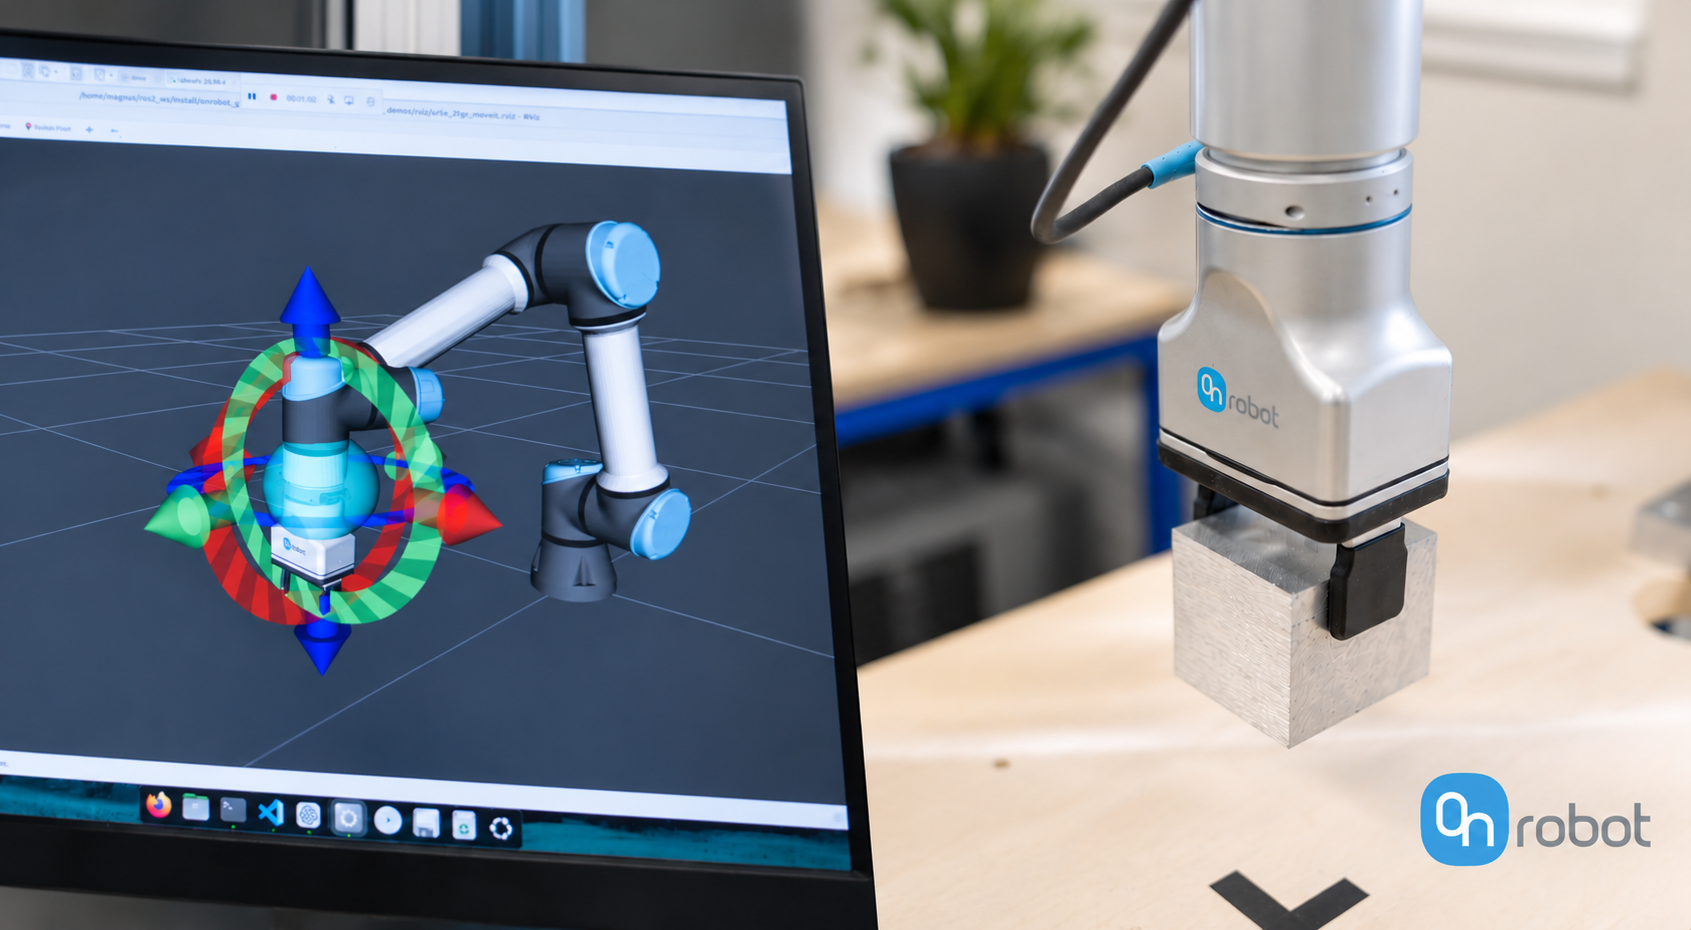
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
Bolletje, ein niederländischer Backwarenhersteller, automatisiert seine Qualitätsprüfung. Eine kompakte Inspektionszelle aus Kamerasystem und Vierachsroboter ermöglicht…
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.