Die Automatisierung in der Lebensmittelindustrie steht vor einer besonderen Herausforderung: Produkte müssen in immer kürzeren Taktzeiten bewegt werden, ohne dabei Schaden zu nehmen. Während in anderen Branchen Highspeed-Handling längst Standard ist, stellen empfindliche Lebensmittel konventionelle Greiftechnologien vor Probleme. Besonders anspruchsvoll wird es, wenn mehrere Anforderungen gleichzeitig erfüllt werden müssen: hohe Geschwindigkeit bei schweren Objekten, begrenzte Einbauräume an Deltarobotern, strikte Hygienevorgaben und die Notwendigkeit, unterschiedliche Produktformen zu handhaben. Mechanische Greifer können zwar präzise zugreifen, hinterlassen jedoch oft Druckstellen auf weichen Produkten. Saugnäpfe funktionieren nur bei glatten, luftdichten Oberflächen und eignen sich daher nicht für poröse oder unregelmäßig geformte Lebensmittel wie Backwaren oder Salat. Viele Handhabungsprozesse in der Lebensmittelproduktion werden deshalb nach wie vor manuell durchgeführt – mit entsprechend hohen Personalkosten und eingeschränkter Skalierbarkeit.
Weiche Greifer als Lösungsansatz
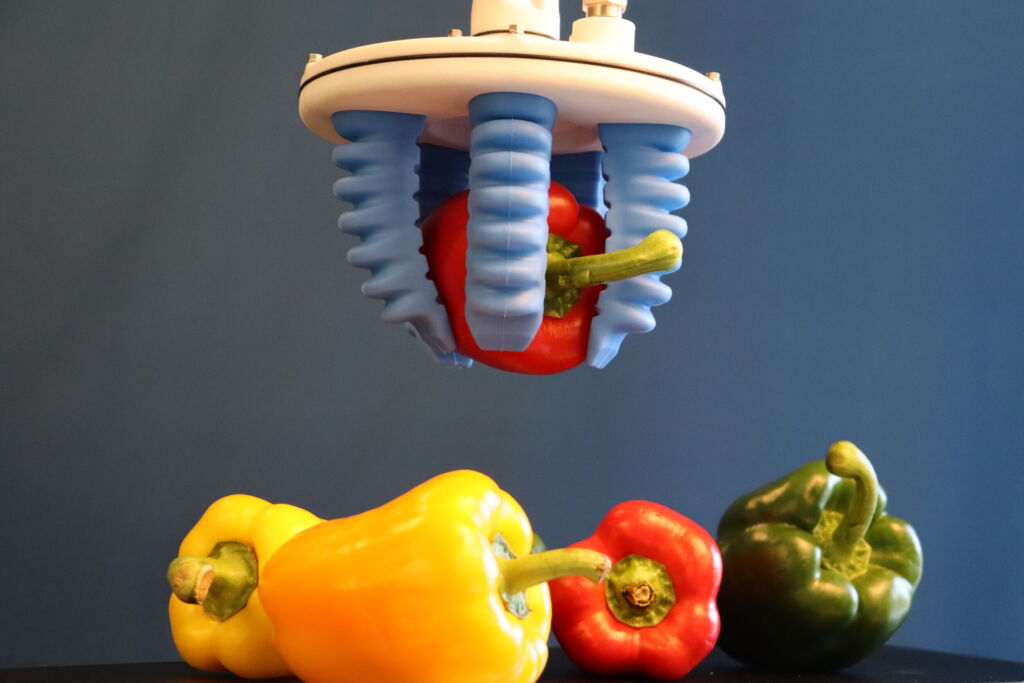
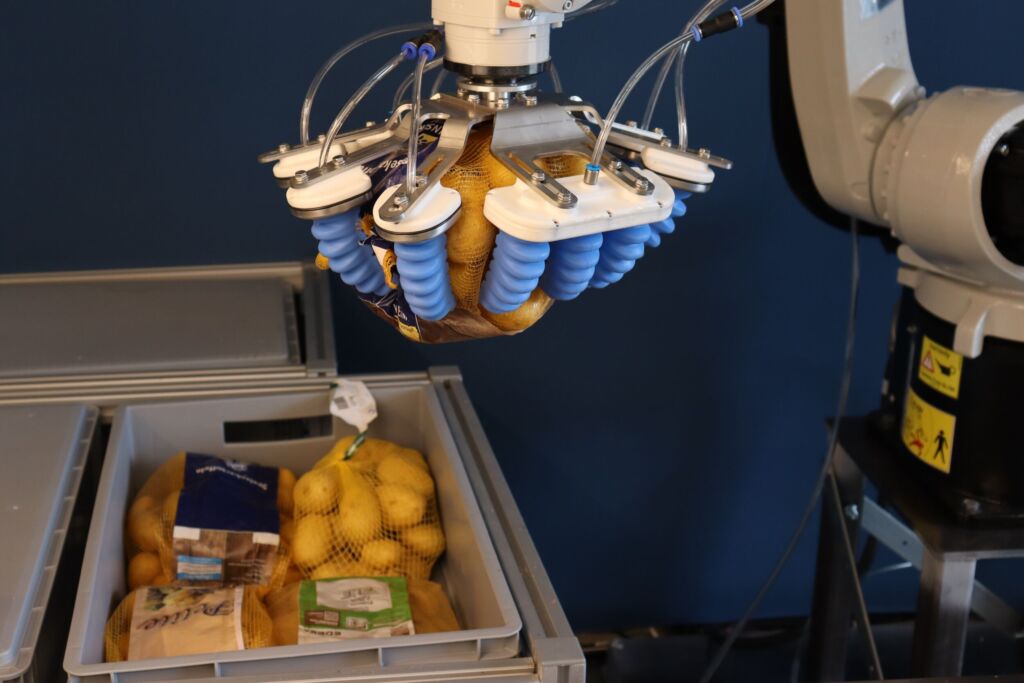
Eine Alternative bieten weiche, pneumatische Greifer, die aus elastischen, luftgefüllten Kammern bestehen. Durch Druckluft beim Aufblasen dehnen sich die Greiffinger aus und passen sich der Produktgeometrie von Objekten an. Die nachgiebige Oberfläche schont empfindliche Lebensmittel, während die pneumatische Kraftübertragung eine präzise Dosierung der Greifkraft ermöglicht. Der Vorteil liegt in der Anpassungsfähigkeit: Ein und derselbe Greifer kann unterschiedliche Produktformen handhaben. Die Flexibilität des Materials kompensiert Formabweichungen und Toleranzen, ohne dass aufwendige Sensorik oder Regelungstechnik erforderlich ist.
Allerdings stießen herkömmliche Balggreifer bei hohen Geschwindigkeiten, erhöhter Materialhärte und engem Bauraum bislang an physikalische Grenzen. Die Kraftübertragung war nicht optimal, die Materialbeanspruchung hoch und die erreichbaren Taktzeiten blieben hinter den Anforderungen der Praxis zurück. Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Kraftflussoptimierte Fingergeometrie als Durchbruch
Hier setzt die Lösung von SoftGripping – die GorillaFinger-Serie – an. Im Rahmen eines ZIM-geförderten Kooperationsprojekts mit einem Universitätsinstitut entwickelte das junge Unternehmen eine neuartige Fingergeometrie. Unterstützt wurden sie bei Ideenfindung und Projektabwicklung von PFIF Partner für Innovation & Förderung. Die Geometrie verbessert die Kraftverteilung im Balgfinger zweckgerichtet, selbst bei hoher Materialhärte und enger Einbausituation. Durch gezielte Anpassung von Wandstärken, Krümmungsradien und Faltengeometrie wird der Kraftfluss innerhalb des Fingers so gesteuert, dass die Greifkraft kontrolliert und flächig auf das Produkt übertragen wird. Damit lassen sich lokale Spannungsspitzen vermeiden, die zu Beschädigungen führen könnten.
Die Lösung besteht aus Balggreifern, die sowohl schwere, unregelmäßig geformte Objekte sicher handhaben als auch leichte, empfindliche Produkte in Highspeed-Anwendungen besonders schnell bewegen können. So lassen sich mit den neuen Greifern Sackwaren, z.B. Kartoffeln, mit einem Gewicht bis 4kg und sogar Wassermelonen, die bis zu 8kg wiegen, handhaben. Gleichzeitig können leichtere Produkte, etwa 500g-Filets, mit hoher Geschwindigkeit bewegt werden. Die Betriebsdrücke bleiben dabei mit 0,2 bis 1,0bar im gewohnt niedrigen Bereich, sodass die Systeme weiterhin energieeffizient und produktschonend arbeiten und die Anforderungen an die Druckluftversorgung überschaubar bleiben. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen
Verzahnung für die Robotik
In der Praxis zeigt sich die Leistungsfähigkeit der Serie auch bei der Handhabung von Backwaren – von Brötchen über Baguettes bis zu verpackten Keksen. Die Greifer passen sich den unterschiedlichen Formaten an, ohne dass das Produkt gequetscht oder deformiert wird. Auch bei voluminöseren Produkten wie Salatköpfen, die pro Stück mit bis zu 800g deutlich schwerer sind, arbeiten die Greifer zuverlässig. Anwendungen, in denen empfindliche Produkte wie Mozzarella, Teiglinge oder Gemüse mit hoher Taktrate gehandhabt werden müssen, werden durch die Balggreifer automatisierbar. Ein weiteres wichtiges Ergebnis des Projekts ist ein Testsystem, mit dem SoftGripping die Greifer unter realistischen Produktionsbedingungen prüft. Es dient der Validierung der Greifkräfte sowie der Bewertung von Belastbarkeit, Präzision und Langlebigkeit.
Fazit
Die verbesserte Greiftechnik verschiebt die Einsatzgrenzen weicher, pneumatischer Greifer. Neben der Backwarenindustrie profitieren auch Herstellerinnen und Hersteller von Convenience-Produkten, Fertiggerichten und verpackten Lebensmitteln. Überall dort, wo empfindliche oder verpackte Produkte schnell, reproduzierbar und hygienisch gehandhabt werden müssen, kann die kraftflussoptimierte Fingergeometrie eingesetzt werden. Ein weiterer Vorteil der neuen Geometrie liegt in der Skalierbarkeit: Die Greifer lassen sich durch modulare Erweiterungen wie Abstandshalter oder Leitbleche an unterschiedliche Produktgrößen anpassen. Mit nur einem Greifersystem können verschiedene Produkte gehandhabt werden – von kleinen Keksen bis zu großen Salatköpfen.