Ein Roboter entspricht nie vollständig seinem geometrischen Idealmodell. Kleine Abweichungen bei Armlängen und Achswinkeln summieren sich entlang der Kinematik. Getriebe verformen sich unter Last, Lager und Roboterarme sind nicht vollkommen steif. Während der Bewegung kommen Reibung, Regelabweichungen und Schwingungen hinzu. Welche dieser Effekte ins Gewicht fallen, hängt wiederum von einer Reihe von Einflussfaktoren wie z.B. Arbeitsraum, Geschwindigkeit, Bahnform und Last ab.
Diese Einflussgrößen auf die Robotergenauigkeit hat Keba Industrial Automation im Whitepaper ‚Robotergenauigkeit‘ detailliert untersucht. Die aktualisierte Fassung geht nun einen entscheidenden Schritt weiter: Ein neu ergänztes Kapitel beschäftigt sich damit, wie sich erkannte Abweichungen gezielt beherrschen lassen und welche Kompensationsstrategie für welche Aufgabenstellung geeignet ist.
Welche Fehler sind entscheidend?
Die naheliegende Antwort wäre, das reale Verhalten eines Roboters möglichst vollständig abzubilden. Doch genau das kann in die falsche Richtung führen. Je mehr Parameter ein Modell enthält, desto aufwendiger müssen diese zuverlässig bestimmt werden. Gleichzeitig können Modelle außerhalb jener Bedingungen, unter denen sie identifiziert wurden, an Aussagekraft verlieren. Ein komplexeres Modell führt deshalb nicht automatisch zu einem genaueren Roboter. Die entscheidende Frage lautet vielmehr: Welcher Effekt begrenzt die Genauigkeit in der konkreten Anwendung? Bei einem Prozess können geometrische Abweichungen dominieren, bei einem anderen die lastabhängige Getriebeelastizität. Aus der Fehleranalyse wird damit eine Engineering-Entscheidung: Nicht alles modellieren und kompensieren, sondern das Relevante identifizieren.
Drei Strategien, drei Aufgaben
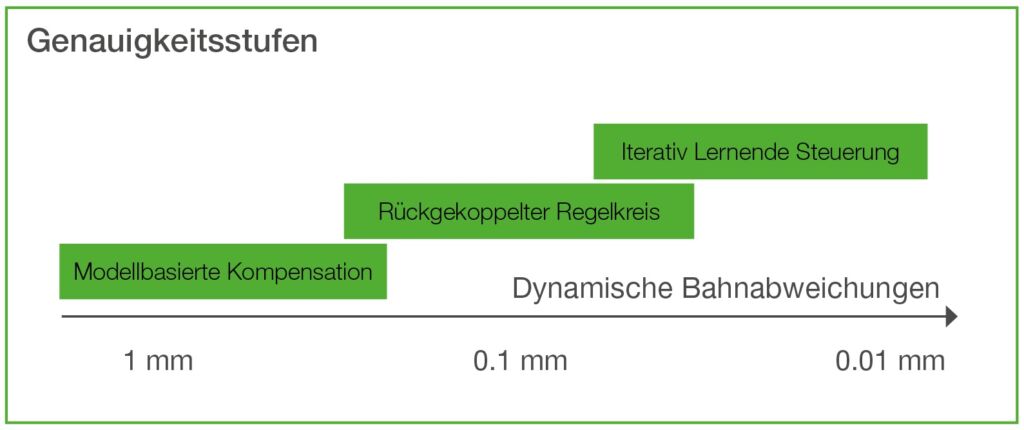
Für die Kompensation stehen unterschiedliche Ansätze zur Verfügung. Die modellbasierte Kompensation versucht, bekannte Abweichungen vorauszuberechnen. Ein rückgekoppelter Regelkreis misst dagegen die tatsächliche Bewegung und korrigiert Abweichungen während des Prozesses. Und bei der Iterative Learning Control (ILC) nutzt die Steuerung Erkenntnisse aus einem bereits ausgeführten Zyklus, um den nächsten zu verbessern. Interessant wird es bei der Auswahl. Denn keine der drei Methoden ist grundsätzlich genauer oder besser. Ein Modell kann bekannte Zusammenhänge berücksichtigen, ist aber von der Qualität seiner Parametrierung abhängig. Eine Rückkopplung kann auf reale Abweichungen reagieren, stößt jedoch an Grenzen von Messtechnik und Regelbandbreite. Lernende Verfahren können bei hochgradig reproduzierbaren Prozessen erhebliche Verbesserungen erzielen, setzen aber genau diese Wiederholbarkeit voraus. Damit hängt die geeignete Strategie unmittelbar von der Anwendung ab.
Wie viel Genauigkeit ist nötig?
Damit verschiebt sich auch die wirtschaftliche Betrachtung. Mechanische Präzision bleibt die Grundlage. Doch immer engere Fertigungstoleranzen, steifere Komponenten und aufwendigere Getriebe erhöhen den konstruktiven Aufwand. Gleichzeitig lassen sich bestimmte systematische und reproduzierbare Abweichungen durch Modelle, Regelung oder lernende Verfahren reduzieren.
Die entscheidende Frage lautet deshalb nicht allein: Wie genau kann der Roboter werden? Sondern: Welche Genauigkeit benötigt der Prozess, welcher Fehler verhindert sie und mit welchem Aufwand lässt sich genau dieser Fehler reduzieren? Genau hier setzt das erweiterte White-paper an. Es betrachtet die relevanten Einflussgrößen auf die Robotergenauigkeit und vertieft im neuen Kapitel die unterschiedlichen Kompensationsansätze, ihre Wirkprinzipien sowie ihre jeweiligen Stärken und Grenzen. Damit wird Robotergenauigkeit weniger zu einem einzelnen Wert im Datenblatt als zu einer Engineer-ing-Aufgabe: den Prozess verstehen, die dominante Fehlerquelle identifizieren und erst dann über die passende Gegenmaßnahme entscheiden.