Manuelle Picking-Tätigkeiten sind monoton und unbeliebt, fehlerträchtig und viel zu langsam für die heutigen Anforderungen an die Artikelverarbeitung in der Logistik. Mit der richtigen Technologie lassen sich diese Arbeiten automatisieren und effizienter gestalten. Allerdings: Aufgaben wie Kistenkommissionierung, Aussortieren, Einschleusen oder Labeling von Artikeln stellen jeweils andere Anforderungen. Die Frage lautet nicht, ob automatisiert wird, sondern mit welcher Technologie.
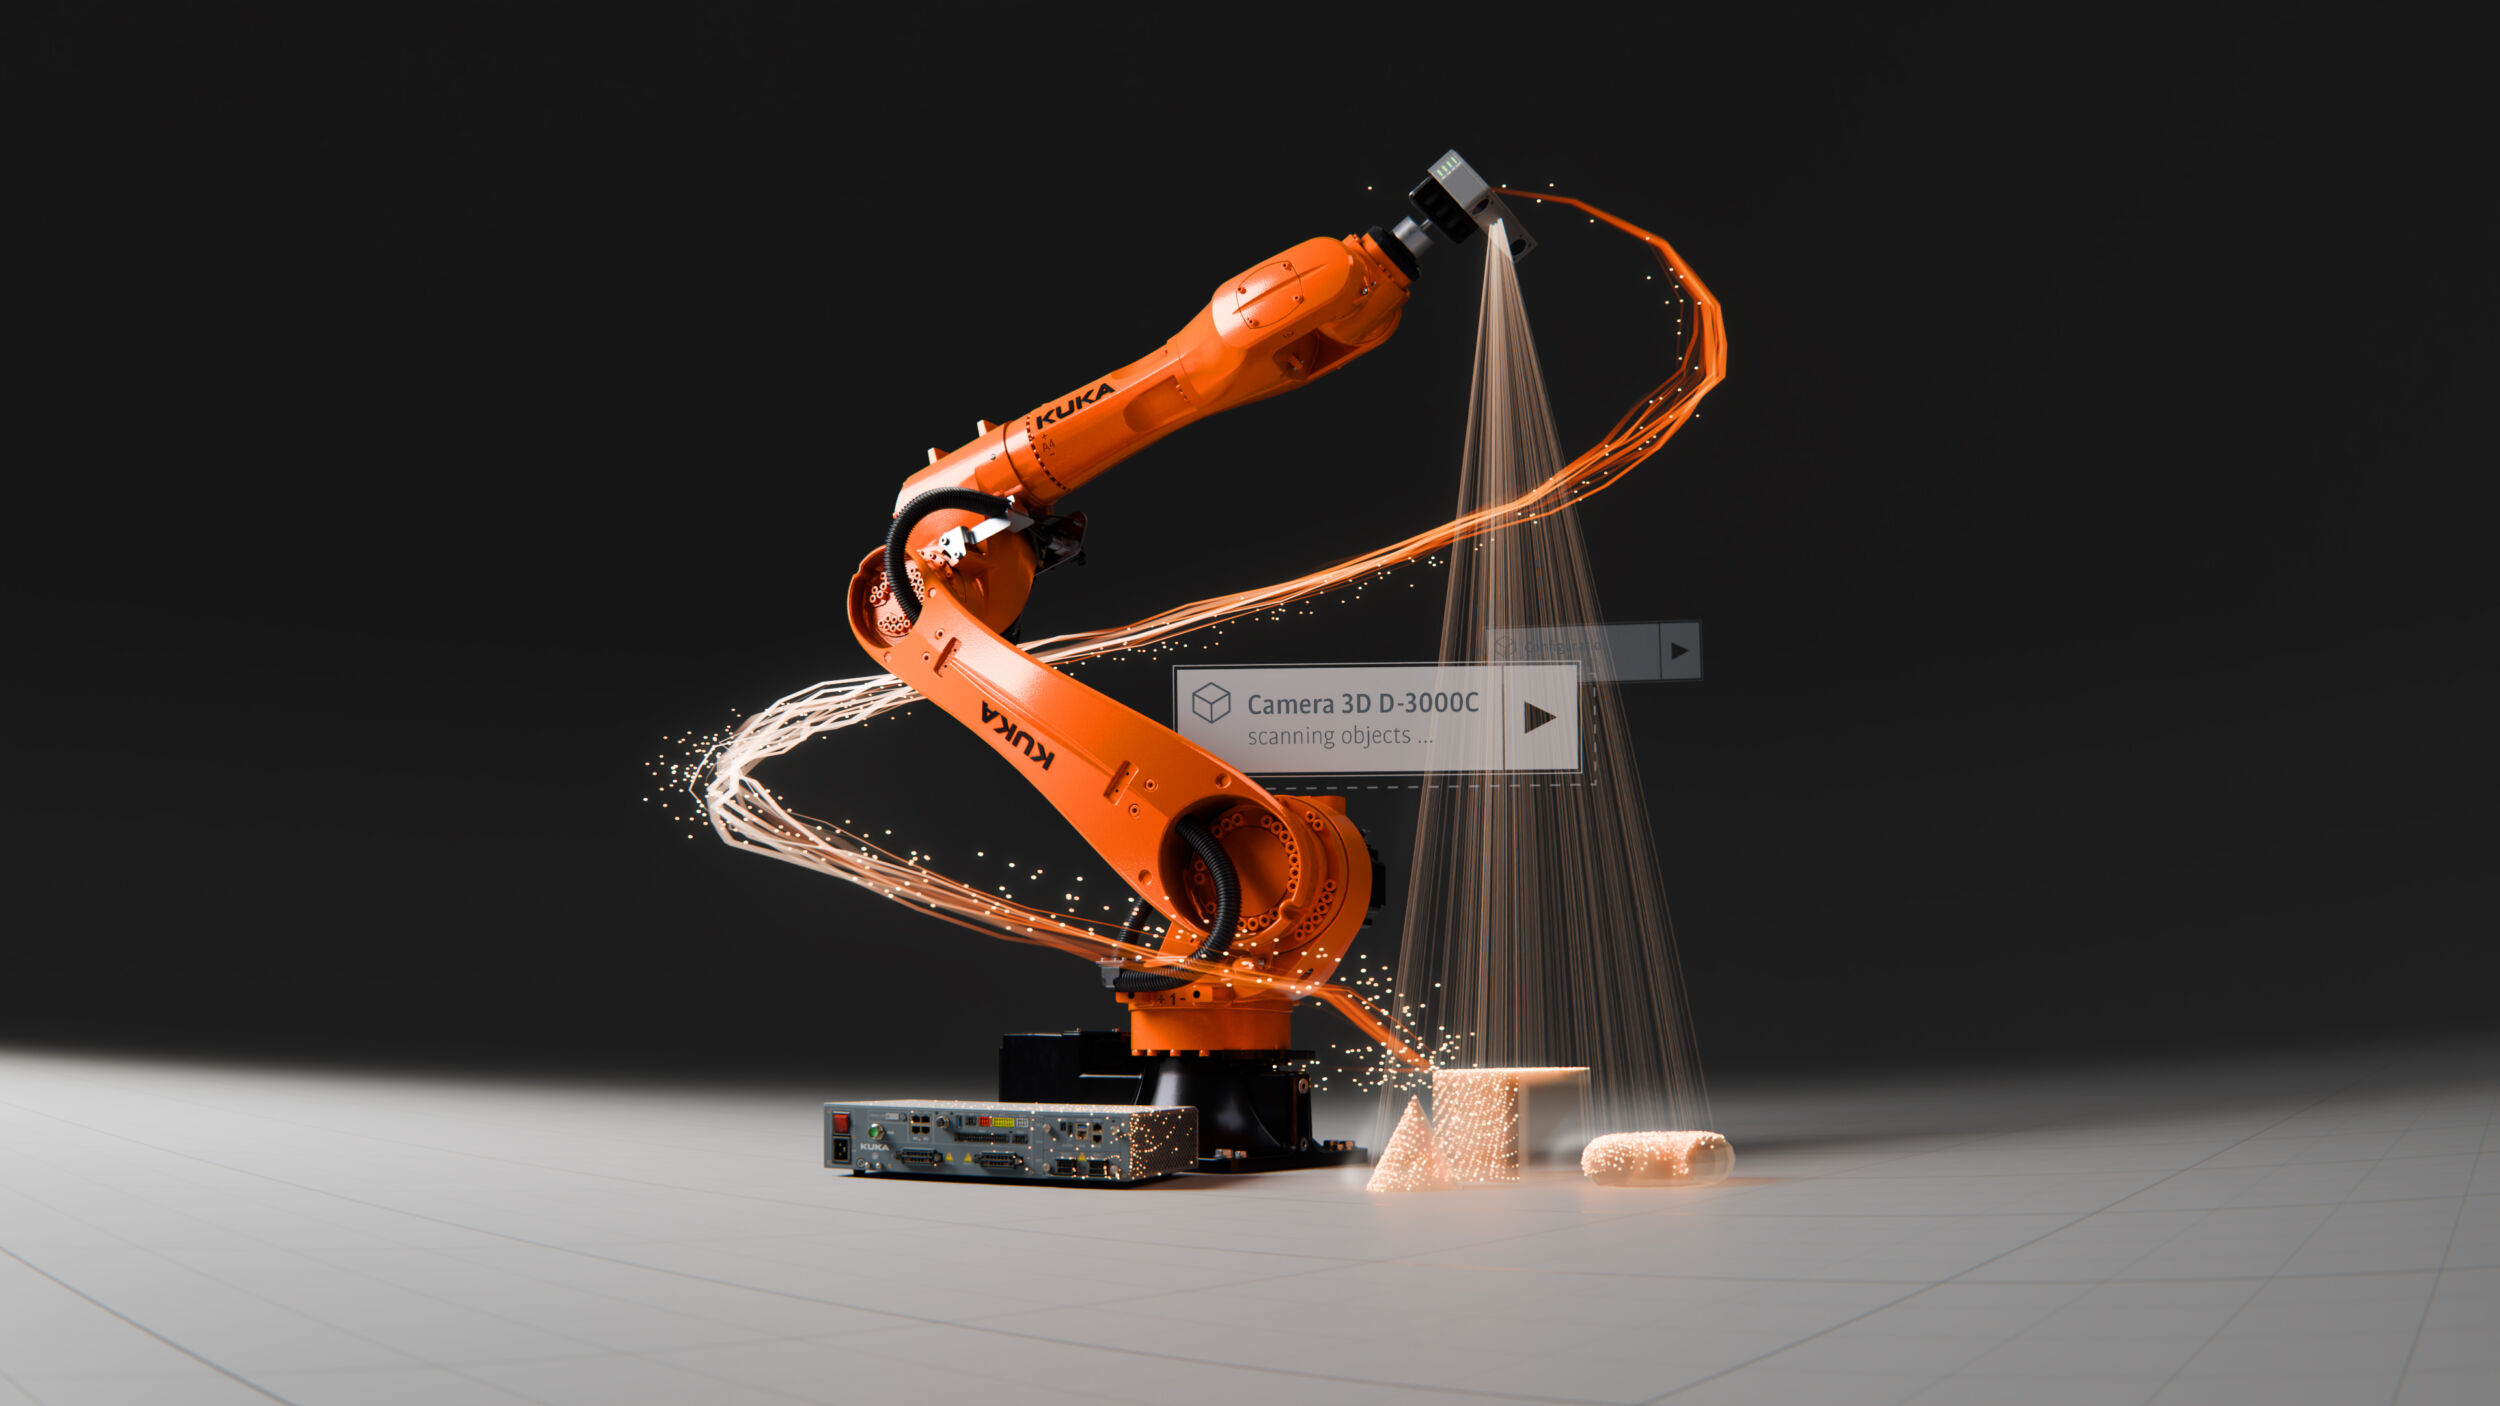
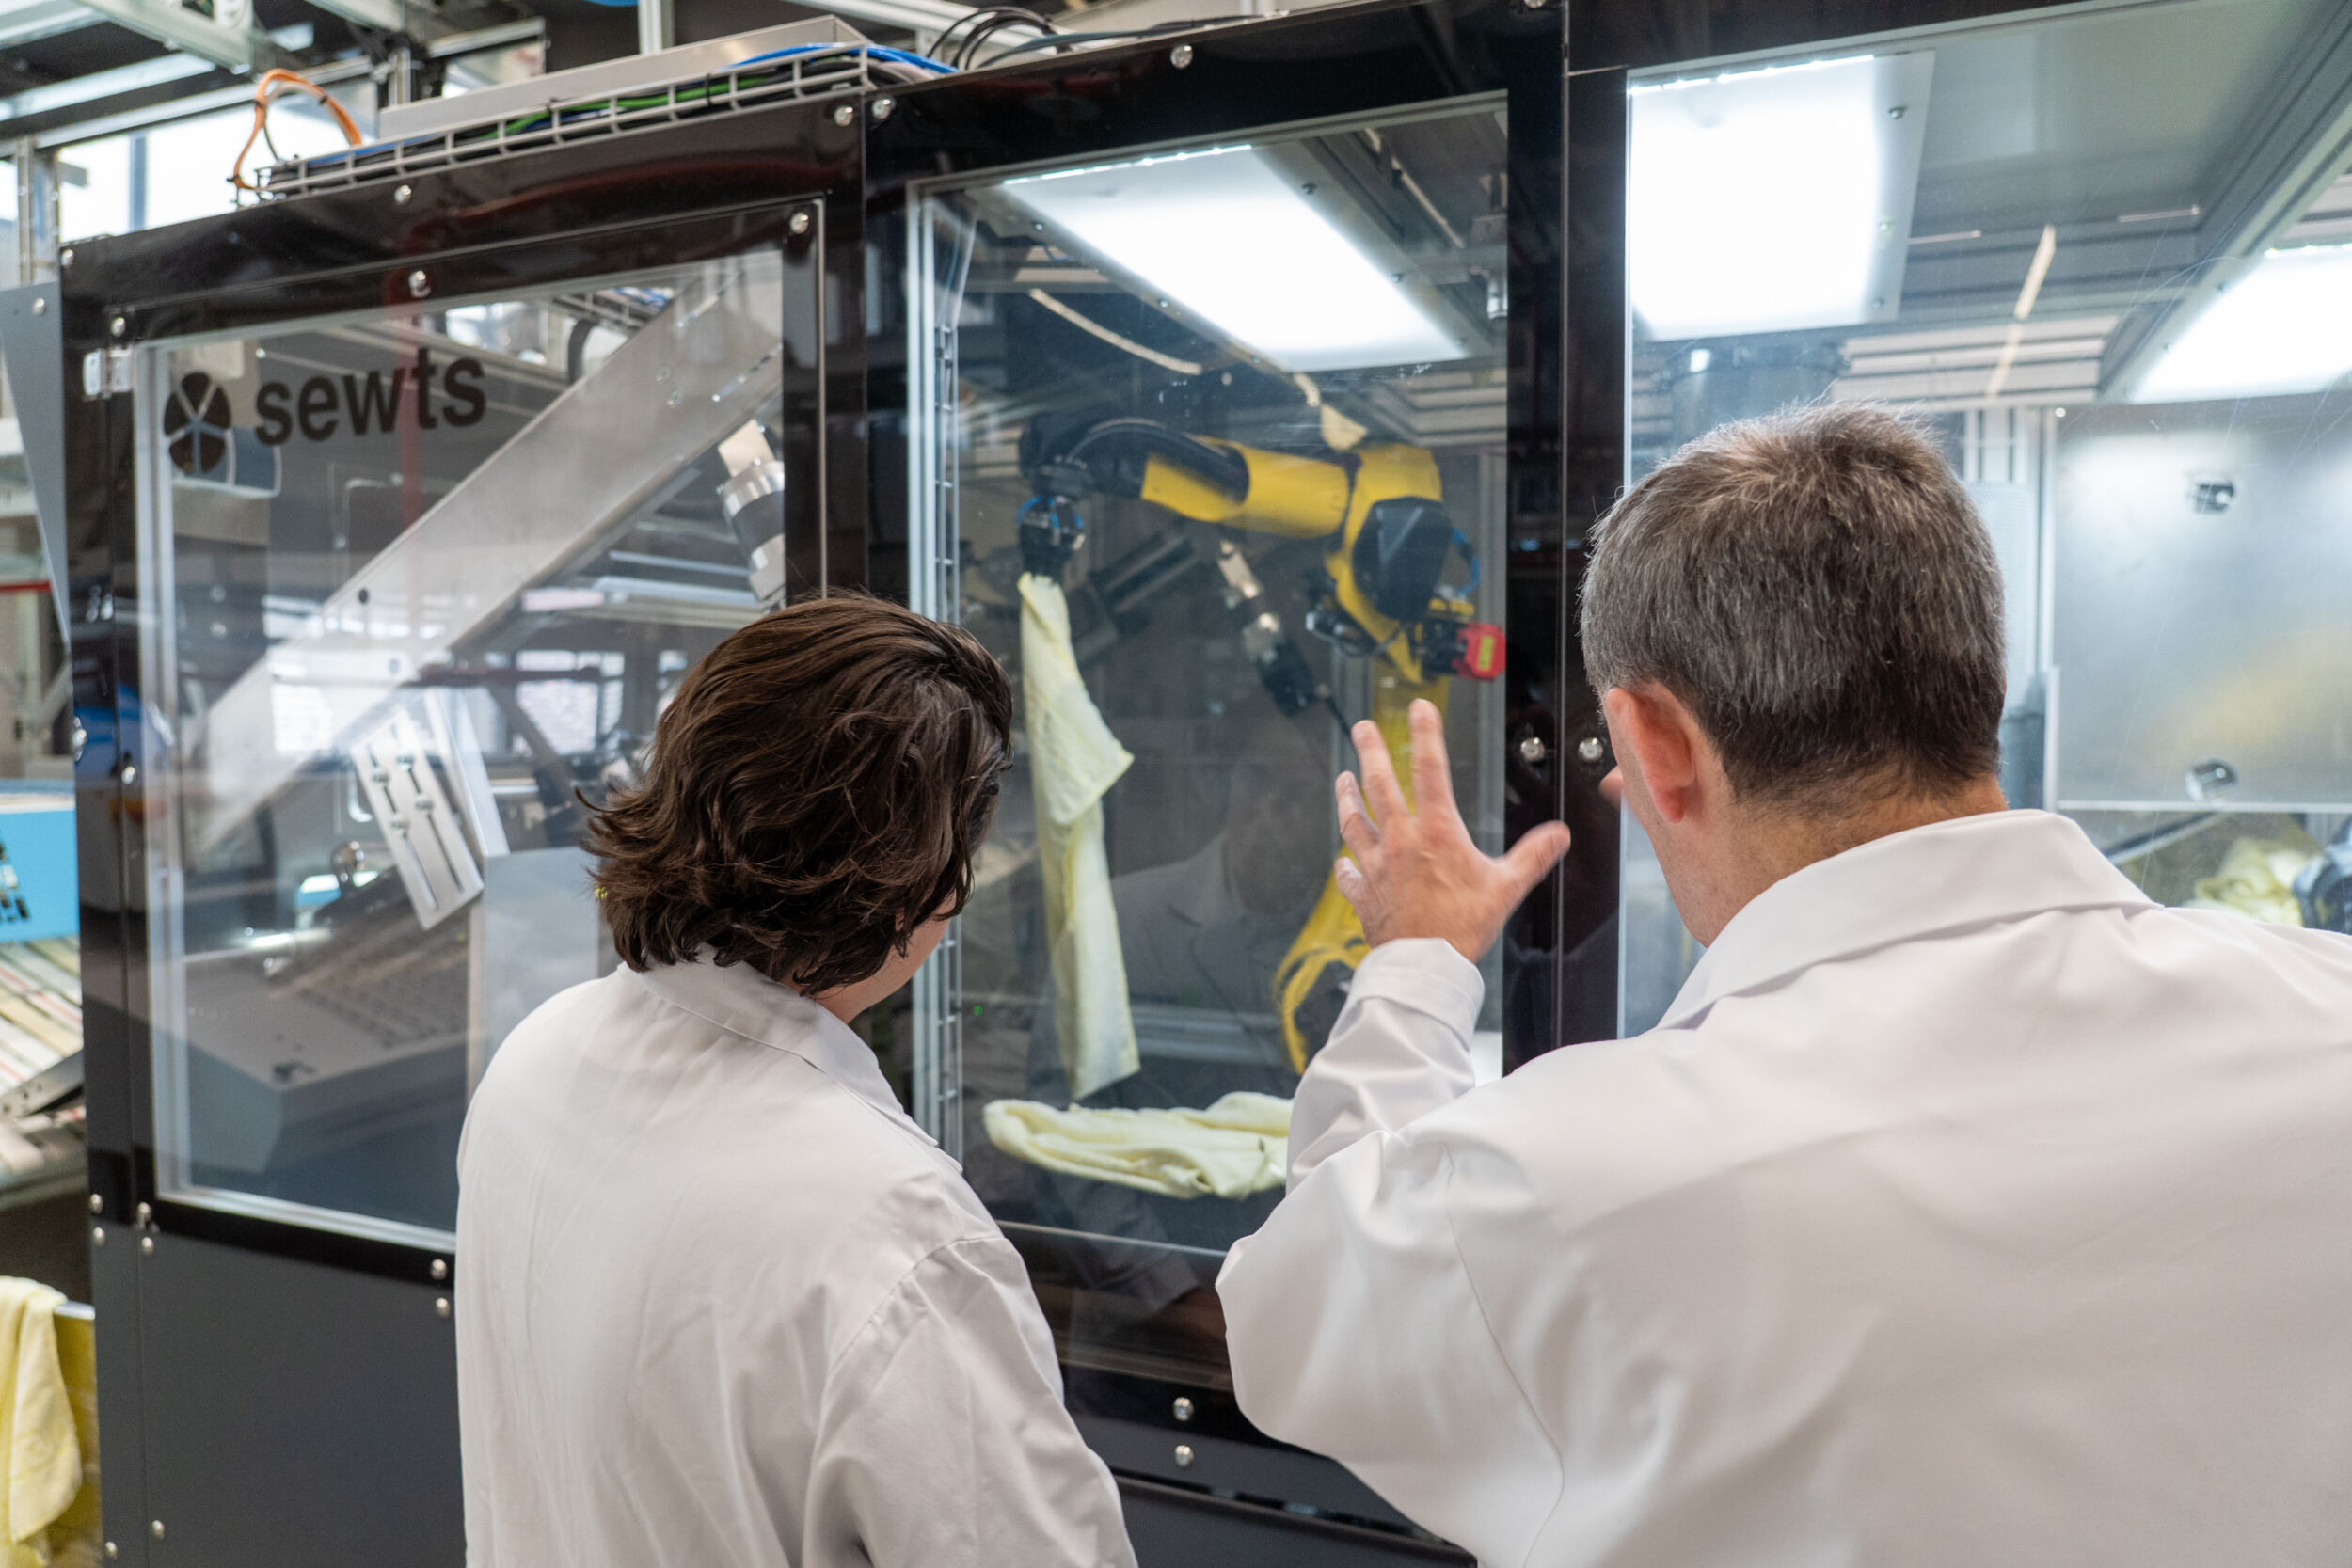
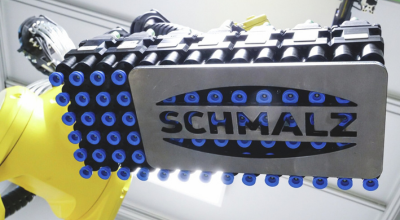
Dynamische Picking-Roboter kombinieren 3D-Bildverarbeitung, KI-basierte Objekterkennung und adaptive Greifer, um auch mit ungeordneten, unterschiedlich geformten und nicht ausgerichteten Sendungen zuverlässig umzugehen. Dadurch können sie Aufgaben übernehmen, die lange als zu komplex für eine wirtschaftliche Automatisierung galten.
Flexibilität und Präzision in der Kistenkommissionierung
Dynamische Picking-Roboter automatisieren die Kistenkommissionierung, indem Waren präzise erkannt und sicher gegriffen werden. Sie passen ihre Bewegungen in Echtzeit an unterschiedliche Größen, Formen und Positionen der Gegenstände in den Kisten an. Durch intelligente Sensorik und KI-basierte Bilderkennung reduzieren sie Fehler und erhöhen die Kommissioniergeschwindigkeit. Automatisierte Routinen ermöglichen einen kontinuierlichen Materialfluss ohne manuelle Eingriffe. Dies entlastet Mitarbeitende von repetitiven, körperlich anstrengenden Aufgaben.
Masse und Klasse – Aussortieren von Artikeln
Überlappende, beschädigte oder nicht-konforme Artikel sorgen beim Verarbeiten für jede Menge Handarbeit, um Staus oder Fehler zu verhindern oder zu beheben. Mit der passenden Robotertechnik aber bilden Masse und Klasse, große Volumina und hohe Genauigkeit keinen Widerspruch.
Dazu muss der eingesetzte Roboter über menschenähnliche Sinne verfügen und diese über KI-basiertes Deep Learning kontinuierlich schärfen. Dann ist er in der Lage, bei mit hoher Geschwindigkeit zugeführten, unsortierten und nicht ausgerichteten Artikeln Größe, Form und Material präzise zu erfassen und im richtigen Zeitpunkt am optimalen Greifpunkt sicher zu picken. Was nicht maschinell verarbeitet oder weiter transportiert werden kann, wird vom Roboter autark erkannt und aus dem automatisierten Prozess entfernt.
Präzises Timing beim Vereinzeln – Beladen von Einschleusungen
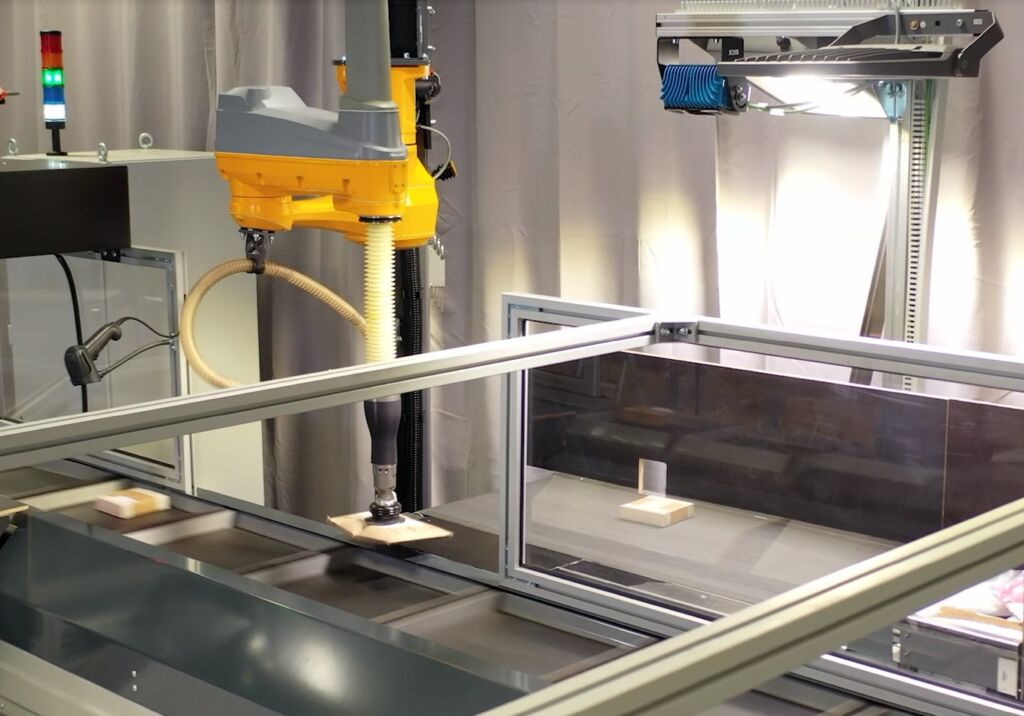
Ein weiterer typischer Anwendungsfall in der Logistik ist das Beladen von Einschleusungen. Hier müssen einzelne Sendungen aus einem unsortierten Hauptstrom gezielt auf nachgelagerte Sortier- oder Fördertechnik übergeben werden. Sendungen müssen im richtigen Winkel ausgerichtet und an der vorgesehenen Position auf der Einschleusung abgelegt werden. Dabei können Gewicht, Verpackungstyp und Abmessungen der Sendungen erheblich variieren.
Dynamische Pick&Place-Systeme mit integrierter 3D-Vision können diese Aufgabe übernehmen, indem sie jede Sendung im Materialstrom einzeln identifizieren, ihre Lage bestimmen und die optimale Greifstrategie berechnen. Bei kontinuierlicher Synchronisierung der Robotik mit der Fördertechnik hinsichtlich Geschwindigkeit, Position und Taktung erreichen solche Lösungen eine konstant hohe Taktleistung mit hoher Platzierungsqualität und praktisch ohne Fehleinschleusungen.