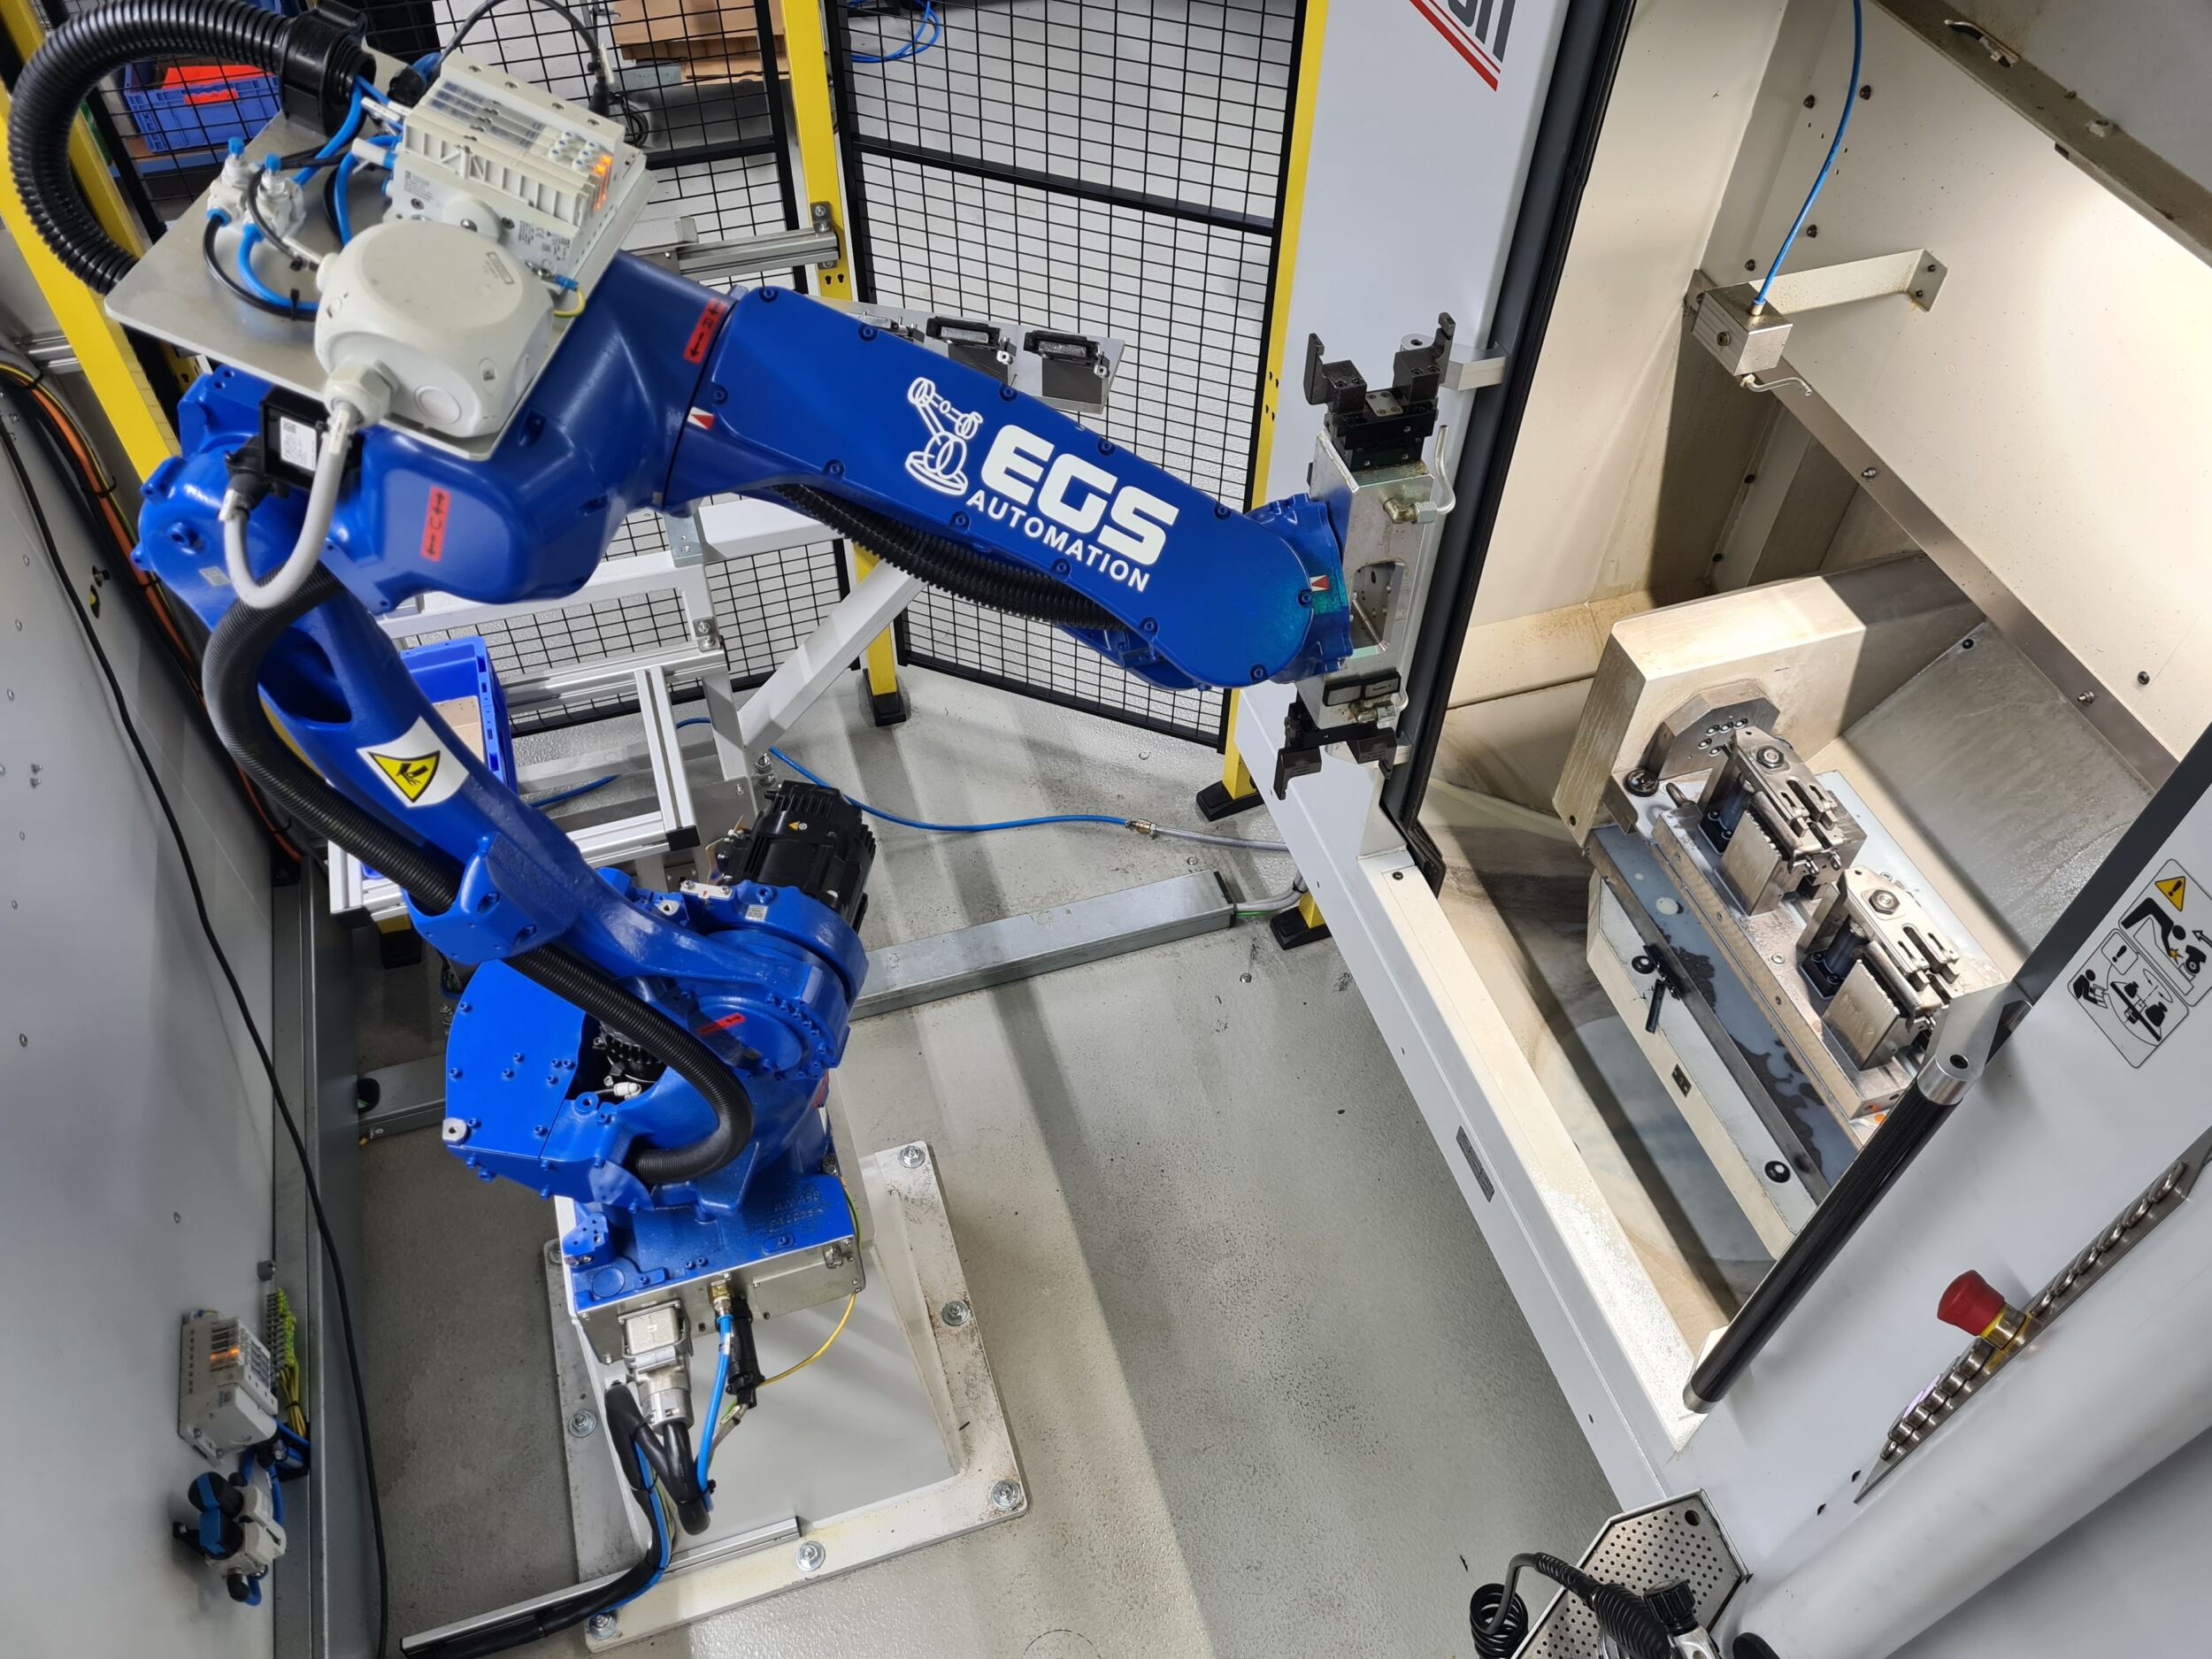
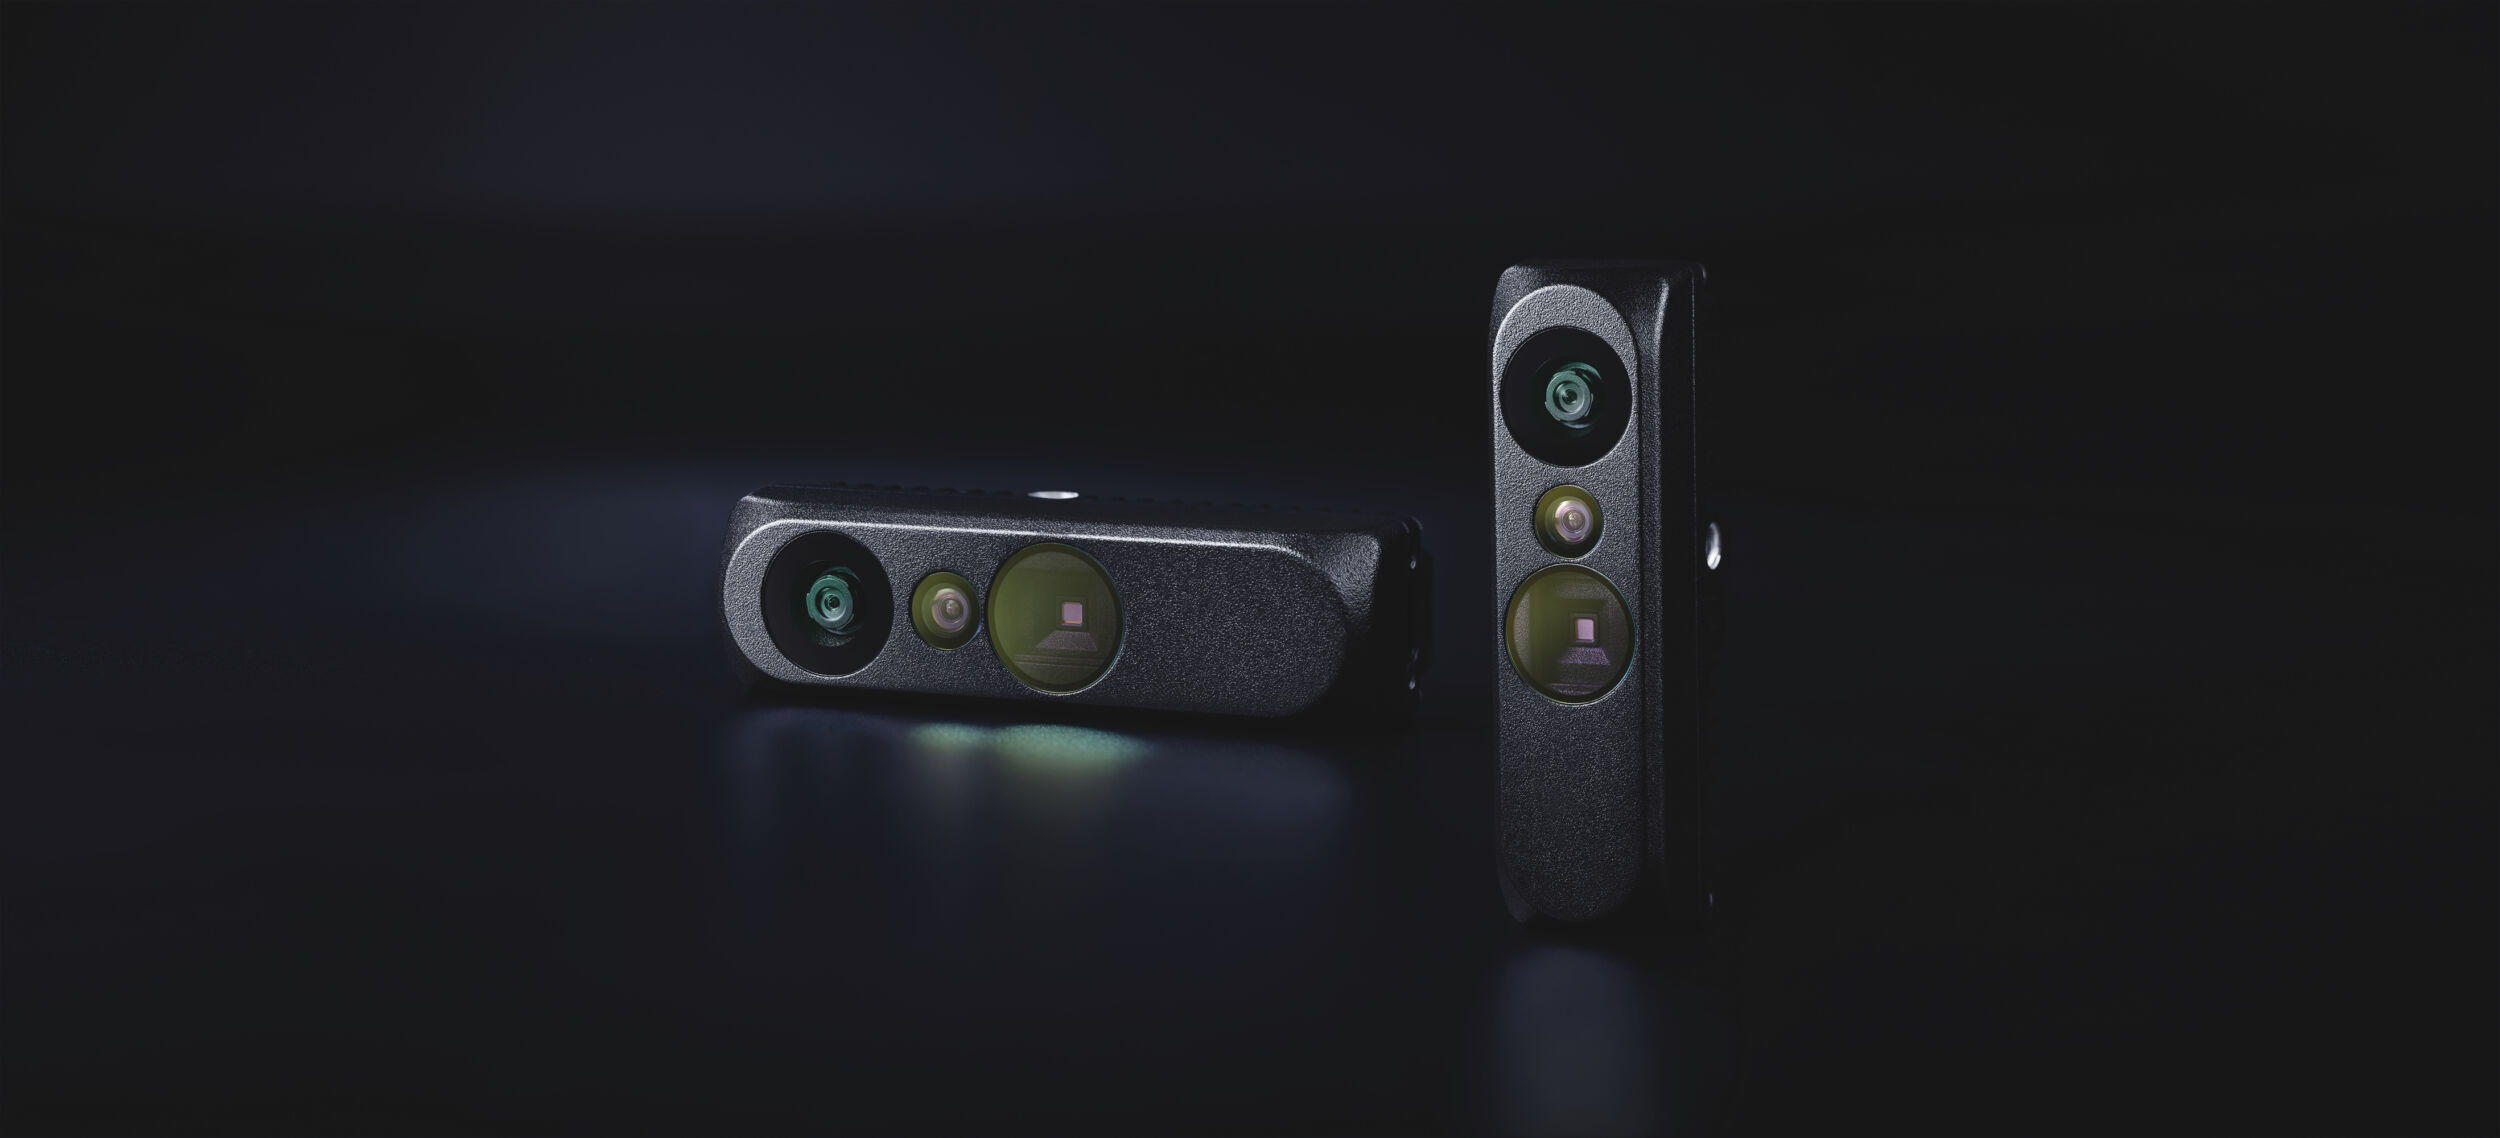
Weil parametrisierte 3D-Systeme ohne KI viel größere Datenmengen zur Laufzeit verarbeiten müssen als 2D-Systeme, dauert die Auswertung tendenziell länger, wodurch das System den Greifpunkt nicht schnell genug an den Roboter melden kann. Die künstliche Intelligenz verlagert jetzt aber die rechenintensiven Workloads in den Trainingsprozess. Dadurch kann das System die Teile zur Laufzeit viel schneller erkennen und die Zykluszeit einhalten.
Dell GmbH
-
Anzeige
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
Anzeige
Physical AI in der Praxis
Intelligente Robotik braucht mehr als leistungsfähige KI-Modelle. Erfahren Sie, wie OnRobot mit flexiblen Greifern, Sensorik und physischem Feedback die Brücke zwischen künstlicher Intelligenz und realer Robotermanipulation schlägt.
-
Neues Whitepaper
Reden ist Silber, fragen ist Gold!
Reden ist Silber, Fragen ist Gold? Das klingt nach einer Binsenweisheit, ist aber Handwerk: Branchenstimmen,…
-
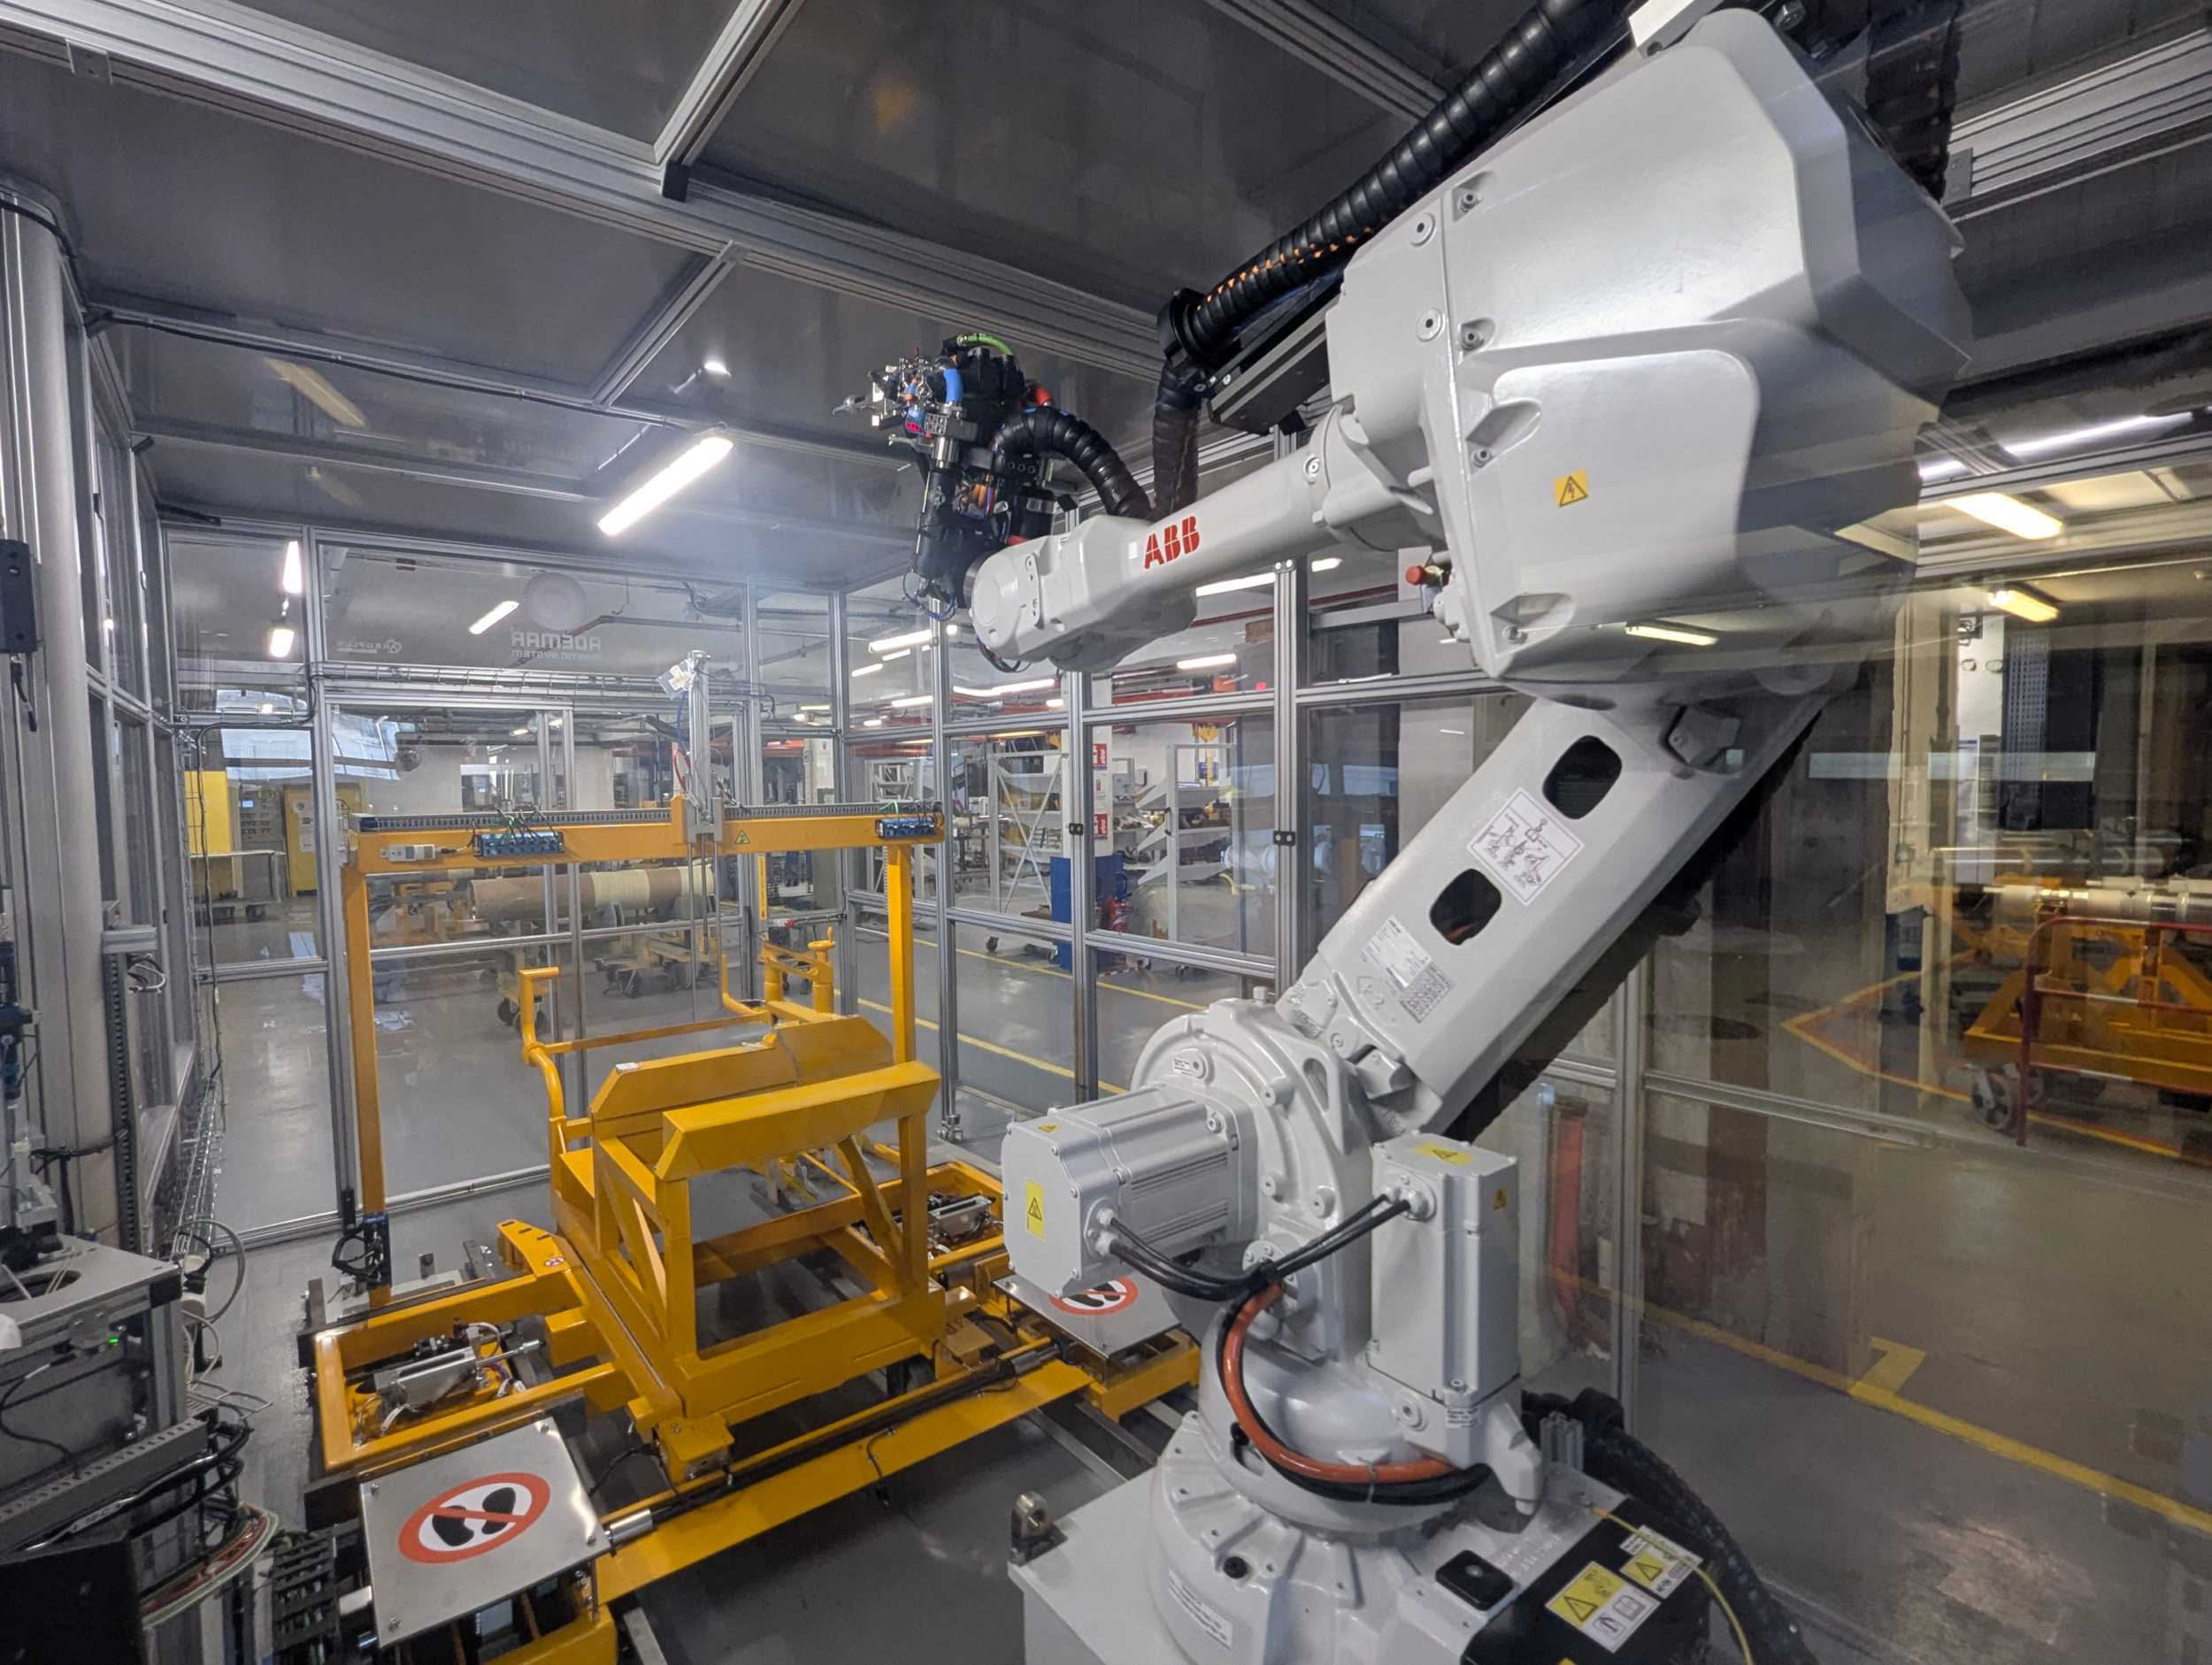
Roboteranlage übernimmt vollautomatisch das Be- und Entladen einer Bearbeitungsmaschine
Flexibel automatisiert
Im Präzisionsbereich des Unternehmens Ernst Reiner entstand vor rund fünf Jahren der Bedarf nach flexibler,…