Die Reparatur ist eine Schlüsselstrategie der Kreislaufwirtschaft, untermauert vom europäischen Recht auf Reparatur. Wirtschaftlich bleibt sie jedoch oft unattraktiv und Potenziale deshalb ungenutzt: Allein durch eine Verdopplung des Reparaturdurchsatzes beim Konsortialführer Eichler ließen sich konservativ gerechnet rund 300.000kg Elektroschrott und 1.880t CO2e pro Jahr vermeiden.
Das zweijährige, vom Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR) zur Fördermaßnahme ‚Digital GreenTech – Umwelttechnik trifft Robotik‘ im Rahmen der BMFTR-Strategie ‚Forschung für Nachhaltigkeit (FONA)‘ geförderte Verbundprojekt NewEra kombiniert KI-gestützte Bildverarbeitung, lernende Manipulationsstrategien mit einem digitalen Zwilling.
Modulare Dual-Arm-Roboterzelle
Im Zentrum steht eine modulare Roboterzelle mit zwei kollaborierenden Manipulatoren in einem gemeinsamen Arbeitsraum. Diese Dual-Arm-Konfiguration ist Voraussetzung dafür, ohne aufwendige Spannvorrichtungen Gehäuse zu drehen, Baugruppen sicher zu fixieren und gleichzeitig Werkzeuge anzusetzen. Es stehen Elektroschrauber, Hebelwerkzeuge zum Demontieren von Kunststoffrastnasen sowie Fräs- und Trennwerkzeuge bereit. Adaptive Greifsysteme und eine kraft- und momentengeregelte Manipulation ermöglichen den schonenden Umgang mit empfindlichen Leiterplatten und Verbindungselementen. Eine durchgängige ROS-2-Architektur integriert Robotik, Sensorik und Bildverarbeitung in eine einheitliche Pipeline. Im Anwendungsfokus stehen Geräte aus dem industriellen Anlagenbau. Erprobt wird der Ansatz an Standardfehlerbildern mit hohem Wiederholungspotenzial. Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Bildgestützte Identifikation und Befundung
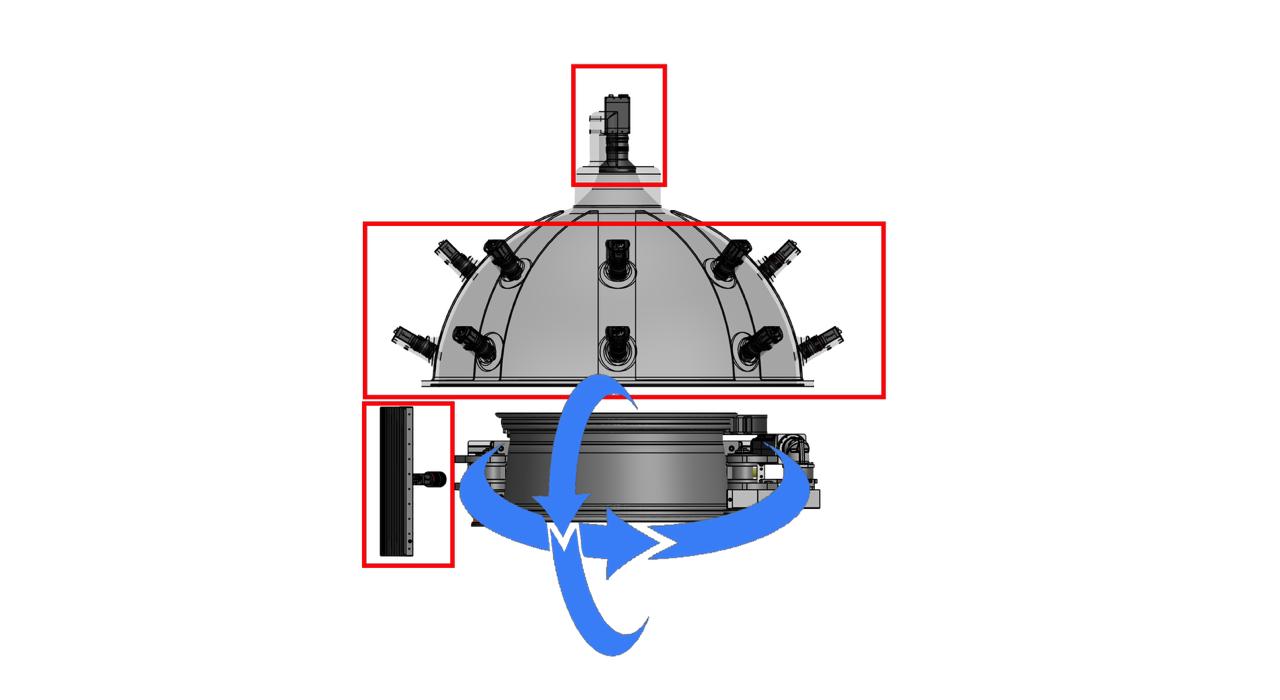
Bevor ein Gerät demontiert und repariert werden kann, muss es zuverlässig erkannt und befundet werden. Eine von EVT entwickelte KI-gestützte Bildauswertung erfasst zunächst Typenschilder und gleicht das Gerät mit der Reparaturdatenbank ab. Lernbasierte Verfahren lokalisieren Schraubenköpfe, Rastnasen und Verbindungselemente und erkennen typische Defektbilder. Mehrere Kamerasichten aus stationären und am Roboter mitgeführten Systemen erschließen den Arbeitsraum aus unterschiedlichen Perspektiven. Ergänzende Sensorik liefert darüber hinaus elektrische und thermische Zustandsinformationen. Eine probabilistische Modellierung quantifiziert verbleibende Unsicherheiten und führt sie der nachgelagerten Demontage- und Reparaturplanung als Entscheidungsgrundlage zu.
Lernende Manipulation und VR-Teleoperation
NewEra verfolgt ein hybrides Steuerungskonzept. Eine symbolische Sequenzplanung leitet aus einem relationalen Baugruppenmodell, unterstützt durch lernbasierte Graphenanalyse, die bestmögliche Reihenfolge der Demontage- und Reparaturschritte ab. Auf Skill-Ebene verzahnt das System modellbasierte Bewegungsplanung mit lernbasierten Verfahren. Eine übergreifende Regelung behandelt beide Roboter als gekoppeltes Gesamtsystem, sodass sich Bewegungen kraftgeregelt und kollisionsvermeidend abstimmen lassen. Über ein VR-Headset und Teleoperationsarme lassen sich Reparaturbewegungen direkt aufzeichnen. Die so erzeugten Trajektorien fließen als Trainingsdaten in das Imitation Learning ein. Reinforcement Learning verfeinert die Strategien anschließend in der Simulation, bevor sie auf das reale System übertragen werden. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen
Verzahnung für die Robotik
Digitaler Zwilling als Brücke zur Realität
Eine zentrale Säule ist ein digitaler Zwilling der Zelle, umgesetzt mit Nvidia Omniverse und ROS 2. Wahrnehmungs-, Demontage- und Manipulationsalgorithmen können vollständig in der Simulation entwickelt und validiert werden. Synthetische Trainingsdaten mit Domain Randomization reduzieren die Abweichungen zwischen Simulation und Realität. Erst nach erfolgreicher virtueller Validierung erfolgt der Transfer auf die reale Anlage. Vorgesehen ist die Integration der Roboterzelle in die bestehenden Reparaturlinien bei Eichler. EVT will auf dieser Basis das Portfolio im Bereich KI-gestützter visueller Inspektion erweitern, die Hochschule Karlsruhe überführt die entwickelten Methoden in Lehre, und Folgeprojekte.
Intelligente Prozessautomation und Robotik Hochschule Karlsruhe
ipr.iar.kit.edu
Institute of Materials and Processes Hochschule Karlsruhe
www.h-ka.de/imp