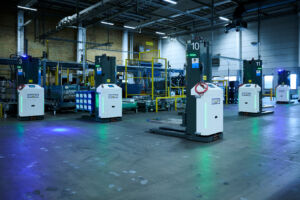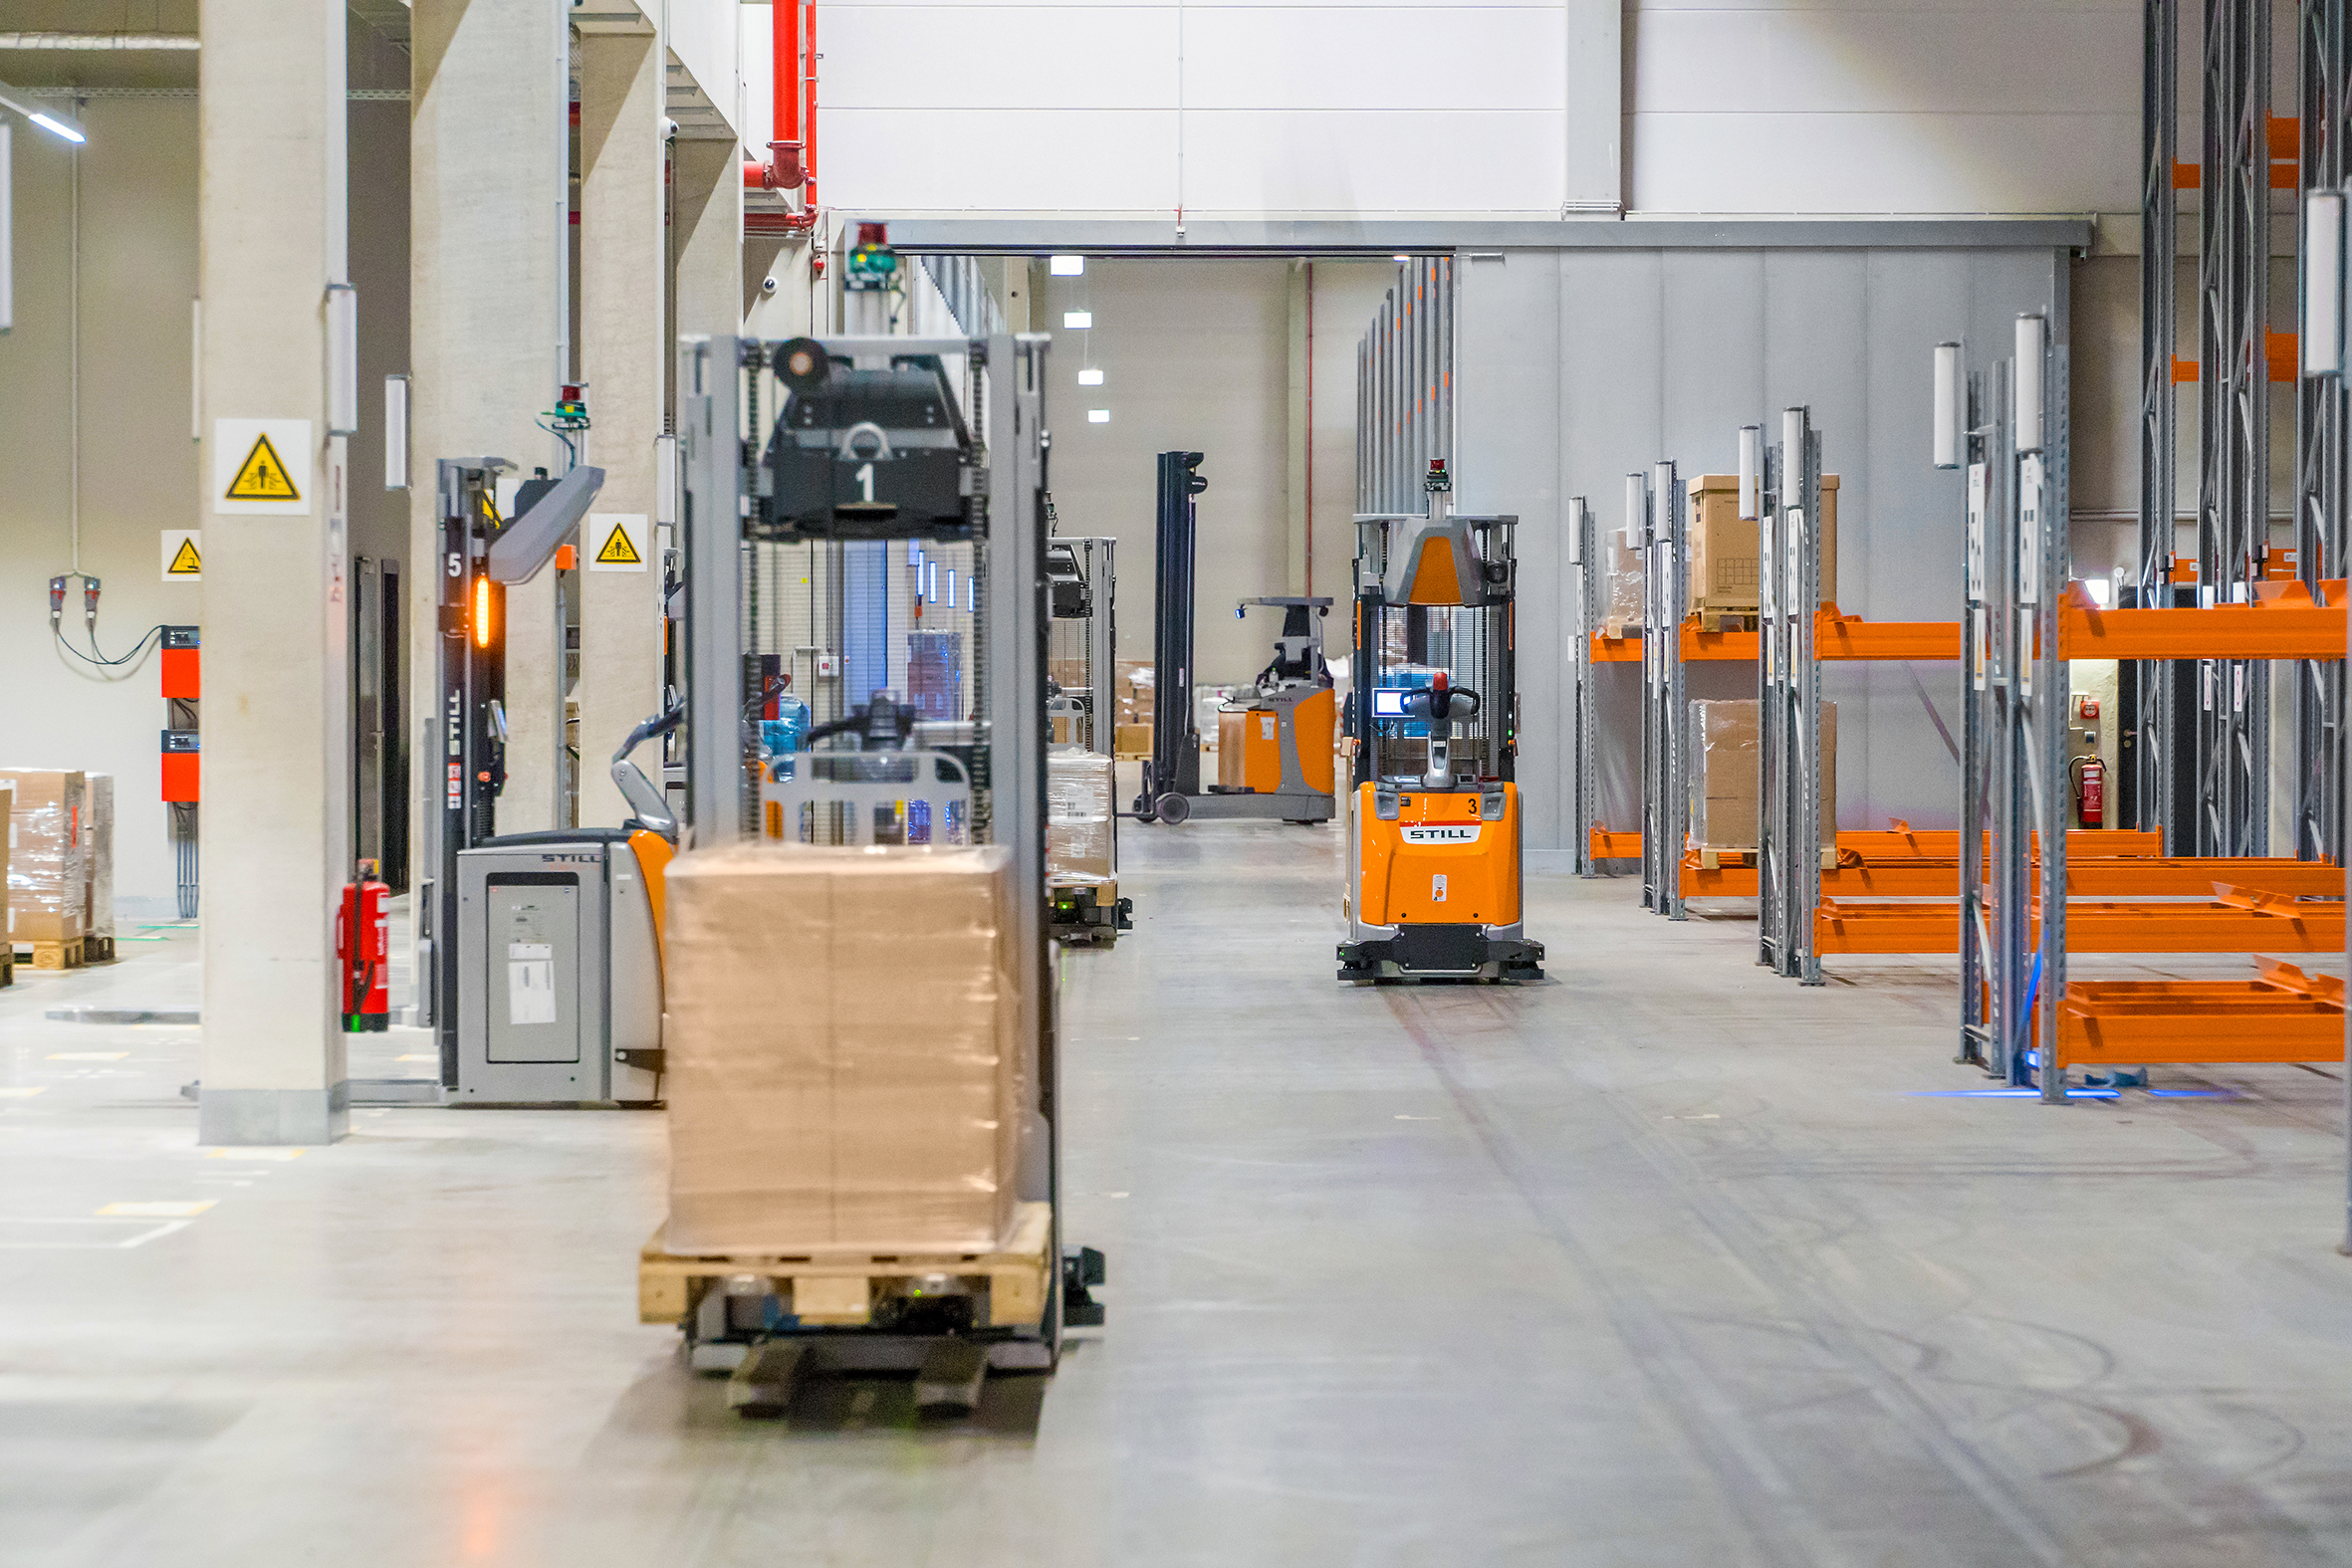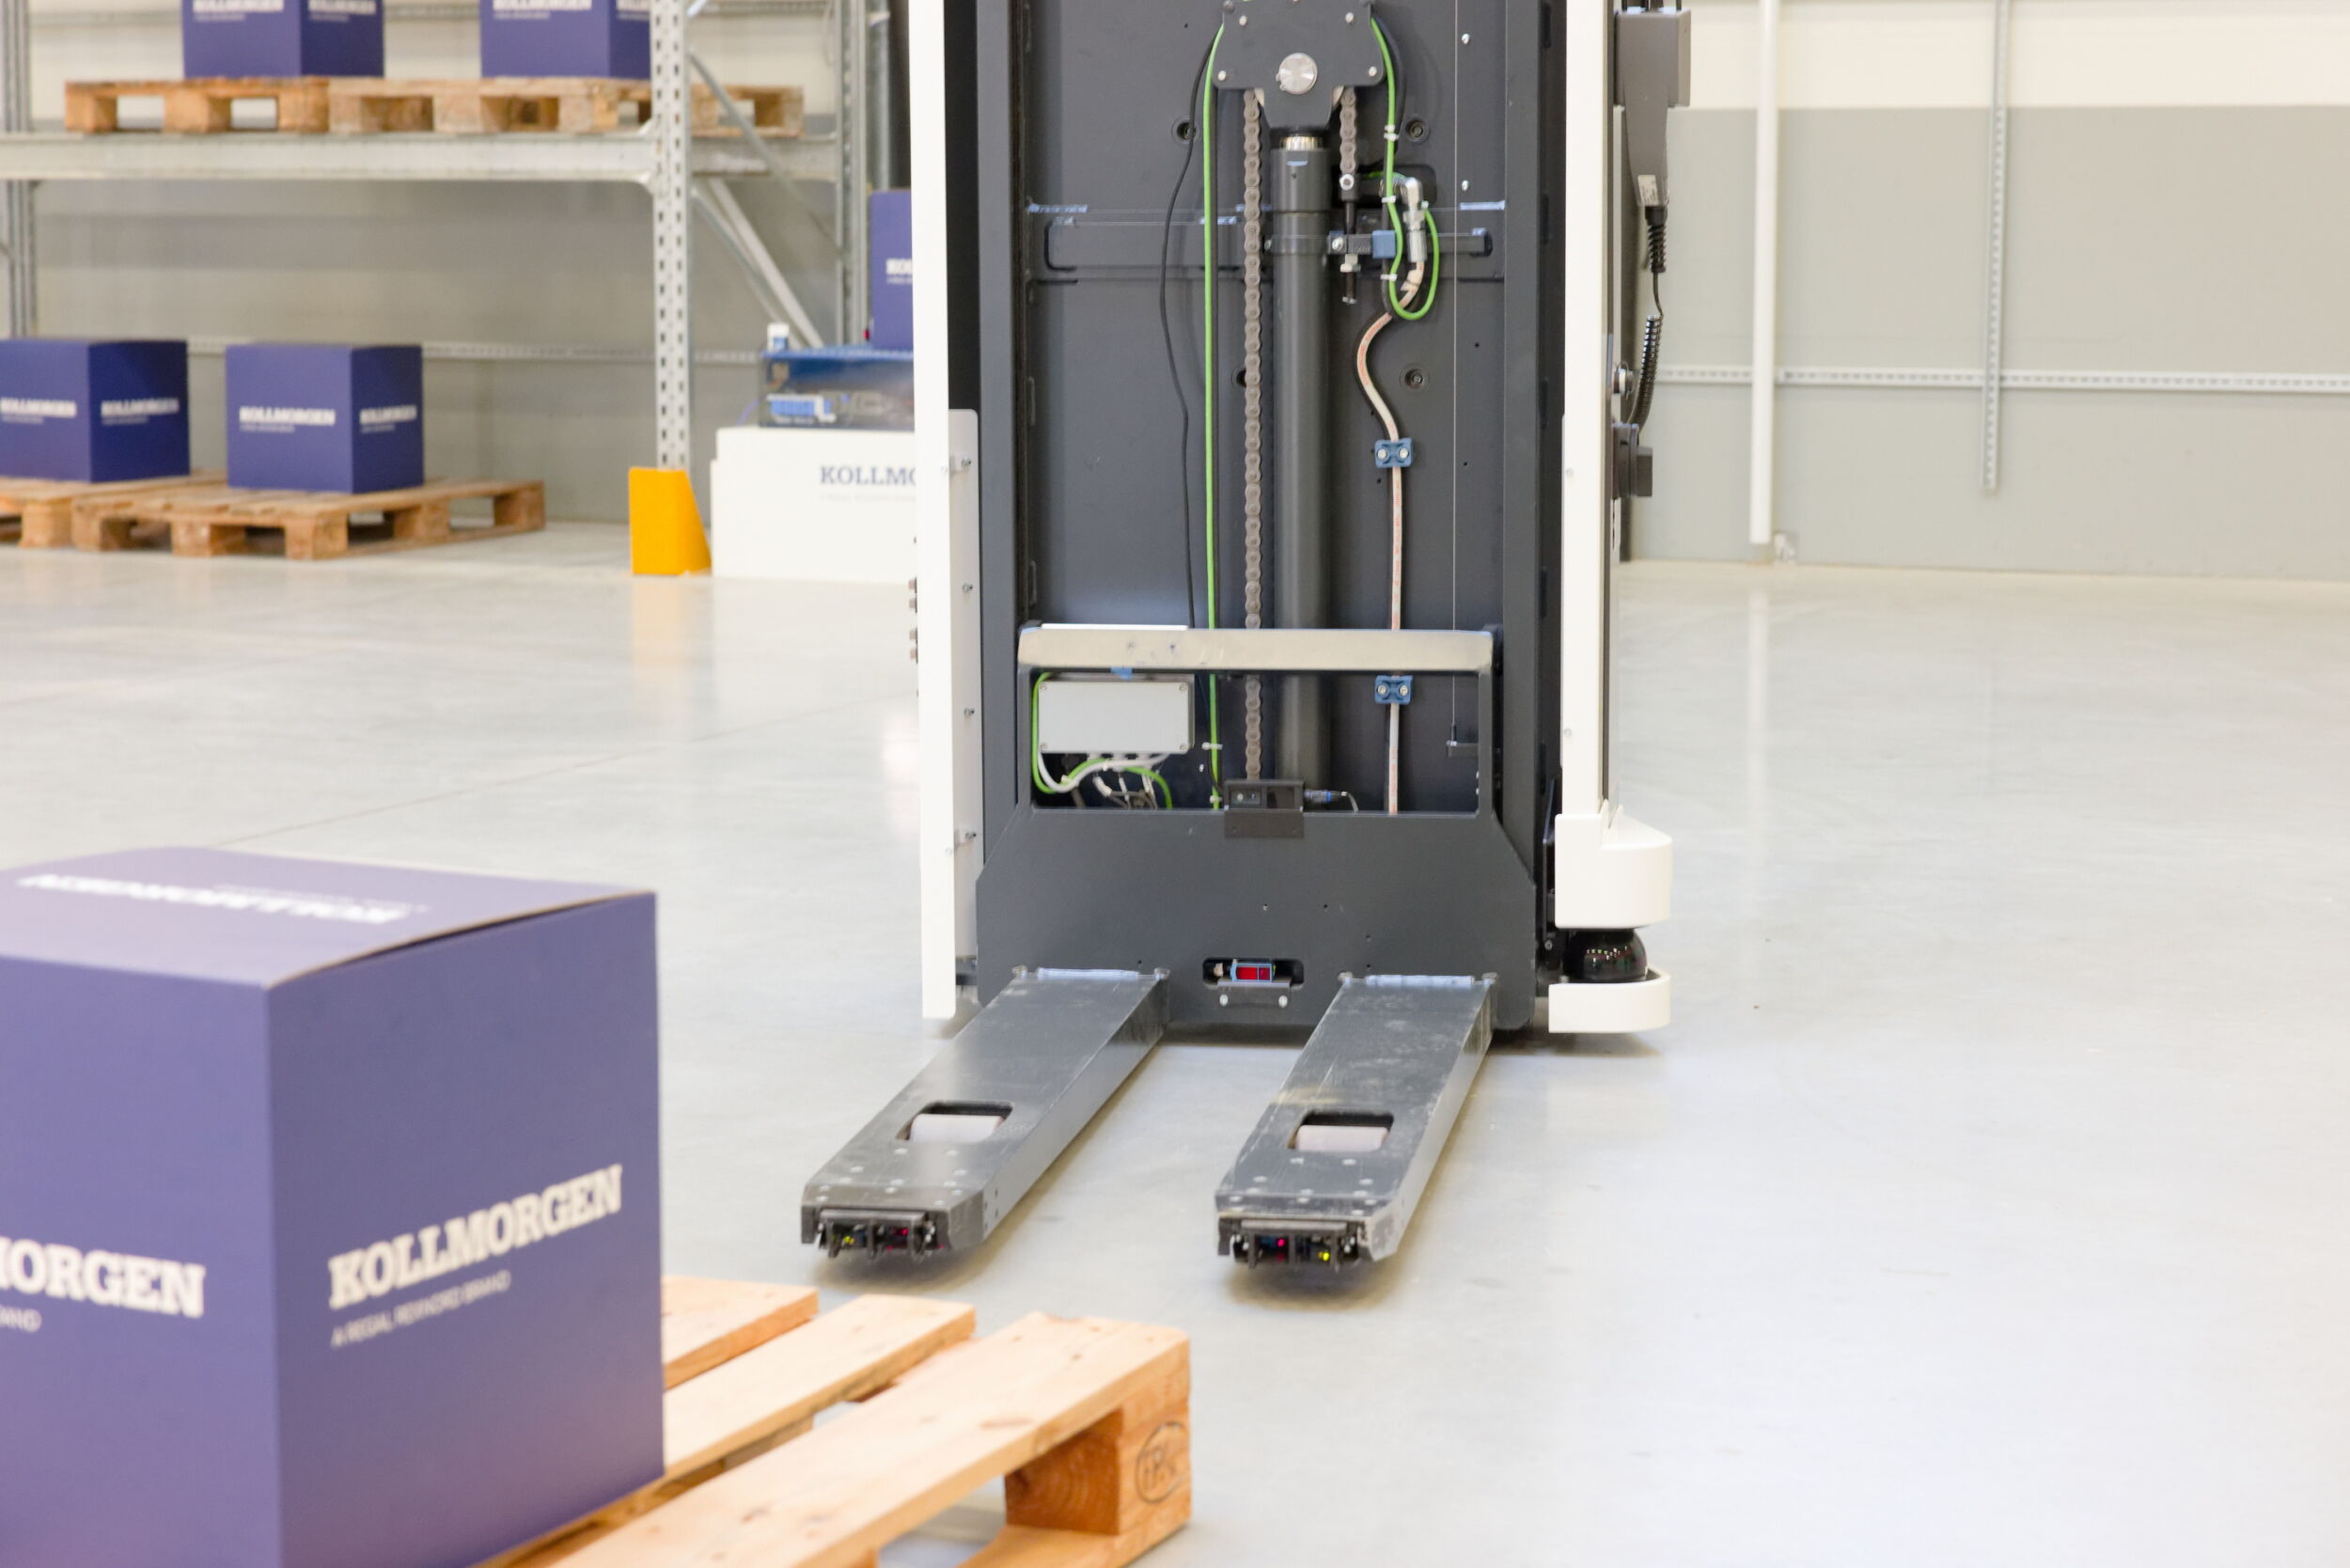
greifen Fahr- und Hubsystem ineinander, um die Last effizient aufnehmen oder ablegen zu können. – Bild: IFM Electronic GmbH
Kollmorgen ist ein international tätiges Unternehmen, das auf Antriebstechnik und Automatisierungslösungen spezialisiert ist. In Mölndal in der Nähe von Göteborg befindet sich das Innovations- und Entwicklungszentrum für mobile Robotik und Fahrzeuge in der Logistik. Dort entwickelt die Firma für führende Hersteller von fahrerlosen Transportsystemen und autonomen mobilen Robotern eine umfassende Automatisierungsplattform. Diese reicht von Fahrzeugsoftware und Hardware über Werkzeuge für die Inbetriebnahme bis hin zu Systemen für das Flottenmanagement. Im firmeneigenen Testzentrum werden neue Funktionen unter realen Bedingungen geprüft und optimiert. Dies bietet die passende Umgebung, um gemeinsam mit IFM eine kamerabasierte Lösung zur dynamischen Lastaufnahme zu entwickeln.
Präzision in Mensch/Roboter-Umgebungen
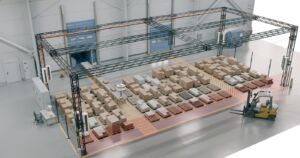
Viele Warenlager setzen heute parallel auf FTS, AMR und manuelle Prozesse. Wo Menschen Paletten absetzen und Fahrzeuge sie später aufnehmen sollen, entscheidet Präzision über Effizienz. In klassisch starren Systemen müssen Paletten exakt in einem definierten Feld platziert werden, Abweichungen führen zu Stillständen oder manueller Nacharbeit. „Dabei sind Fahrzeuge auf Präzision angewiesen, und da ist der menschliche Faktor nicht immer zuverlässig genug“, beschreibt Johan Loebbert, Application Engineer, Kollmorgen AMS, die Ausgangslage in starren Systemen. Typische Problempunkte reichen vom Entladen eines LKW im Wareneingang bis zur Übergabe von Paletten in Pufferzonen. Der ideale Abstellort ist dort oft belegt, Markierungen sind verschlissen, Winkel und Tiefen variieren. Das Ergebnis sind Verzögerungen im Materialfluss. Gleichzeitig steigt der Druck, heterogene Flotten skalierbar zu betreiben, ohne die Prozesssicherheit zu gefährden. Kollmorgen suchte daher eine Lösung, die die Lücke zwischen menschlicher Flexibilität und fahrzeugseitiger Genauigkeit schließt, Ausfälle verhindert und zudem einfach in bestehende Fahrzeugarchitekturen integrierbar ist.
Dynamisches Load Docking
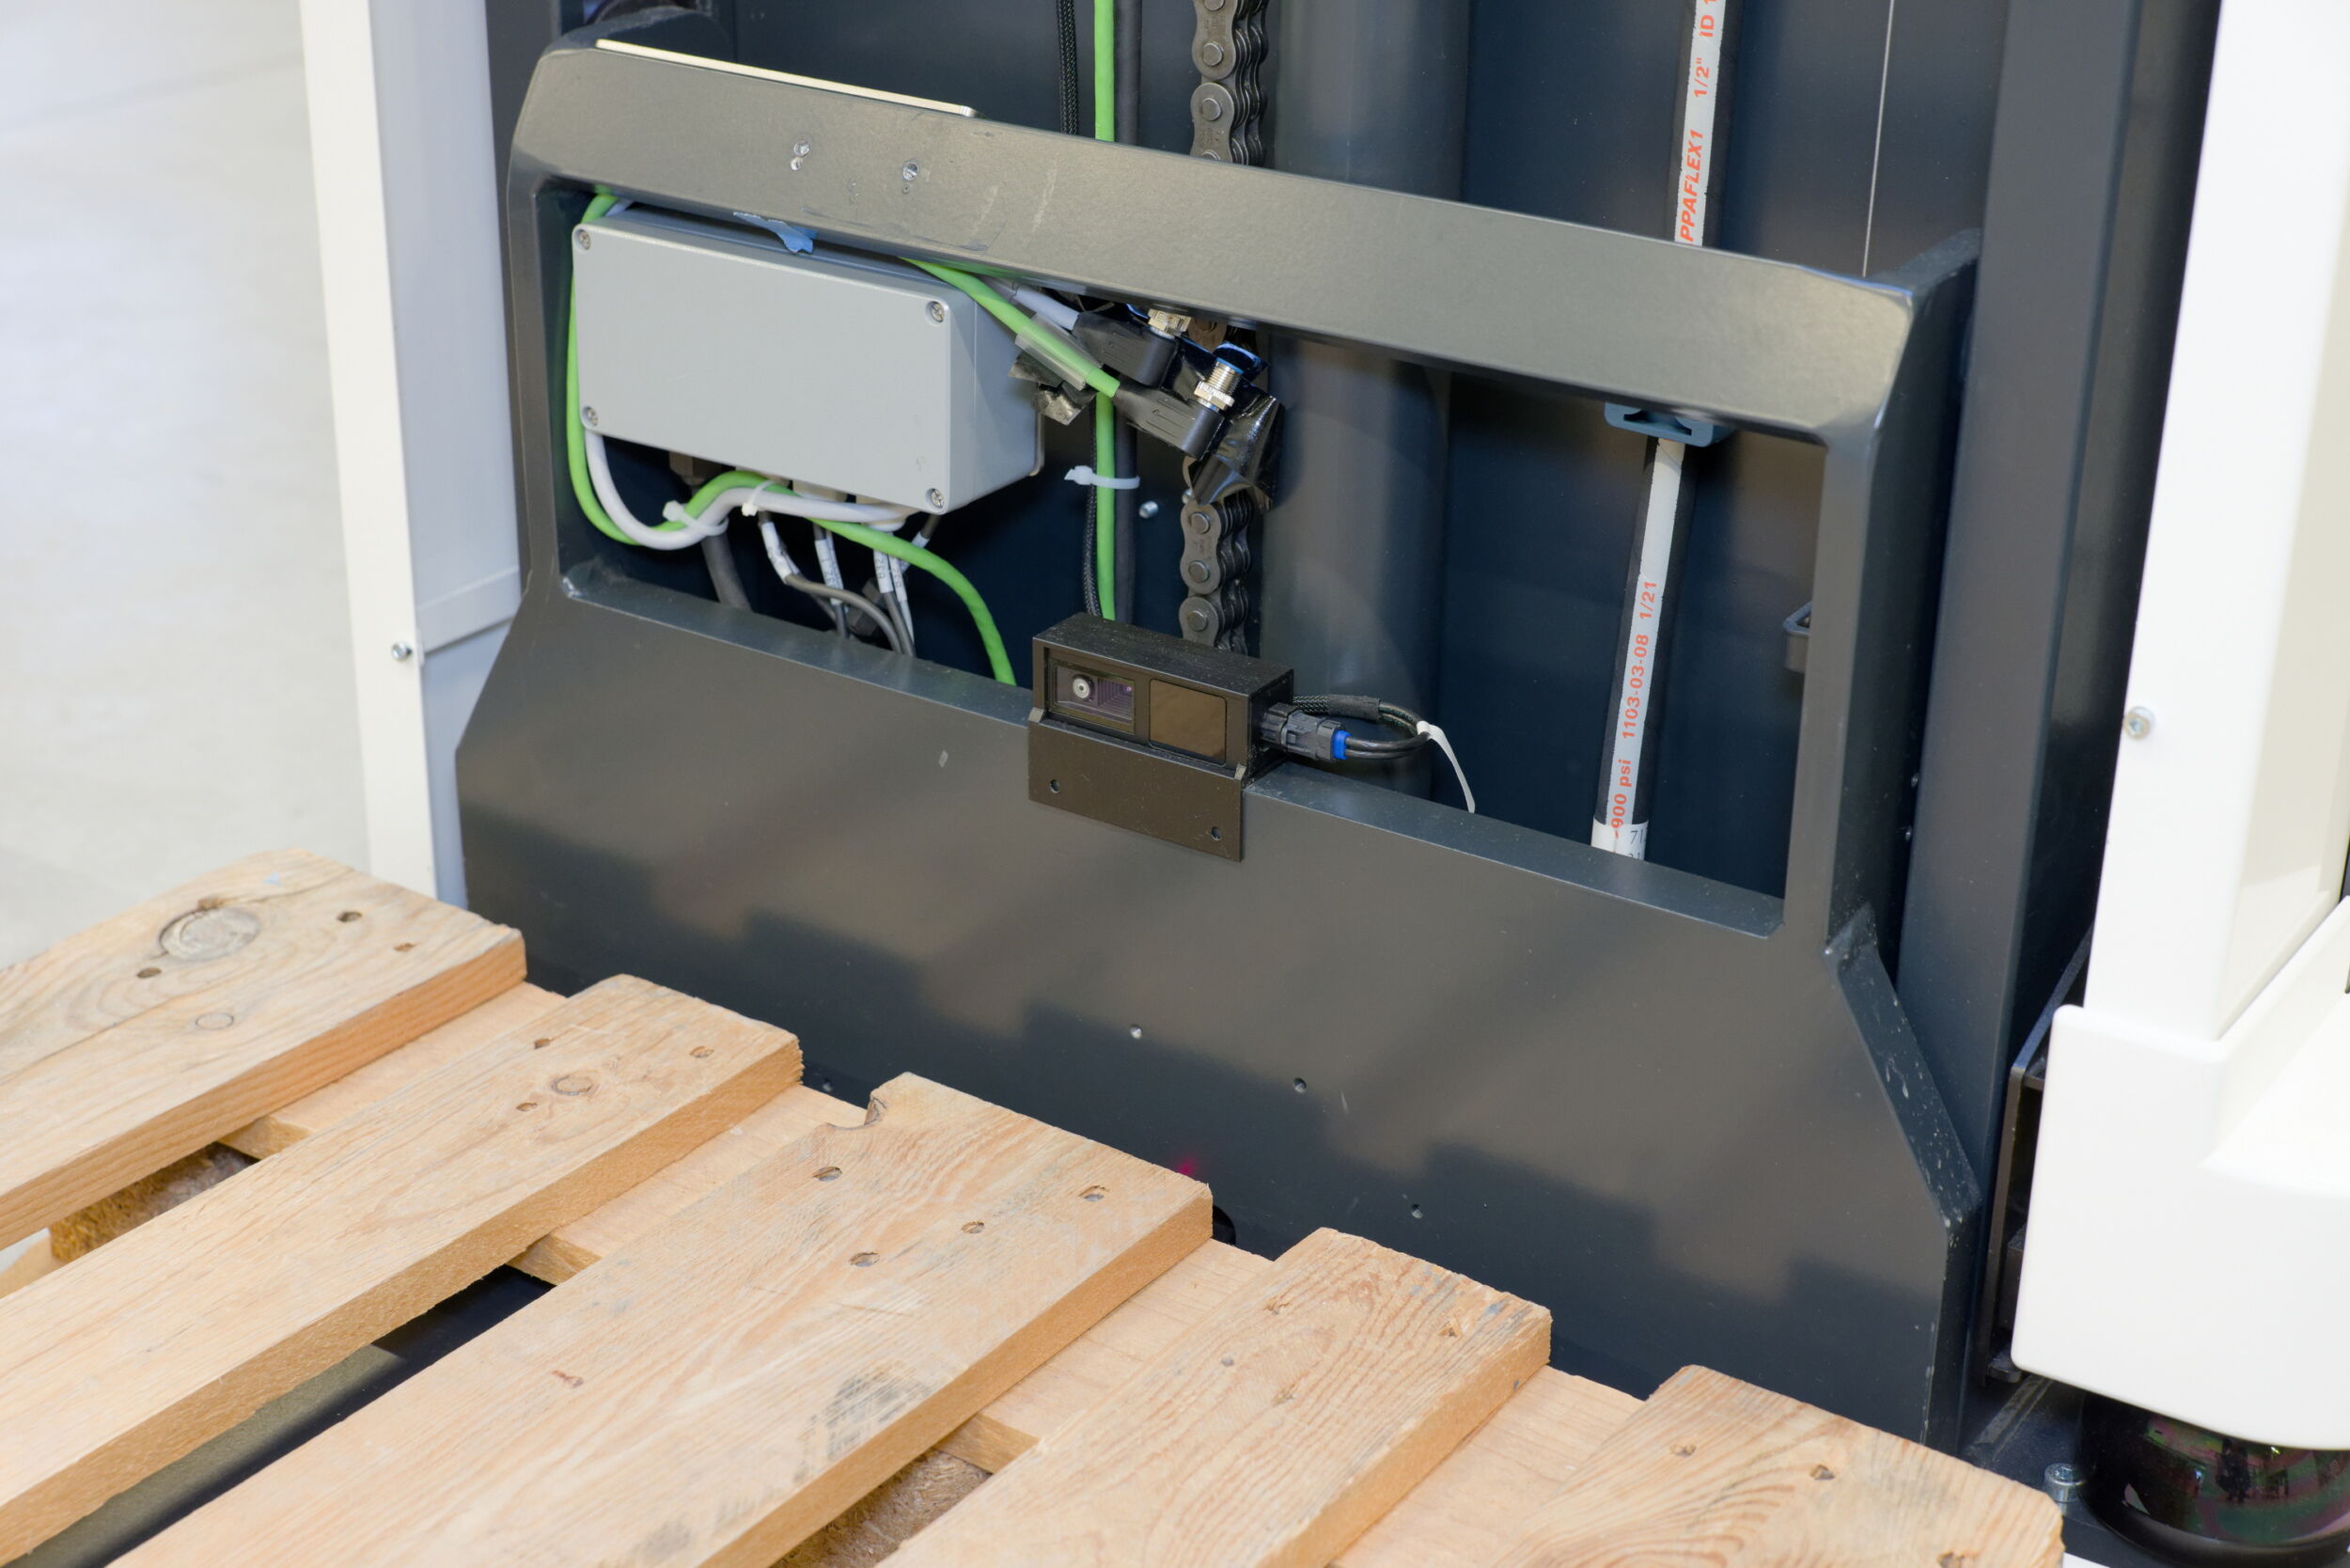
Die Antwort liefert die Kombination aus Kollmorgens Dynamic Load Docking und einem IFM-Kamerasystem mit PDS-Funktionalität (Pallet Detection System). Dynamic Load Docking bezeichnet ein Verfahren, das vor allem bei FTS eingesetzt wird, um Ladungen präzise aufzunehmen oder abzusetzen, auch während sich das Fahrzeug oder die Ladung noch leicht bewegen. Herzstück ist eine App, die Position, Ausrichtung und Abmessungen einer Palette im Sichtfeld der Kamera erkennt. „In diesem Fall nutzen wir das 3D-Kamerasystem von IFM mit PDS-Funktion in Verbindung mit unserer Lösung für dynamisches Load Docking“, erläutert Loebbert. „Im Wareneingang kann eine Person die Palette in einem allgemeinen Bereich in variabler Position und beliebigem Winkel absetzen. Das FTS nimmt dann später ein 3D-Bild auf, ermittelt die genaue Position und erzeugt eine individuelle Fahrtrajektorie, um die Palette sicher aufzunehmen.“ Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Der Mehrwert zeigt sich bereits in der Integration: Kamera montieren, an die Fahrzeug-CPU und den Controller anschließen, ein kurzer Kalibriervorgang und etwas Feintuning – fertig. „IFM hat die PDS-Lösung entwickelt, während wir unser dynamisches Load Docking erprobt haben. Durch kontinuierliches Feedback konnten wir die Funktionalität weiter ausreizen“, resümiert Loebbert. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen
Verzahnung für die Robotik
Kamera/Sensor-Plattform
Die vielseitige Kamera/Sensor-Plattform O3R bildet die Basis für die zuverlässige Palettendetektion an FTS. Durch die zentrale Verarbeitung von Bild- und Sensordaten in der integrierten Video Processing Unit (VPU) können bis zu sechs 2D/3D-Kameraköpfe synchronisiert betrieben werden, was eine vollständige 360°-Umfelderfassung ermöglicht. Auf dieser Hardware läuft die Software Pallet Detection System, die sämtliche Standard-Palettentypen lageunabhängig und mit hoher Präzision erkennt. Die Kombination aus Recheneinheit, Time-of-Flight-Imager und einer hohen Bildwiederholrate gewährleistet eine robuste und dynamische Objekterkennung, auch unter anspruchsvollen Licht- und Bewegungsbedingungen. Durch die standardisierte Docker-Architektur und die Unterstützung gängiger Entwicklungsumgebungen wie Python, C++, Cuda und ROS lässt sich das System flexibel in bestehende FTS-Steuerungen integrieren.