Erstens: Bewegung. Ein Humanoide arbeitet per Definition in geteilten, unstrukturierten Räumen. Es gibt keine Zelle und keinen Zaun, dessen Übertreten eine Sicherheitsreaktion auslösen könnte. Sicherheit muss deshalb aktiv und kontinuierlich sein: jede Achse, jeder Zyklus, der ganze Körper.
Zweitens: Instabilität. Ein Humanoide ist ein invertiertes Pendel, das seinen Schwerpunkt permanent ausregelt. Bei über 140cm Höhe und mehr als 40kg Masse trägt ein fallender Roboter genug kinetische Energie für schwere Verletzungen. Genau hier wird STO zum Problem: Die Abschaltung entzieht dem System exakt die Kontrollautorität, die es aufrecht hält. Das Ergebnis ist ein unkontrollierter Fall. Ein gestoppter Humanoide ist kein sicherer Zustand.
Drittens: Autonomie. Moderne Humanoide werden von gelernten Modellen gesteuert – Large Behavior Models, Vision-Language-Action-Modelle. Sie haben keine feste Eingangs/Ausgangs-Relation; ihre Aktionen sind nicht erschöpfend testbar. Eine klassische Sicherheitssteuerung sieht nur Gelenkwinkel, Geschwindigkeiten und Kräfte. Sie kann nicht unterscheiden, ob eine schnelle Bewegung einem Regal gilt oder einem Menschen. Für anspruchsvolle Robotikanwendungen entwickelt: Die drehbaren RQDR-Halter von FLEXA bieten eine platzsparende und robuste Kabelführung, die Cobots bei komplexen Bewegungsabläufen zuverlässig unterstützt. ‣ weiterlesen
Flexibler Kabelschutz für Cobots
Meine Überzeugung: Wir können das Sicherheitskonzept der Industrierobotik nicht adaptieren, wir müssen es neu definieren. Der Paradigmenwechsel lautet: weg vom sicheren Stopp, hin zur sicheren Aktion – bei bewusst erhaltener Kontrollautorität. Das beginnt in der Hardware, auf Antriebsebene. Neben zertifizierten Funktionen wie SLS, SLT oder SOS braucht es Funktionen, die im Fehlerfall nicht abschalten, sondern eingreifen. Safe Active Damping (SAD) nutzt den kontrollierten Phasenkurzschluss des Motors, um jede Achse mit konfigurierbarer Dämpfung aktiv zu bremsen. Präzisionsgetriebe stellen hohe Anforderungen an Fertigung und Qualität. Liebherr bietet flexible Lösungen für die Herstellung von Zykloiden- und HarmonicDrive®-Verzahnungen – von der Prozessentwicklung bis zu Maschine, Schulung und Service. ‣ weiterlesen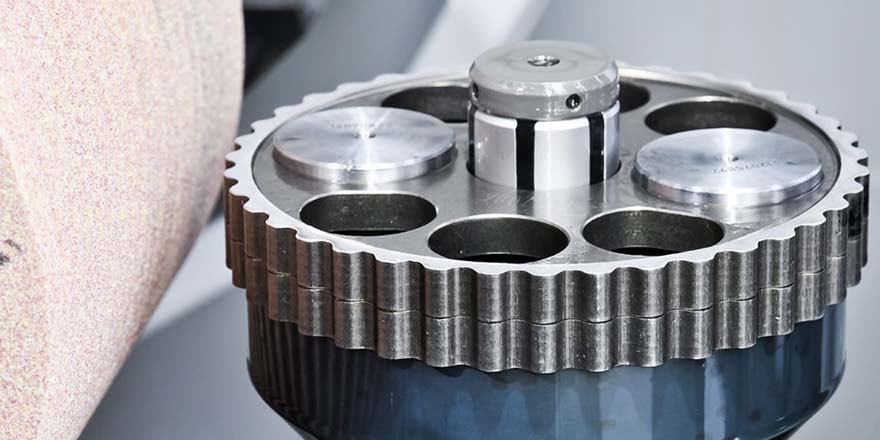
Verzahnung für die Robotik
Darauf setzt die Software auf Systemebene auf: koordinierte Sicherheitsaktionen über mehr als 30 Achsen. Safe Active Crouch (SAC) senkt den Roboter kontrolliert in eine niedrige, stabile Pose. Safe Guided Falling (SGF) führt einen unvermeidbaren Fall gezielt in eine Richtung und versteift die Achsen vor dem Bodenkontakt, um kinetische Energie abzubauen. Grundlage sind eine sichere Ganzkörper-Kinematik und dynamische Schutzzonen, die aus validierten Fall-Feldern abgeleitet werden. Ergänzt wird dies durch eine sicherheitsgerichtete 360°-Personenerkennung und – als dritte Ebene – eine unabhängige Safety-KI, die die operative KI semantisch überwacht, ohne selbst den Sicherheitsnachweis zu tragen. Deterministische Funktionssicherheit bleibt das Fundament; KI verbessert das Verhalten, begründet aber nie den Safety Case.
Normativ betreten wir Neuland. ISO10218 und ISO/TS15066 wurden nicht für dynamisch instabile, KI-gesteuerte Systeme geschrieben. Mit ISO25785-1 zur dynamischen Stabilität und ISO/IEC TR5469 zu KI in der funktionalen Sicherheit entstehen die passenden Bausteine. Hier muss die Branche jetzt aktiv mitgestalten. Humanoide werden ihren Käfig nicht verlassen, weil wir mutiger werden – sondern weil wir Sicherheit neu denken: deterministisch, verteilt, präventiv koordiniert und unabhängig von der KI, die den Roboter bewegt. Dann ist Out of the Cage kein Wagnis, sondern Ingenieurskunst.